

1. 서 론
2. 실시간 다중 카메라 차량 추적 및 전역 ID 연결 기술
2.1 터널 다중 CCTV 환경의 차량 추적 문제
2.2 실시간 차량 전역 ID 연결 알고리즘의 전체 구조
2.3 차량 이미지 특징과 차량 재식별 방법
2.4 터널의 카메라 순서와 통과 시간 제한
2.5 전역 ID 연결 판단 방법
3. 실험 방법
3.1 데이터셋 및 공통 조건
3.2 Case 1: 실시간 매칭 구성요소 비교
3.3 Case 2: 최대 확정 지연시간에 따른 지연 매칭 비교
3.4 평가지표
4. 실험 결과 및 분석
4.1 실험 결과
4.2 결과 분석
5. 결 론
1. 서 론
도로터널의 차량 화재는 폐쇄 공간에서 열과 연기가 빠르게 확산되어 대피와 소방 활동을 어렵게 한다(Ingason et al., 2015). 이에 과열 차량, 위험물 수송차량, 전기차 화재·고열 징후 차량 등 사전에 선별된 위험차량의 이동 위치를 터널 내부에서 연속적으로 파악할 수 있다면, 방재설비 운용, 환기 제어, 대피 유도 및 현장 대응 위치 판단을 위한 기초정보로 활용할 수 있다.
이와 같은 위험차량의 위치를 터널 내부에서 지속적으로 추적하기 위해서는, 진입부 열화상 카메라 등으로 잠재적 위험차량을 선별한 뒤 카메라가 바뀌더라도 동일 차량의 식별정보가 유지되어야 한다. 그러나 비중첩 CCTV에서는 동일 차량에도 카메라별로 서로 다른 로컬 ID가 부여되고 관측 공백이 발생한다. 연결이 끊기면 이동 경로가 분절되고 다른 차량과 연결되면 관제 위치를 오인할 수 있으므로, 카메라별 추적 데이터를 하나의 전역 ID로 연결해야 한다(Jelača et al., 2011; Rios-Cabrera et al., 2012).
기존 다중 카메라 차량 추적은 재식별 특징과 카메라 연결관계·이동 순서·시공간 정보를 결합해 왔다(Hsu et al., 2019; Tang et al., 2019). 터널에서도 투영 프로파일 기반 저복잡도 매칭, 실시간 추적·재식별 통합, 외관·시공간 융합이 연구되었다(Jelača et al., 2011; Niño Castañeda et al., 2011; Rios-Cabrera et al., 2012; Jia et al., 2023).
본 연구는 동일한 터널 영상과 카메라별 추적 입력을 고정하고 HSV와 FastReID 운영 구성, 인접 카메라 별 통과 시간 제한, 실시간 및 시간창 기반 지연 매칭을 단계적으로 비교한다. 평가는 인접 카메라 연결뿐 아니라 전 구간 ID 유지, ID 분절·ID 오병합 및 확정 지연을 함께 다루며, 위험차량 판별 자체가 아닌 선별 후 전역 ID 연결 단계를 범위로 한다.
2. 실시간 다중 카메라 차량 추적 및 전역 ID 연결 기술
2.1 터널 다중 CCTV 환경의 차량 추적 문제
다중 카메라 추적은 카메라 내부의 위치·로컬 ID 유지와 서로 다른 카메라의 동일 차량 연결로 구분된다. 각 추적기는 독립적으로 동작하므로 카메라가 바뀌면 ID가 달라지고, 비중첩 터널 CCTV에서는 관측 공백 때문에 위치 연속성만으로 동일 차량을 판단하기 어렵다(Jelača et al., 2011; Rios-Cabrera et al., 2012).
따라서 카메라별 추적 데이터에 공통 전역 ID를 부여해야 한다. 동일 차량이 여러 ID로 나뉘는 ID 분절과 서로 다른 차량이 한 ID로 묶이는 ID 오병합을 함께 억제해야 하며, 선형 터널에서는 카메라 순서, 통과 시간 및 후보 사용 여부를 외형 유사도와 함께 활용할 수 있다. 본 연구는 객체인식과 단일 카메라 객체추적 결과를 공통 입력으로 고정하고 이 연결 단계만 평가한다.
2.2 실시간 차량 전역 ID 연결 알고리즘의 전체 구조
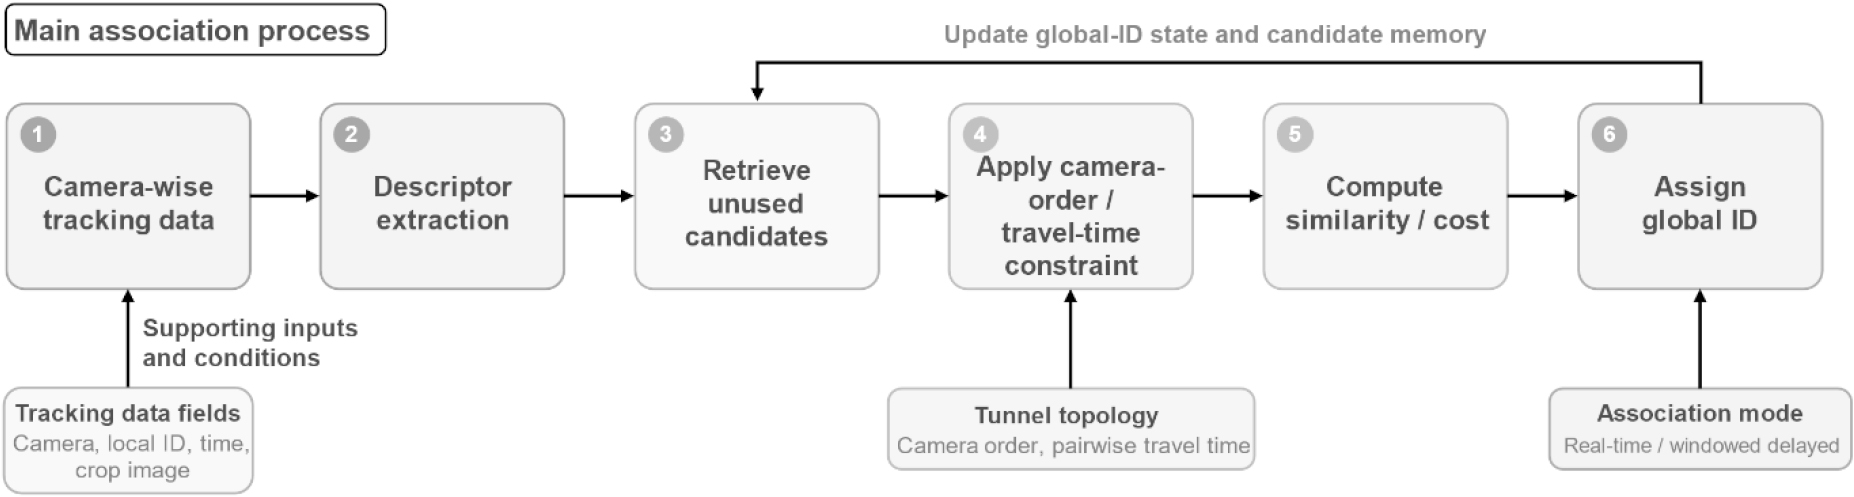
Fig. 1의 실시간 처리 흐름은 카메라별 추적 데이터 입력, 특징 생성, 이전 카메라의 미사용 후보 검색, 카메라 순서·통과 시간 제한, 유사도 또는 비용 계산, 전역 ID 승계·신규 생성으로 구성된다. 추적 데이터는 카메라, 로컬 ID, 기준선 통과 프레임, 차량 이미지 및 특징 벡터를 포함하며, 차량이 처음 관측되는 최초 카메라에서는 신규 전역 ID를 생성한다.
후속 카메라에서는 현재 차량과 바로 이전 카메라의 미사용 후보를 비교하되, 카메라 순서와 통과 시간 조건을 만족하여 물리적으로 도달 가능한 후보만 남긴 뒤 연결 여부를 판단한다. 연결이 확정된 후보는 사용 상태로 변경하고 전역 ID별 최근 카메라, 통과 프레임 및 이동 이력을 갱신한다. 전체 영상을 미리 이용하는 일괄 최적화는 사용하지 않으며, 현재 차량이 입력되는 즉시 결정하는 실시간 매칭과 일정 시간 동안 여러 차량을 모아 일대일로 조정하는 지연 매칭을 비교한다.
2.3 차량 이미지 특징과 차량 재식별 방법
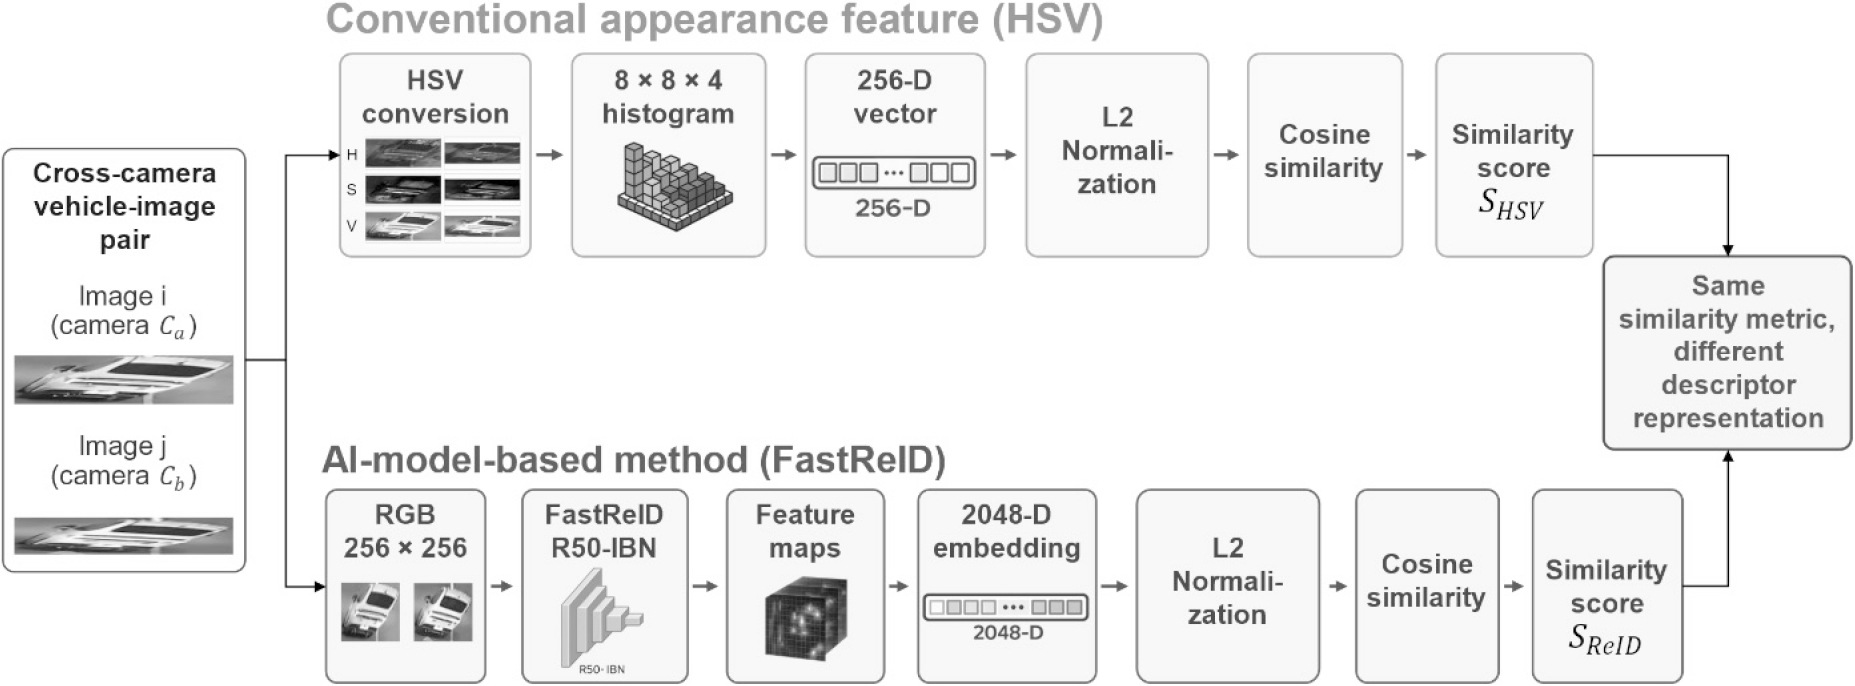
차량 재식별은 서로 다른 카메라에서 관측된 차량 이미지를 특징 벡터로 변환하고, 두 특징의 유사도를 이용해 동일 차량 가능성을 판단하는 과정이다. 본 연구에서는 비교 대상으로 색상 분포를 이용하는 HSV 히스토그램과 사전학습된 FastReID 특징 임베딩을 사용하였다. HSV 방식은 H, S, V 성분을 8 × 8 × 4 구간으로 양자화하여 256차원 히스토그램을 생성하고, FastReID 방식은 VeRi SBS (R50-IBN) 사전학습 모델을 이용해 2,048차원 임베딩을 생성하였다(Pan et al., 2018; He et al., 2023). 전자는 차량의 전반적인 색상 분포를 단순하게 표현하는 방식이며, 후자는 차량 재식별을 위해 학습된 특징공간에서 색상·형태·국소 질감 등 복합 외관 정보를 표현한다(Liu et al., 2016).
Fig. 2는 두 방식의 특징 생성과 비교 절차를 동일한 차량 이미지 쌍에 대해 대비하여 보여준다. 상단의 HSV 경로에서는 차량 이미지를 HSV로 변환한 뒤 8 × 8 × 4 히스토그램을 구성하여 256차원 벡터를 만들고, 하단의 FastReID 경로에서는 입력 이미지를 256 × 256 크기로 변환하여 R50-IBN 네트워크를 통과시킨 뒤 2,048차원 임베딩을 얻는다. 두 방식은 특징을 만드는 과정은 다르지만, 이후에는 모두 L2 정규화를 적용하고 동일한 코사인 유사도로 차량 간 유사성을 계산한다.
식 (1)에서 는 이전 카메라의 차량 와 현재 카메라의 차량 사이의 코사인 유사도이며, 정규화된 두 특징 벡터의 방향이 유사할수록 1에 가까워진다. Fig. 2에서 계산된 또는 는 그 자체로 전역 ID를 결정하는 값이 아니라, 2.5절의 후보 선택과 연결 판단에 입력되는 외관 유사도이다. 특히 FastReID는 전역 ID를 직접 출력하지 않으며, 생성된 특징 유사도에 카메라 순서, 통과 시간 제한 및 매칭 규칙을 결합하여 최종 전역 ID를 결정한다. 따라서 Fig. 2는 Fig. 1의 전체 처리 구조 중 ‘특징 생성’과 ‘유사도 계산’ 단계에 해당한다.
2.4 터널의 카메라 순서와 통과 시간 제한
비중첩 터널 CCTV에서는 외형이 유사한 차량이 동시에 후보로 남을 수 있다. 선형 카메라 순서와 인접 카메라 별 통과 시간은 물리적으로 도달 불가능한 후보를 유사도 계산 전에 제거하는 시공간 제한으로 사용하였다(Hsu et al., 2019; Jia et al., 2023).
이전 카메라 의 후보 와 현재 카메라 의 추적 데이터 사이 기준선 통과 프레임 차이를 로 정의하였다. 식 (2)처럼 인접한 카메라 의 허용범위 에 포함되는 관계만 유효 후보로 남겼으며, 구체적인 범위는 3.2절에 제시한다.
2.5 전역 ID 연결 판단 방법
2.5.1 실시간 매칭
실시간 매칭은 유효 후보 가운데 유사도가 가장 높은 관계를 즉시 선택하고, 최고 유사도가 임계값 이상이면 전역 ID를 승계하며 그렇지 않으면 신규 ID를 생성한다. 지연이 없지만 순차 탐욕 결정이므로 먼저 처리된 차량이 후보를 점유해 뒤 차량의 연결을 방해할 수 있다. 본 연구에서 실시간 매칭은 미래 데이터를 기다리지 않고 현재 추적 데이터가 입력되는 시점에 연결을 확정하는 온라인 의사결정 방식을 의미하며, 실제 연산 처리속도는 3.1절과 4.1.4절에서 별도로 평가하였다.
2.5.2 시간창 기반 지연 매칭
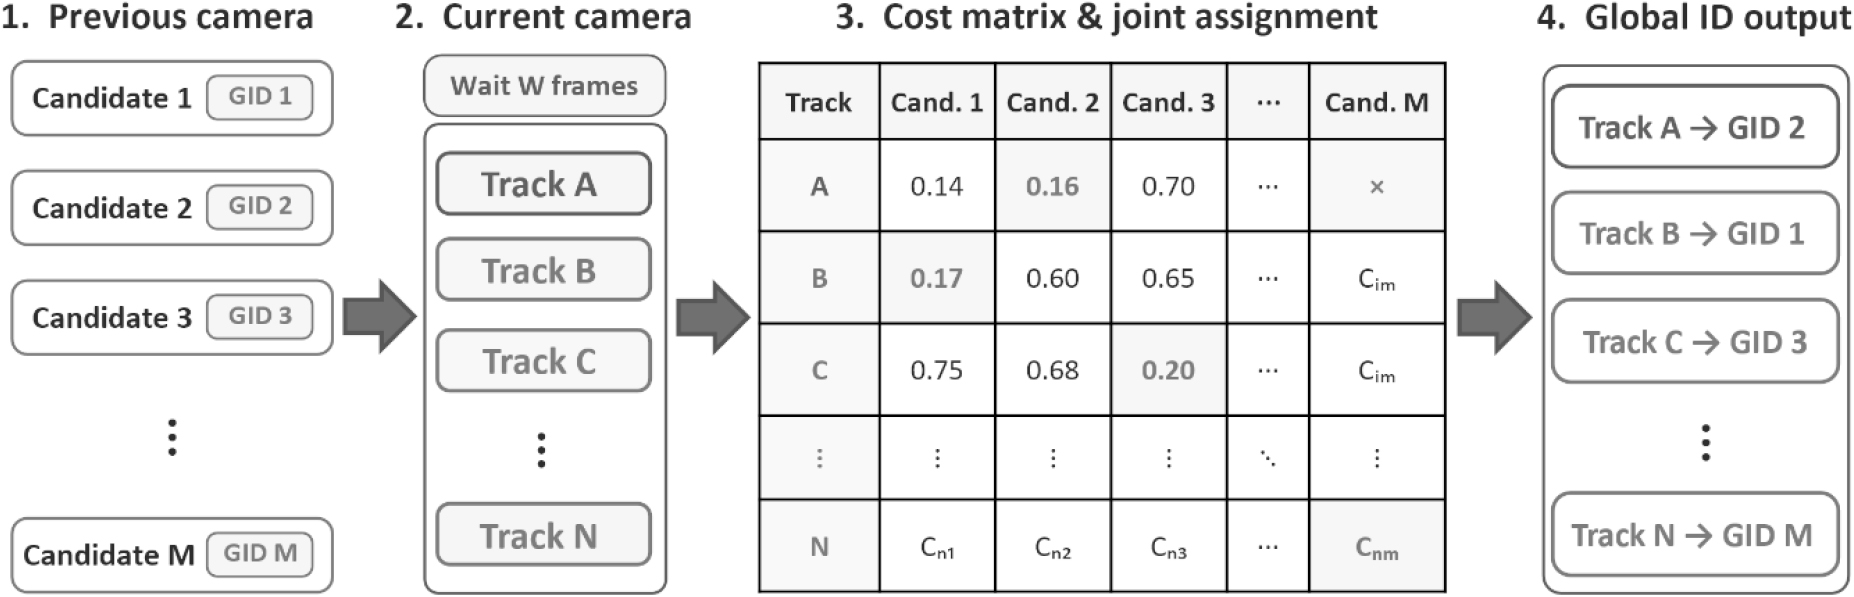
실시간 매칭은 각 차량이 입력되는 순서대로 후보를 즉시 선택하므로, 앞서 처리된 차량의 잘못된 연결이 이후 차량의 후보 선택에 영향을 줄 수 있다. 시간창 기반 지연 매칭은 이러한 순차 결정의 영향을 줄이기 위해 일정 시간 동안 현재 카메라에서 관측된 여러 추적 데이터를 누적한 후, 이전 카메라의 미사용 후보와 동시에 비교한다. Fig. 3과 같이 현재 추적 데이터와 이전 카메라 후보 사이의 관계를 비용행렬로 구성하고 일대일 할당을 수행함으로써, 순차 매칭에서 발생할 수 있는 후보 선점 문제를 완화한다. 시간창의 길이가 증가하면 비교 가능한 후보 수가 증가하는 반면 연결 결과의 확정 지연도 증가한다. 따라서 본 연구에서는 시간창 크기를 최대 확정 지연시간으로 환산하여 실험 조건을 설정하였다. 임계값 또는 식 (2)의 통과 시간 제한을 만족하지 않는 관계는 비용행렬에서 제외하고, 나머지 유효 관계의 비용은 식 (3)과 같이 이미지 비유사도와 통과 시간 편차를 결합하여 계산한다.
식 (3)의 첫 번째 항은 차량 이미지 특징의 비유사도이고, 두 번째 항은 실제 통과 시간이 해당 인접 카메라의 평균 통과 시간에서 얼마나 벗어났는지를 나타낸다. 여기서 와 는 인접 카메라 별 평균과 표본표준편차이며, 𝜀 = 1프레임은 분모가 지나치게 작아지는 것을 막기 위한 하한이다. 통과 시간 편차는 로 정규화하였다. 평균 통과 시간에서 이를 초과하는 편차는 이미 시간적으로 비정상적인 관계로 간주하고, 정체나 검출 오차 등에 따른 이상치가 외형 유사도 항을 과도하게 지배하지 않도록 식 (3)의 min 연산을 통해 시간항의 최댓값을 1로 제한하였다. 이에 따라 주 실험에서는 = 0.10을 적용하여 시간정보가 전체 비용에 기여하는 최대 비중을 10%로 제한하였다. Fig. 3에서는 현재 추적 데이터 m개와 실제 후보 n개에 미매칭을 허용하는 더미 후보 m개를 추가한 m × (n + m) 비용행렬에 헝가리안 할당을 적용한다(Kuhn, 1955). 비유효 관계의 비용은 M = 106으로 설정하여 할당 대상에서 사실상 제외하였고, 미매칭 더미 후보의 비용은 Cunmatch = 로 설정하였다. 더미 후보가 선택되거나 실제 후보의 비용이 미매칭 비용 이상이면 기존 전역 ID를 승계하지 않고 신규 ID를 생성한다. 시간 비용의 영향은 최대 확정 지연시간 3.0초 조건에서 = 0.00, 0.10 및 0.20으로 추가 비교하였다.
3. 실험 방법
3.1 데이터셋 및 공통 조건
실험에는 차량 진행방향을 따라 C1–C6으로 재표기한 비중첩 터널 CCTV 6대의 20분 동기화 영상을 사용하였다. 정답 차량 126대가 각 카메라에 한 번씩 관측되어 추적 데이터 756개와 인접 카메라 정답 전이 630쌍을 구성한다. 자동 경계박스가 없거나 부정확한 31개 구간은 검수된 수동 박스로 보완하였다(Table 1).
Table 1.
Data set and ground-truth configuration
카메라별 차량 객체인식에는 YOLOv12-m 모델(Tian et al., 2025)을, 단일 카메라 내 다중 객체추적에는 OC-SORT 알고리즘(Cao et al., 2023)을 사용하였다. 각 CCTV의 ROI는 카메라별로 지정한 4개 꼭짓점을 640 × 640 픽셀의 정사각형 좌표계로 역 원근변환하여 설정하였다. 변환된 ROI에서 차량 경계상자 중심의 정규화 세로좌표를 로 정의하고, 구간을 유효 추적 영역으로 사용하였다. 트랙의 범위가 0.875를 포함하면 기준선을 통과한 것으로 판정하였으며, 관측 프레임 중 가 최소인 프레임을 기준선 통과 프레임으로 정의하였다.
모든 Case는 동일한 추적 데이터·차량 이미지·카메라 순서·정답을 공유한다. 126대 전체를 기준선 통과 프레임 순서의 연속 스트림으로 한 번 처리하고 부분집합 사이에 갤러리를 초기화하지 않았다. C1은 신규 ID를 만들고 C2 이후는 직전 카메라의 미사용 후보에서 승계 여부를 판단했으며, 객체인식 및 단일 카메라 객체추적 성능은 평가 범위에서 제외하였다.
정답 전역 ID는 연구자 1인이 C1–C6 영상에서 차량의 통과 순서, 외형 및 통과 시각을 대조하여 수동으로 구축하였다.
실시간 처리 가능 여부를 확인하기 위한 연산 처리속도 평가는 Intel Core Ultra 5 245K CPU, 32 GB RAM 및 NVIDIA RTX 5070 12 GB GPU 환경(Python 3.12.13, PyTorch 2.11.0, CUDA 12.8)에서 수행하였다. 측정 범위에는 영상 디코딩, 역원근변환(inverse perspective transformation, IPT), FastReID 특징 추출 및 전역 ID 연결을 포함하였고, 객체인식과 단일 카메라 객체추적은 제외하였다. 본 연구에서는 동일 시점의 6개 카메라 프레임 묶음을 하나의 동기화 프레임 세트로 정의하고, 초당 처리 가능한 동기화 프레임 세트 수를 synced-FPS로 표기하였다. 따라서 6개 카메라가 각각 30 fps로 입력되는 경우 전체 입력률은 30 synced-FPS에 해당한다. 연산 처리속도는 동일 20분 6채널 영상을 연속 처리한 전체 소요시간을 기준으로 평균 처리율을 산출하였다.
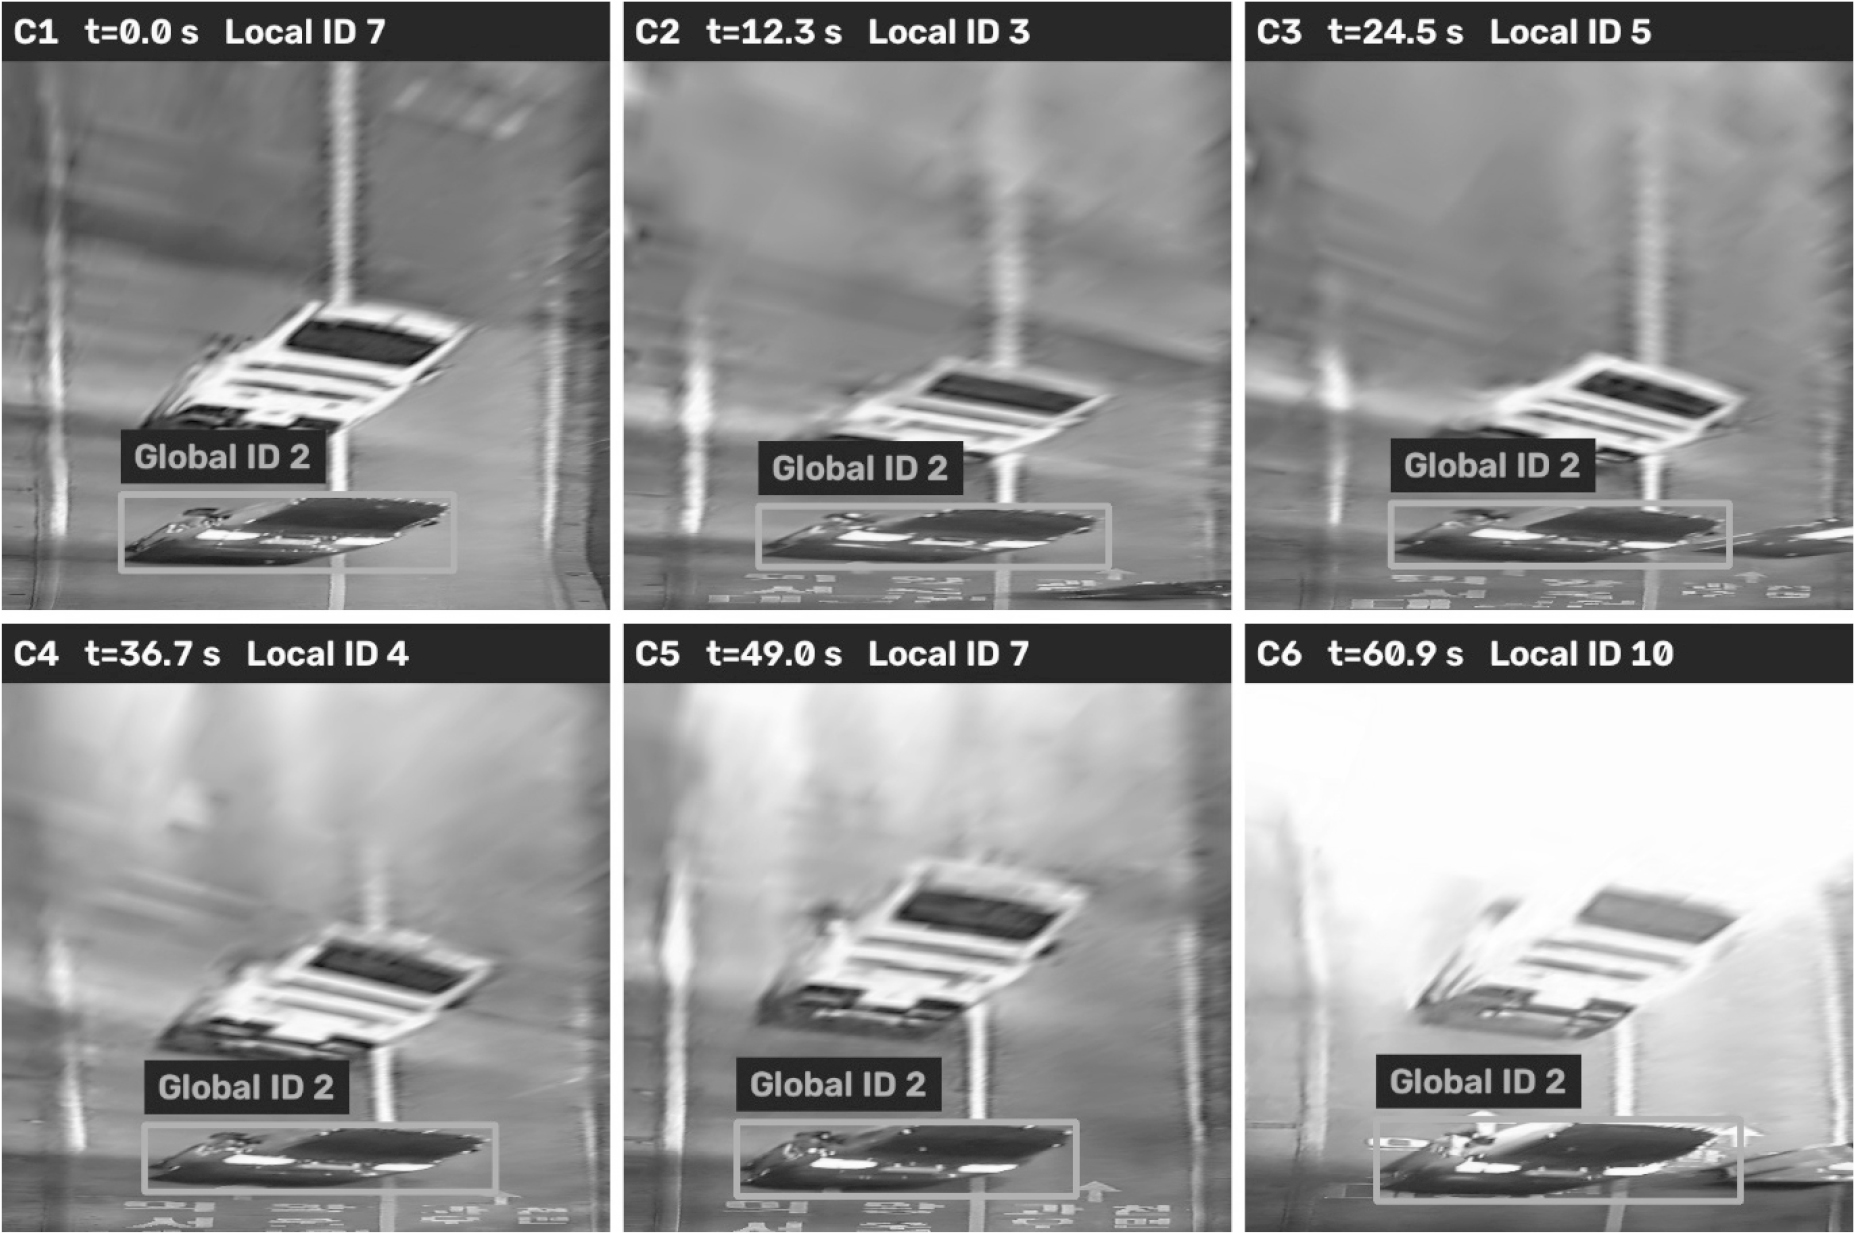
각 차량의 대표 이미지는 차량 중심이 기준선을 통과하는 프레임에서 추출하였으며, ROI 좌표계의 경계박스를 기준으로 잘라내었다. 725개는 자동 추적 박스, 31개는 검수된 수동 박스를 사용했으며, 동일한 756개 차량 이미지에서 HSV 256차원과 FastReID 2,048차원 특징을 각각 한 번 생성하였다. Fig. 4는 수동 보완이 필요하지 않았던 정답 차량 한 대가 C1–C6에서 서로 다른 로컬 ID로 추적되었으나 하나의 전역 ID로 연결된 예를 보여준다.
3.2 Case 1: 실시간 매칭 구성요소 비교
통과 시간 제한과 지연 매칭을 적용하지 않은 실시간 기본 구성에서 HSV와 FastReID 각각의 유사도 임계값 𝜃를 0.40–0.80 범위에서 0.10 간격으로 비교하였다. 임계값 선정을 위해 정답 연결 누락과 오연결을 함께 반영하는 인접 카메라 연결 F1-score를 보조 선정지표로 사용하였으며, 동률이면 오연결 수, ID 오병합 그룹, 전 구간 ID 유지율, ID 분절 및 높은 임계값 순으로 비교하였다. 이 절에서는 임계값을 결정하는 절차만 정의하고, 실제 선정된 운영 임계값과 민감도 결과는 4.1.1절에 제시한다. 또한 동일 126대 스트림에서 임계값을 선정하고 평가하므로, 본 분석은 독립 검증이 아니라 동일 영상 내 운영 조건 민감도 분석으로 해석한다.
Case 1은 실시간 매칭의 구성요소를 단계적으로 비교하도록 설계하였다. Case 1-1은 사전 실험에서 선정된 HSV 운영 임계값을 적용하고 통과 시간 제한은 사용하지 않았으며, Case 1-2는 사전 실험에서 선정된 FastReID 운영 임계값을 적용하고 통과 시간 제한은 사용하지 않았다. Case 1-3은 Case 1-2와 동일한 FastReID 특징 및 운영 임계값을 유지한 상태에서 통과 시간 제한만 추가하였다. 따라서 Case 1-1과 Case 1-2는 특징 표현과 각 특징에 대해 선정된 운영 임계값이 함께 다른 구성 수준의 비교이고, Case 1-2와 Case 1-3은 통과 시간 제한의 영향만을 비교한다.
Case 1-3의 통과 시간 제한은 인접 카메라 별 126개 정답 통과 시간의 산술평균 와 표본표준편차 를 이용하였다. 통과 시간 편차가 매우 작은 경우에도 계산이 불안정해지지 않도록 유효 표준편차의 하한을 1프레임으로 두고, 허용 하한과 상한은 평균의 ±3표준편차 범위로 정의하였다.
식 (4)에 따라 계산된 인접 카메라 별 통과 시간 허용구간의 하한과 상한을 종합하면 5.17–19.33초 범위였으며, 해당 통계는 동일 20분 평가 스트림에서 산출한 비독립 운영값이다.
3.3 Case 2: 최대 확정 지연시간에 따른 지연 매칭 비교
Case 2-1부터 Case 2-5는 사전 실험을 통해 결정된 FastReID 운영 임계값과 인접 카메라 별 통과 시간 제한을 공통 적용하고, 지연 매칭에서 허용하는 최대 확정 지연시간만 변경하였다. 시간창 길이는 각각 15, 30, 45, 90 및 120프레임으로 구현하였으며, 30 fps 기준 최대 확정 지연시간 0.5, 1.0, 1.5, 3.0 및 4.0초에 해당한다. 이하 Case 2의 실험 조건은 최대 확정 지연시간(초)을 기준으로 표기하였다.
시간창은 전역 프레임 원점 0을 기준으로 해당 최대 확정 지연시간에 대응하는 프레임 길이와 동일한 간격으로 비중첩 구성하였다. 기준선 통과 프레임이 시간창 경계에 정확히 위치한 경우에는 새 창에 포함하였다. 이전 카메라의 미사용 후보는 다음 창으로 이월하여 시간창 경계를 가로지르는 연결을 허용하였다. 창이 닫히면 그 구간에 들어온 현재 추적 데이터와 직전 카메라의 미사용 후보를 함께 비교하며, 두 집합의 수가 다른 경우에도 더미 후보를 포함한 확장 비용행렬을 이용하여 헝가리안 일대일 할당을 수행한다.
3.4 평가지표
전 구간 ID 유지율은 각 정답 차량의 C1–C6 추적 데이터에 부여된 예측 ID가 모두 동일하고, 동시에 해당 예측 ID가 다른 정답 차량의 추적 데이터에 부여되지 않은 경우에만 성공으로 판정한 차량의 비율이다. 따라서 동일 차량이 전 구간에서 하나의 예측 ID를 유지하더라도 해당 ID에 다른 차량이 함께 병합된 경우에는 전 구간 ID 유지 성공으로 집계하지 않는다. 이 지표는 전 구간에서의 ID 연속성과 예측 ID의 순도를 함께 반영한다. 인접 카메라 연결 정확도는 630개 정답 전이 중 올바르게 연결된 비율이다.
유사도 임계값 사전 실험에서는 동일 정답 차량의 인접쌍을 연결하면 TP, 서로 다른 차량을 연결하면 FP, 정답 전이를 놓치거나 오연결하면 FN으로 정의하였다. 하나의 오연결은 잘못된 연결인 FP이면서 동시에 놓친 정답 전이에 대한 FN으로 함께 반영된다. Precision, Recall 및 F1-score는 이 기준으로 계산하였으며, F1-score는 운영 임계값을 선정하기 위한 보조지표로만 사용하고 Case별 핵심 성능 해석은 전 구간 ID 유지율, 인접 카메라 연결 정확도, ID 분절 및 ID 오병합을 중심으로 수행하였다.
보조지표인 ID 분절은 정답 차량별 추가 예측 ID 수의 합, ID 오병합 그룹은 서로 다른 정답 차량이 포함된 예측 ID 그룹 수이다. 지연 매칭의 확정 지연은 각 추적 데이터의 기준선 통과 시점부터 해당 시간창이 닫혀 연결 결과가 확정되는 시점까지의 프레임 차이를 30 fps로 환산하여 계산하였다. 평균 지연은 756개 추적 데이터 전체의 평균이며, 최대 확정 지연은 설정한 시간창 길이에 의해 결정된다. 여기서 확정 지연은 시간창에 의해 발생하는 알고리즘적 대기시간을 의미하며, 특징 추출 및 할당에 소요되는 실제 연산시간은 포함하지 않았다. 연산 처리속도는 3.1절의 측정 조건에 따라 별도로 평가하였다.
정답/오답 연결 유사도는 해당 Case의 통과 시간 제한과 임계값을 통과해 실제 선택된 정답·오답 연결의 평균 코사인 유사도이다. Top1–Top2 margin은 선택 후보와 같은 조건을 통과한 차순위 후보의 차이며, 유효 후보가 하나뿐이면 0으로 두지 않고 평균에서 제외하였다.
4. 실험 결과 및 분석
4.1 실험 결과
4.1.1 유사도 임계값 파라미터 사전 실험
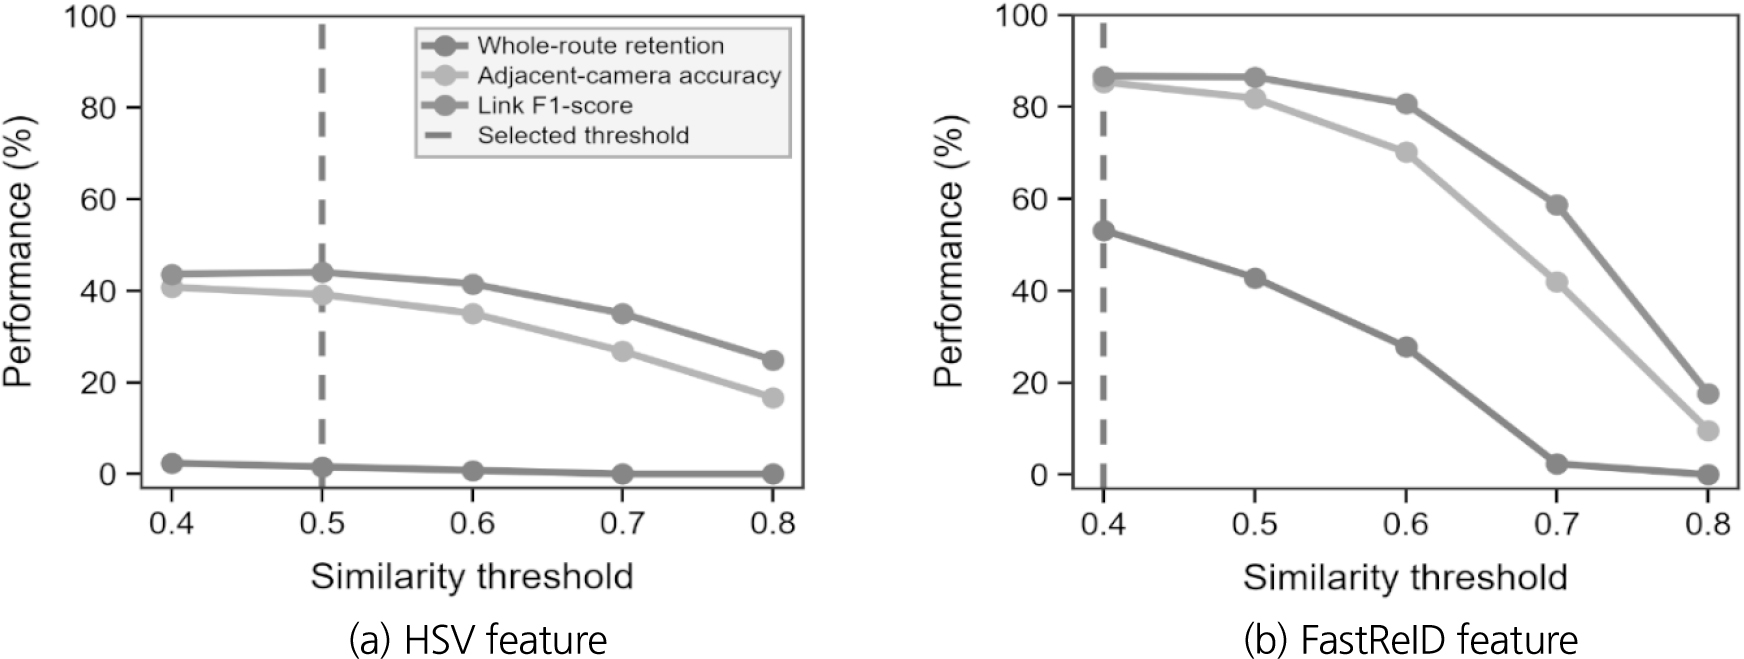
통과 시간 제한과 지연 매칭이 없는 실시간 기본 구성에서 HSV와 FastReID의 유사도 임계값 𝜃를 0.40–0.80 범위에서 0.10 간격으로 평가하였다. 낮은 임계값은 오연결과 ID 오병합을, 높은 임계값은 미연결과 ID 분절을 증가시킬 수 있으므로, 두 오류를 함께 반영하는 F1-score를 임계값 선정의 보조지표로 사용하였다. 동률일 경우에는 3.2절에서 정의한 보조 기준을 순차적으로 적용하였다. Fig. 5(a) and (b)는 각 임계값에서 전 구간 ID 유지율, 인접 카메라 연결 정확도 및 F1-score의 변화를 보여준다.
HSV는 𝜃 = 0.50에서 F1-score가 44.07%로 가장 높았고(𝜃 = 0.40: 43.67%), FastReID는 𝜃 = 0.40에서 86.70%로 가장 높았다(𝜃 = 0.50: 86.50%). 이에 따라 Case 1-1에는 HSV 𝜃 = 0.50, Case 1-2 이후에는 FastReID 𝜃 = 0.40을 운영 임계값으로 적용하였다. FastReID의 선정값이 탐색 범위의 하한에 위치하므로, 이 값은 전체 임계값 공간에서의 절대 최적값이 아니라 본 실험 범위에서 선택된 운영값으로 해석한다.
Fig. 5에서 두 특징 모두 최고점 부근의 F1-score 차이는 크지 않았지만, 임계값이 0.60 이상으로 높아지면 전 구간 ID 유지율과 인접 카메라 연결 정확도가 함께 감소하였다. 이는 엄격한 임계값이 실제 동일 차량 후보까지 배제하여 미연결을 증가시킬 수 있음을 보여준다. 따라서 특정 한 점의 F1-score만이 아니라 사전에 정의한 선정 규칙과 5개 임계값의 전체 민감도 추세를 함께 고려하여 운영 임계값을 결정하였다.
4.1.2 Case 1: 실시간 매칭 구성요소 비교 결과
Table 2에서 Case 1-1은 전 구간 ID 유지율이 1.59%에 불과하고 인접 카메라 연결 정확도도 39.21%에 머물렀다. 즉, 본 데이터와 운영 조건에서 색상 분포 중심의 HSV 구성만으로는 카메라가 연속적으로 변경될 때 동일 차량의 전역 ID를 안정적으로 유지하기 어려웠으며, 인접 구간의 연결 오류가 누적되어 전 구간 궤적이 쉽게 분절되었다. FastReID 기반 Case 1-2에서는 전 구간 ID 유지율이 53.17%, 인접 카메라 연결 정확도가 85.40%로 크게 향상되어 차량 후보 간 구분성이 개선되었다. 여기에 동일한 FastReID 조건을 유지한 채 통과 시간 제한만 추가한 Case 1-3은 확정 지연 없이 전 구간 ID 유지율 73.02%, 인접 카메라 연결 정확도 90.63%를 기록하였다. Case 1-1과 Case 1-2의 차이는 특징과 운영 임계값이 함께 다른 구성 비교이고, Case 1-2와 Case 1-3의 차이가 통과 시간 제한의 효과를 직접 보여준다.
Table 2.
Accuracy and diagnostics of Case 1 real-time matching
| Case |
Whole-route ID retention / adjacent-camera accuracy | Fragment / merge | Similarity C/I* | Top1–Top2 (n**) |
| 1-1 | 1.59% / 39.21% | 369 / 120 | 0.757 / 0.680 | 0.118 (489) |
| 1-2 | 53.17% / 85.40% | 88 / 49 | 0.674 / 0.547 | 0.204 (602) |
| 1-3 | 73.02% / 90.63% | 59 / 18 | 0.676 / 0.507 | 0.250 (373) |
진단지표에서도 같은 경향이 나타났다. HSV 기반 Case 1-1에서 가장 많았던 ID 분절과 ID 오병합은 FastReID 적용 후 크게 감소했고, 통과 시간 제한을 추가한 Case 1-3에서 다시 감소하였다. 또한 정답 후보와 오답 후보의 평균 유사도 차이와 Top1–Top2 margin이 단계적으로 커져, Case 1-3에서는 외형이 비슷한 여러 후보 중 실제 이동 가능한 후보를 더 명확하게 구분할 수 있었다. 이러한 변화는 통과 시간 제한이 단순히 최종 판정 기준을 하나 추가한 것이 아니라, 유사도 비교에 참여하는 경쟁 후보 자체를 줄이는 역할을 했음을 보여준다.
이 결과를 근거로 Case 2의 공통 입력 조건은 사전 실험에서 선정된 FastReID 운영 임계값과 인접 카메라 별 통과 시간 제한으로 고정하였다. 또한 Case 1-3을 확정 지연이 없는 실시간 기준점으로 두고, Case 2에서는 특징과 통과 시간 제한을 바꾸지 않은 채 최대 확정 지연시간만 변경하였다. 따라서 이후의 성능 차이는 여러 차량을 일정 시간 모아 일대일로 조정하는 지연 매칭의 효과와 그에 따른 확정 지연의 영향을 중심으로 해석할 수 있다.
4.1.3 Case 2: 최대 확정 지연시간에 따른 지연 매칭 결과
Table 3에서 모든 지연 매칭 조건은 확정 지연이 없는 Case 1-3보다 높은 전 구간 ID 유지율과 인접 카메라 연결 정확도를 보였다. 최대 확정 지연시간 0.5초와 1.0초 조건은 주요 성능이 동일했으며, 1.5초 조건에서는 전 구간 ID 유지율이 79.37%로 가장 높았다. 3.0초 조건에서는 인접 카메라 연결 정확도가 93.97%로 가장 높았지만, 4.0초까지 지연을 늘렸을 때는 오히려 정확도가 소폭 감소하였다. 즉, 더 긴 시간창이 항상 더 높은 연결 성능으로 이어지는 것은 아니며, 제한된 지연만으로도 실시간 순차 매칭에서 발생하던 후보 충돌의 상당 부분을 조정할 수 있었다.
Table 3.
Accuracy, delay and diagnostics of Case 2 windowed delayed matching
| Max. delay (s) | Whole-route ID retention / adjacent-camera accuracy | Fragment / merge | Mean delay (s) | Similarity C/I*; margin (n**) |
| 0.5 | 78.57% / 93.17% | 43 / 11 | 0.28 | 0.674/0.524; 0.184 (197) |
| 1 | 78.57% / 93.17% | 43 / 11 | 0.55 | 0.674/0.536; 0.184 (197) |
| 1.5 | 79.37% / 93.81% | 39 / 9 | 0.79 | 0.674/0.548; 0.181 (209) |
| 3 | 78.57% / 93.97% | 38 / 9 | 1.54 | 0.673/0.575; 0.178 (222) |
| 4 | 77.78% / 93.65% | 40 / 10 | 2.06 | 0.674/0.565; 0.178 (225) |
ID 분절과 ID 오병합도 최대 확정 지연시간 1.5–3.0초 부근에서 가장 낮은 수준을 보였다. 반면 정답·오답 연결의 평균 유사도와 Top1–Top2 margin은 지연시간이 늘어날수록 일관되게 개선되지 않았다. 이는 Case 2의 성능 향상이 이미지 특징 자체가 더 잘 분리된 결과라기보다, 같은 특징을 사용하면서 한 시간창 안의 여러 후보를 일대일 관계로 동시에 조정한 효과임을 시사한다. Fig. 6에서도 최대 확정 지연시간 증가에 따른 인접 카메라 연결 정확도의 변화가 단조적이지 않음을 확인할 수 있다.
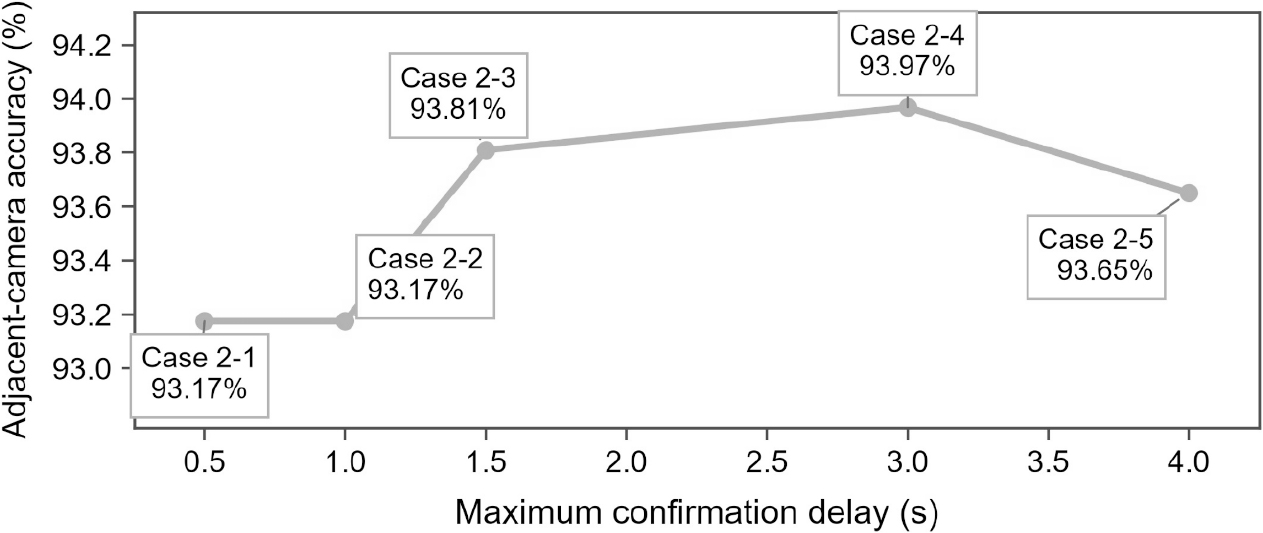
Table 4는 최대 확정 지연시간 3.0초 조건에서 시간 비용 가중치의 영향을 비교한 결과이다. 를 0.00에서 0.10과 0.20으로 증가시키면 인접 카메라 연결 정확도는 91.90%에서 93.97%와 94.29%로 향상되고 ID 오병합 그룹은 16개에서 9개와 7개로 감소하였다. 시간정보를 포함한 두 조건에서 개선 방향은 같았고 0.10과 0.20 사이의 성능 차이는 작았으므로, 주 실험에서는 시간정보가 이미지 유사도보다 과도하게 지배하지 않도록 = 0.10을 보수적 운영값으로 적용하였다.
Table 4.
Sensitivity to the time-cost weight at a maximum confirmation delay of 3.0 s
| Time weight | Adjacent-camera accuracy | False ID-merge groups |
| 0 | 579/630 (91.90%) | 16 |
| 0.1 | 592/630 (93.97%) | 9 |
| 0.2 | 594/630 (94.29%) | 7 |
4.1.4 연산 처리속도
3.1절의 연산 환경에서 측정 범위의 처리속도는 67.6 synced-FPS로 측정되었다. 이는 30 synced-FPS의 6채널 입력률 대비 약 2.25배의 처리율로, 영상 디코딩, IPT, FastReID 특징 추출 및 전역 ID 연결로 구성된 본 연구의 처리 구간이 실시간 입력 속도보다 빠르게 동작함을 보여준다. 다만 객체인식과 단일 카메라 객체추적은 측정 범위에서 제외하였으므로, 이 값은 시스템 전체의 end-to-end 처리속도가 아니라 본 연구에서 평가한 전역 ID 연결 관련 처리 구간의 성능을 나타낸다.
4.2 결과 분석
4.2.1 차량 이미지 유사도 측정 방식과 통과 시간 제한의 영향
Case 1-1에서 Case 1-2로 변경했을 때 전 구간 ID 유지율과 인접 카메라 연결 정확도가 모두 크게 향상되었다. 다만 두 Case는 동일한 실시간 매칭 구조를 사용하더라도 특징 표현과 각 특징에 대해 선정된 운영 임계값이 함께 다르므로, 이 차이를 FastReID 특징 자체의 순수 효과로 단정할 수는 없다. Table 2의 진단지표를 보면 HSV 구성에서는 정답과 오답 연결의 평균 유사도가 서로 가깝고 Top1–Top2 margin도 작았던 반면, FastReID 구성에서는 두 집단의 간격과 후보 간 margin이 더 크게 나타났다. 따라서 본 실험 범위에서는 FastReID 기반 운영 구성이 여러 유사 후보를 구분하는 데 유리했다고 해석할 수 있다.
Case 1-2와 Case 1-3은 동일한 FastReID 특징과 운영 임계값을 사용하고 통과 시간 제한의 적용 여부만 다르다. 통과 시간 제한을 적용한 Case 1-3에서는 전 구간 ID 유지율과 인접 카메라 연결 정확도가 추가로 향상되고, ID 분절과 ID 오병합도 감소하였다. 이는 평균 ± 3표준편차의 통과 시간 범위를 벗어난 후보가 유사도 비교 전에 제거되면서, 외형이 비슷하지만 실제 이동시간상 동일 차량일 가능성이 낮은 경쟁 후보의 참여가 줄었기 때문이다. 따라서 통과 시간 제한은 이미지 특징을 대체하는 것이 아니라, 특징 비교가 이루어지는 후보 집합을 물리적으로 가능한 범위로 좁혀 주는 보완 조건으로 볼 수 있다.
4.2.2 시간창 기반 지연 매칭의 영향
Case 1-3과 최대 확정 지연시간 0.5초의 Case 2-1을 비교하면, 평균 0.28초의 짧은 지연만 허용해도 전 구간 ID 유지율과 인접 카메라 연결 정확도가 모두 향상되었다. 최대 지연 0.5초와 1.0초 조건은 주요 성능이 같았기 때문에 지연 측면에서는 0.5초 조건이 더 효율적이다. 반면 1.5초 조건은 전 구간 ID 유지율이 가장 높았고, 3.0초 조건은 인접 카메라 연결 정확도가 가장 높았다. 두 조건의 성능 차이는 매우 작으므로 하나를 절대적으로 우수한 설정으로 보기보다는, 전 구간 ID 연속성을 우선할지 카메라 경계별 연결 정확도를 우선할지에 따라 선택하는 것이 적절하다.
Table 3에서 정답·오답 연결의 평균 유사도와 Top1–Top2 margin은 최대 확정 지연시간이 증가한다고 일관되게 좋아지지 않았다. 따라서 지연 매칭의 성능 차이는 이미지 특징의 구분 능력이 달라진 결과가 아니라, 같은 후보들을 시간창 안에서 일대일 조합으로 재조정한 결과로 해석된다. 최대 지연을 1.5초에서 3.0초로 늘리면 인접 카메라 연결 정확도는 소폭 증가하지만 평균 확정 지연도 함께 증가하고, 4.0초에서는 정확도가 다시 낮아진다. Table 4의 시간 비용 민감도 결과도 시간정보를 일정 수준 포함하는 것이 후보 충돌을 줄이는 데 유효함을 보여주지만, 가중치를 더 크게 주었을 때의 추가 이득은 제한적이었다.
4.2.3 운영 조건에 따른 해석 및 연구의 한계
Case 1-3은 확정 지연 없이 연결 결과를 제공하고, Case 2는 최대 0.5–4.0초의 확정 지연을 허용하여 여러 후보 관계를 추가로 조정한다. Table 2와 Table 3을 비교하면 모든 지연 매칭 조건은 실시간 기준보다 높은 인접 카메라 연결 정확도를 보였지만, Fig. 6과 같이 허용 지연시간이 길어질수록 정확도가 계속 증가하지는 않았다. 낮은 지연이 우선이면 최대 지연 0.5초 조건, 전 구간 ID 유지율이 우선이면 1.5초 조건, 인접 카메라 연결 정확도가 우선이면 3.0초 조건이 본 데이터에서의 후보가 된다. 특히 1.5초와 3.0초 조건의 성능 차이는 매우 작으므로, 실제 시스템에서는 관제 알림 지연, 화면 갱신주기 및 교통 밀도와 같은 운용 요구에 따라 선택하는 것이 적절하다.
본 결과는 단일 터널에서 수집한 20분 영상과 차량 126대에 대한 분석이므로 다른 카메라 배치, 교통 밀도 및 조명 조건으로 일반화하는 데 한계가 있다. 카메라별 차량 추적 데이터를 공통 입력으로 고정하여 객체인식 누락과 단일 카메라 내부 ID 전환을 포함한 전체 시스템 성능은 측정하지 않았고, 수동 경계박스 31개가 포함되었다. 유사도 임계값과 인접 카메라 별 통과 시간 통계는 동일 126대 스트림에서 산출했으므로 독립 검증이 아니라 동일 영상의 운영 조건 분석이다. 또한 실제 터널에서는 교통밀도, 차량 종류, 차로 변경, 정체 및 CCTV 동기화 오차에 따라 카메라 간 통과 시간 분포가 비대칭적으로 변할 수 있으므로, 동일 평가자료에서 산출한 평균 ± 3표준편차의 대칭 범위를 다른 운영 조건에 그대로 일반화하기 어렵다. 아울러 본 연구는 시간창을 전역 프레임 원점 0에 고정하여 비중첩 방식으로 구성하였기 때문에, 향후에는 시간창 시작 위치 변화에 따른 후보 조합과 일대일 매칭 결과의 민감도를 독립 영상에서 검증할 필요가 있다. FastReID 운영 임계값 0.40은 탐색 범위 0.40–0.80의 하한에서 선택되었고, 시간항 가중치도 0.00–0.20의 제한된 범위에서만 확인하였다. 따라서 Case 1-1과 Case 1-2는 구성 수준으로 해석하고, 절대 성능과 운영 설정의 일반성을 판단하려면 독립 터널 영상에서 임계값과 통과 시간 통계를 고정한 후 동일 연속 스트림 평가를 반복해야 한다.
5. 결 론
본 연구에서는 터널 입구에서 선별된 위험차량을 터널 내부의 연속된 CCTV 영상에서 동일한 전역 ID로 연결하기 위하여 차량 특징, 카메라 간 통과 시간 제한 및 매칭 방식에 따른 성능을 비교하였다. 각 특징에 사전 선정한 운영 임계값 조건에서 FastReID 기반 구성은 HSV 기반 구성보다 높은 후보 구분 성능을 보였으며, 인접 카메라 별 통과 시간 제한은 실제 이동이 어려운 후보를 사전에 제외함으로써 전역 ID 연결의 안정성을 높였다.
이러한 결과는 터널 내 차량의 전역 ID 연결이 외형 유사도만으로 결정되는 문제가 아니라, 차량의 외형적 구분 가능성과 카메라 간 이동 가능성을 함께 고려해야 하는 제약 기반 연결 문제임을 보여준다. 특히 통과 시간 제한은 유사도가 높은 오답 후보의 참여를 줄이고, FastReID 기반 운영 구성은 남은 후보 사이의 구분 성능을 높인다는 점에서 상호보완적인 역할을 한다.
시간창 기반 지연 매칭은 모든 시험 조건에서 실시간 기준보다 높은 전 구간 ID 유지율과 인접 카메라 연결 정확도를 보였지만, 허용하는 최대 확정 지연시간이 증가한다고 성능이 단조 향상되지는 않았다. 최대 지연 1.5초 조건은 전 구간 ID 유지율 79.37%로 가장 높았고, 3.0초 조건은 인접 카메라 연결 정확도 93.97%로 가장 높았다. 두 조건의 차이는 전 구간 ID 유지 차량 1대와 인접 전이 1쌍으로 작았다. 반면 최대 지연 0.5초 조건도 평균 0.28초의 짧은 지연에서 전 구간 ID 유지율 78.57%와 인접 카메라 연결 정확도 93.17%를 달성하였다. 따라서 지연 매칭의 적용 여부와 허용 지연시간은 시스템의 운영 목적에 따라 결정할 필요가 있다. 즉, 사전 선정한 임계값을 적용한 FastReID 기반 차량 특징과 통과 시간 제한은 실시간 전역 ID 연결을 위한 기본 구성으로 활용할 수 있으며, 시간창 기반 지연 매칭은 허용 가능한 지연 범위에서 ID 연속성을 추가로 개선하는 선택적 구성으로 해석할 수 있다.
다만 본 연구는 단일 터널에서 수집한 제한된 영상과 공통 추적 데이터를 이용하여 연결 단계의 성능을 비교한 결과이다. 특히 인접 차량에 의한 가려짐과 차선 변경은 객체인식 누락이나 차량 특징의 품질 저하 및 로컬 트랙 단절을 유발할 수 있으며, 정체는 카메라 간 통과 시간 분포를 변화시켜 통과 시간 제한과 전역 ID 연결 성능에 영향을 줄 수 있다. 따라서 제시된 성능과 운영 설정을 일반화하기 위해서는 독립된 터널 환경과 다양한 교통 밀도에서 특징별 유사도 임계값, 통과 시간 범위 및 시간창 크기를 동일한 선정 절차로 추가 검증할 필요가 있다. 또한 향후에는 객체인식과 단일 카메라 객체추적에서 발생하는 오류를 포함하여 위험차량 판별부터 전역 ID 연결까지의 전체 처리 성능을 평가하고, 이를 방재설비 운용, 환기 제어 및 대피 대응 시스템과 연계하여 위험차량의 연속 위치정보가 실제 터널 방재 대응에 기여할 수 있는지를 통합 시스템 수준에서 검증할 필요가 있다.