

1. 서 론
2. 이론적 배경
2.1 모션 블러의 운동학적 관계식
2.2 광학 성능 지표: MTF50과 BEW
3. 시스템 구성 및 실험 방법
3.1 고속 머신비전 터널 스캐닝 시스템
3.2 현장실험 조건
3.3 영상 데이터 취득 절차
3.4 MTF50 및 BEW 측정
3.5 통계 분석 방법
4. 실험 결과 및 분석
4.1 전체 조건의 광학 성능 분포
4.2 ISO 감도의 영향
4.3 촬영 거리–줌·초점 설정의 영향
4.4 차량 속도 효과와 방향성
4.5 H/V 비 기반 탐색적 광학 이상 후보 선별
4.6 고찰
5. 결 론
1. 서 론
터널의 안전성과 사용성을 확보하기 위해서는 정기적인 상태 점검과 체계적인 유지관리가 필요하다. 교통 통제를 수반하는 인력 중심 점검의 한계를 보완하기 위하여 차량 탑재 카메라 기반의 이동식 점검 시스템이 지속적으로 개발되어 왔다(Yasuda et al., 2016; Sjölander et al., 2023; Wu et al., 2025). 주요 시스템의 운용 속도, 픽셀분해능 및 정량적 광학 품질 근거는 Table 1에 비교하였다. 다수의 고해상도 상용 시스템은 영상 품질을 확보하기 위하여 저속으로 운용되며(Huang et al., 2018; Sjölander et al., 2023), 도로 제한속도 수준(60–80 km/h)으로 주행하는 시스템의 경우 해당 인용문헌에서 픽셀분해능 또는 정량적 광학 품질의 구체적인 수치가 보고되지 않은 경우가 많다(Wu et al., 2025).
Table 1.
Comparison of existing mobile tunnel inspection systems with the proposed system
| Reference | Speed (km/h) |
Pixel resolution (mm/pixel) | Illumination |
Quantitative optical quality evidence |
| Yasuda et al. (2016) | 50–70 | 1.5 | Not specified | Not reported in cited publication |
| Huang et al. (2018) | ≤ 5 | 0.3 | LED | Not reported in cited publication |
| Ai and Yuan (2019) | 5 | Not specified | LED + laser | Not reported in cited publication |
| Lei et al. (2021) | Not specified | Not specified | LED | Not reported in cited publication |
| Ezaki et al. (2022) | 20 (lab) | Not specified | Standard illumination | Not reported in cited publication |
| Murakami et al. (2022) | Not specified (lab) | Not specified | Standard LED | Not reported in cited publication |
| Xu et al. (2023) | Not specified | Not specified | Laser | Not reported in cited publication |
| Wang et al. (2024) | > 80 | Not specified | Not specified | Not reported in cited publication |
| Xu et al. (2024) | Not specified | Not specified | Fill light | Not reported in cited publication |
| Wu et al. (2025) | 60–80 | Not specified | LED + collimated laser | Not reported in cited publication |
| Yao et al. (2025) | Not specified | 0.2 | Not specified | Not reported in cited publication |
| Proposed system | 60–80 | 0.3 | Overdriven LED | MTF50 and BEW characterization |
차량 속도가 증가하면 유한한 노출 시간 동안 장면의 상이 카메라 센서 위에서 이동하여 모션 블러가 발생하며, 이는 후처리만으로 완전히 복원하기 어려운 영상 열화를 유발한다. 모션 블러가 포함된 입력 영상에서는 딥러닝 기반 균열 검출 기법(Cha et al., 2017)의 성능이 크게 저하되는 것으로 보고되었다(Lee et al., 2025b).
모션 블러의 이론적 크기는 차량 속도, 노출 시간 및 대상면의 픽셀분해능(pixel resolution)을 변수로 하는 운동학적 관계식으로 산정할 수 있다(Lin et al., 2024). 이 관계식은 허용 가능한 블러 크기에 대응하는 최대 노출 시간을 산정하는 시스템 설계의 기초가 된다. 본 연구진은 선행 연구에서 터널 환경의 면 스캔 시스템을 대상으로 변조전달함수(modulation transfer function, MTF)와 흐림 에지 폭(blur edge width, BEW)에 근거한 경험적 성능 범위를 제시하였다(Lee et al., 2025a). 그러나 실제 터널 내에서 터널 스캐닝 시스템의 이동 속도가 증가할 때 나타나는 수평·수직 광학 성능 변화와 주행 방향 우세 효과를 동일 조건에서 직접 비교한 연구는 여전히 부족하다. 또한 운동학적 관계식으로 산정한 직사각형 커널 폭과 10–90% 에지(edge) 상승 폭으로 정의되는 BEW는 서로 다른 물리량이므로 두 값을 절대적으로 동일시해서는 안 된다.
주행 방향 우세 효과는 동일 영상에서 측정한 수평 및 수직 응답의 속도 변화량을 직접 비교함으로써 평가할 수 있다. 본 시스템에서는 차량 진행 방향과 하부 카메라의 영상 센서 수평축을 평행하게 배치하였으므로 차량 병진운동에 따른 상 이동은 주로 센서 수평 방향으로 나타날 것으로 예상하였다. 이에 본 연구에서는 MTF50과 BEW의 수평·수직 방향별 변화량 및 두 방향 간 변화량 차이를 주요 분석량으로 사용하였다. H/V 비는 방향성이 약해지거나 두 방향의 성능이 함께 저하되는 조건을 선별하기 위한 보조 진단값으로 사용하였으며, 이를 물리적 모션 블러 크기로 해석하지 않았다.
본 연구의 목적은 실물 규모 도로 터널에서 구성한 50개 운용 조건(2개 속도 × 5개 ISO 감도 × 5개 촬영 거리)을 대상으로 ISO 감도, 촬영 거리와 이에 수반되는 광학 설정 및 차량 속도가 광학 성능에 미치는 영향을 실측하고, 속도 증가에 따른 변화가 차량 진행 방향에 상대적으로 집중되는지를 평가하는 데 있다.
본 연구는 운동학적 관계식으로 산정한 블러 크기의 절댓값이나 속도 비례성을 검증하기보다, 속도 증가에 따른 방향별 광학 성능 변화가 예상되는 방향성과 부합하는지를 확인하는 데 중점을 두었다. 구체적인 연구 목적은 다음과 같다.
첫째, MTF50과 BEW의 수평·수직 방향별 속도 변화량과 두 방향 간 변화량의 차이를 이용하여 속도 효과가 차량 진행 방향에 상대적으로 집중되는지를 평가한다.
둘째, ISO 감도와 촬영 거리–줌·초점 설정에 따른 광학 성능 변화를 탐색적으로 분석하고, H/V 비와 두 방향의 절대 성능을 함께 이용하는 이상 후보 선별 방식의 적용 가능성과 한계를 검토한다.
본 논문의 구성은 다음과 같다. 2장에서는 모션 블러의 운동학적 관계식, MTF50과 BEW의 정의 및 방향별 광학 성능 비교 원리를 설명한다. 3장에서는 시스템 구성과 실험 및 통계 방법을 기술한다. 4장에서는 전체 광학 성능 분포와 ISO 감도, 촬영 거리–줌·초점 설정 및 차량 속도의 영향을 제시하고, H/V 비 기반의 탐색적 광학 이상 후보 선별 결과와 연구의 적용 범위 및 한계를 고찰한다. 5장에서는 주요 결과와 적용 범위를 종합한다.
2. 이론적 배경
2.1 모션 블러의 운동학적 관계식
카메라가 정지한 표면에 대하여 병진 운동하면 유한한 노출 시간 동안 피사체의 상이 센서 위에서 이동하여 모션 블러가 발생한다. 센서 평면에서의 모션 블러 크기 B는 식 (1)로 나타낼 수 있다(Lin et al., 2024).
여기서 (px)는 모션 블러의 이론적 커널 폭, \ (m/s)는 차량 속도, (s)는 노출 시간, (m/pixel)은 차량 진행 방향의 대상면 픽셀분해능을 의미한다. 본 연구의 운용 조건인 차량 속도 60 및 80 km/h (각각 16.67 및 22.22 m/s), 노출 시간 50 µs 및 픽셀분해능 0.3 mm/pixel을 식 (1)에 적용하면 이론적 블러 폭은 각각 2.78 px과 3.70 px이다. 이 관계식은 차량 이동 방향의 대상면 픽셀분해능이 일정하고 투영기하의 변화가 작다는 근사 조건에서 적용된다. 식 (1)은 블러 크기를 나타내는 스칼라 관계식이므로 블러 방향은 차량 이동 방향을 카메라 센서 평면에 투영한 기하관계로 판단해야 한다.
식 (1)의 B는 균일한 직사각형 모션 커널의 전체 폭인 반면, BEW는 에지확산함수의 10–90% 상승 폭이다. 두 값은 정의가 서로 다른 물리량이므로 영상에서 추정한 BEW를 물리적 유효 노출시간으로 직접 해석할 수 없으며, 두 절대 크기를 비교하려면 별도의 전달함수 교정이 필요하다. 이에 본 연구에서는 이론적 커널 폭과 BEW의 절대 크기를 직접 대응시키지 않고, 동일 운용 조건에서 측정한 수평·수직 지표의 속도 변화량 차이와 H/V 비를 상대적 방향성 진단값으로 활용하였다.
2.2 광학 성능 지표: MTF50과 BEW
MTF는 영상 시스템의 공간주파수 응답을 나타낸다. MTF50은 시스템 MTF가 저주파 응답의 50%로 감소하는 공간주파수로서 미세 에지에 대한 분해 성능을 나타내는 대표적인 선명도 지표이다. MTF50은 ISO 12233 경사 에지법으로 측정하였다(Burns, 2000). 영상 축에 대하여 5–10° 기울어진 고대비 에지에서 과표본화된 에지확산함수(edge spread function, ESF)를 추출하고, 이를 미분하여 선확산함수(line spread function, LSF)를 구한 후 푸리에 변환하였다. B (px)의 선형 모션 블러가 발생하면 영상의 공간주파수 응답은 sinc 함수 형태로 감소하며, 이에 따라 고주파 영역의 MTF가 저하된다. 본 시스템에서는 차량 진행 방향과 영상 센서 수평축을 일치시켰으므로 차량 속도의 영향은 주로 수평 방향 응답에서 관측될 것으로 예상하였다.
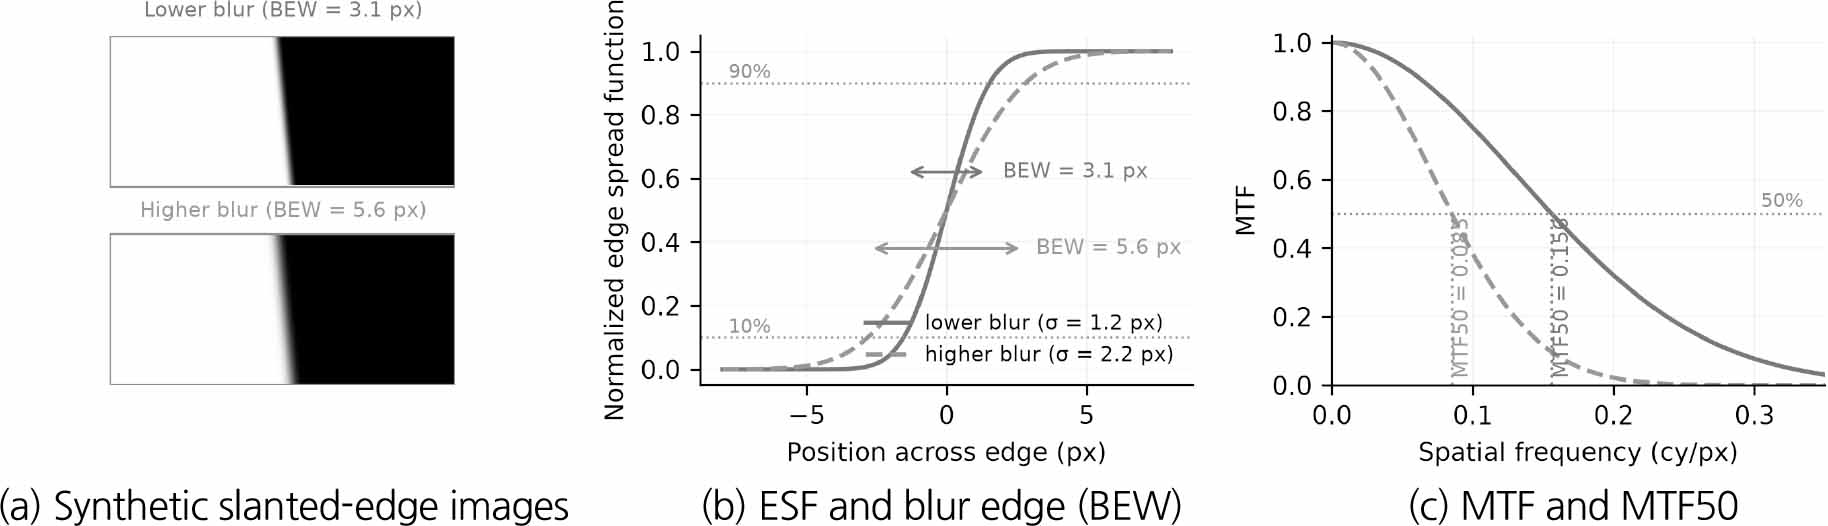
BEW는 정규화된 ESF가 10%에서 90%에 도달하는 구간의 픽셀 폭으로서, 모션 블러와 디포커스 블러가 결합된 공간적 흐림 범위를 나타내는 단일 스칼라 지표이다(Lee et al., 2025a). BEW는 MTF50과 동일한 경사 에지 데이터에서 산출되므로 별도의 촬영이 필요하지 않으며, 운동학적 블러 크기와 단조 관계를 보일 것으로 예상된다. 다만 BEW를 식 (1)의 직사각형 커널 폭과 직접 동일시할 수는 없다. 두 지표의 정의와 블러 증가에 따른 변화는 Fig. 1에 개념적으로 제시하였다. Fig. 1의 합성 Gaussian blur 영상은 MTF50과 BEW의 정의 및 변화 방향을 설명하기 위한 개념적 예시이며, 식 (1)의 직사각형 모션 블러 커널을 직접 모사하거나 교정하기 위한 것은 아니다.
두 지표는 수직 에지에서의 수평 방향 응답(MTF50 (H), BEW (H))과 수평 에지에서의 수직 방향 응답(MTF50 (V), BEW (V))으로 구분하여 측정하였다. 차량 이동에 따른 모션 블러가 수평축에 우세하게 작용하면 MTF50의 H/V 비는 감소하고 BEW의 H/V 비는 증가할 것으로 예상된다. 반면 초점 실패나 조명·노출 이상과 같이 두 방향의 성능이 함께 저하되는 경우에는 두 비가 1에 가까워질 수 있다. 따라서 H/V 비는 지배적인 열화 방향을 선별하는 보조 진단값이며, 모션 블러의 물리적 크기 또는 방향 성분을 직접 분리하는 지표는 아니다.
3. 시스템 구성 및 실험 방법
3.1 고속 머신비전 터널 스캐닝 시스템
고속 머신비전 터널 스캐닝 시스템은 다음 세 가지 설계 요건을 기준으로 구성하였다. 첫째, 터널 횡단면의 촬영 거리 범위(2.5–6.5 m)에서 목표 픽셀분해능 0.3 mm/pixel을 유지해야 한다. 둘째, 80 km/h까지의 주행 속도에서 모션 블러를 제한할 수 있도록 짧은 노출 시간을 확보해야 한다. 셋째, 50 µs의 노출 구간에 충분한 광량을 공급해야 한다.
카메라는 44.7 MP (8,192 × 5,460 px)의 해상도와 3.2 µm의 픽셀 피치(pixel pitch)를 갖는 글로벌 셔터(global shutter) 방식의 산업용 카메라이다. 모든 화소가 동시에 노출되므로 행 단위 노출 시차에 따른 기하 왜곡이 발생하지 않으며, 영상은 4채널 CoaXPress 인터페이스를 통해 비압축 상태로 전송된다. 차량에는 2대의 카메라를 수직으로 배열하였다. 하부 카메라는 터널 벽면에 수직으로 배치하고, 상부 카메라는 천장부를 향하도록 터널 원주 방향으로 15° 기울여 장착하였다(Fig. 2). 하부 카메라의 영상 센서 수평축은 차량 종축과 평행하게 배치하여 차량 진행 방향의 상 이동이 센서 수평 방향에 대응하도록 하였다. 본 연구의 정량 분석에는 이러한 방향 대응이 명확한 하부 측벽 촬영 카메라의 자료만을 사용하였다.
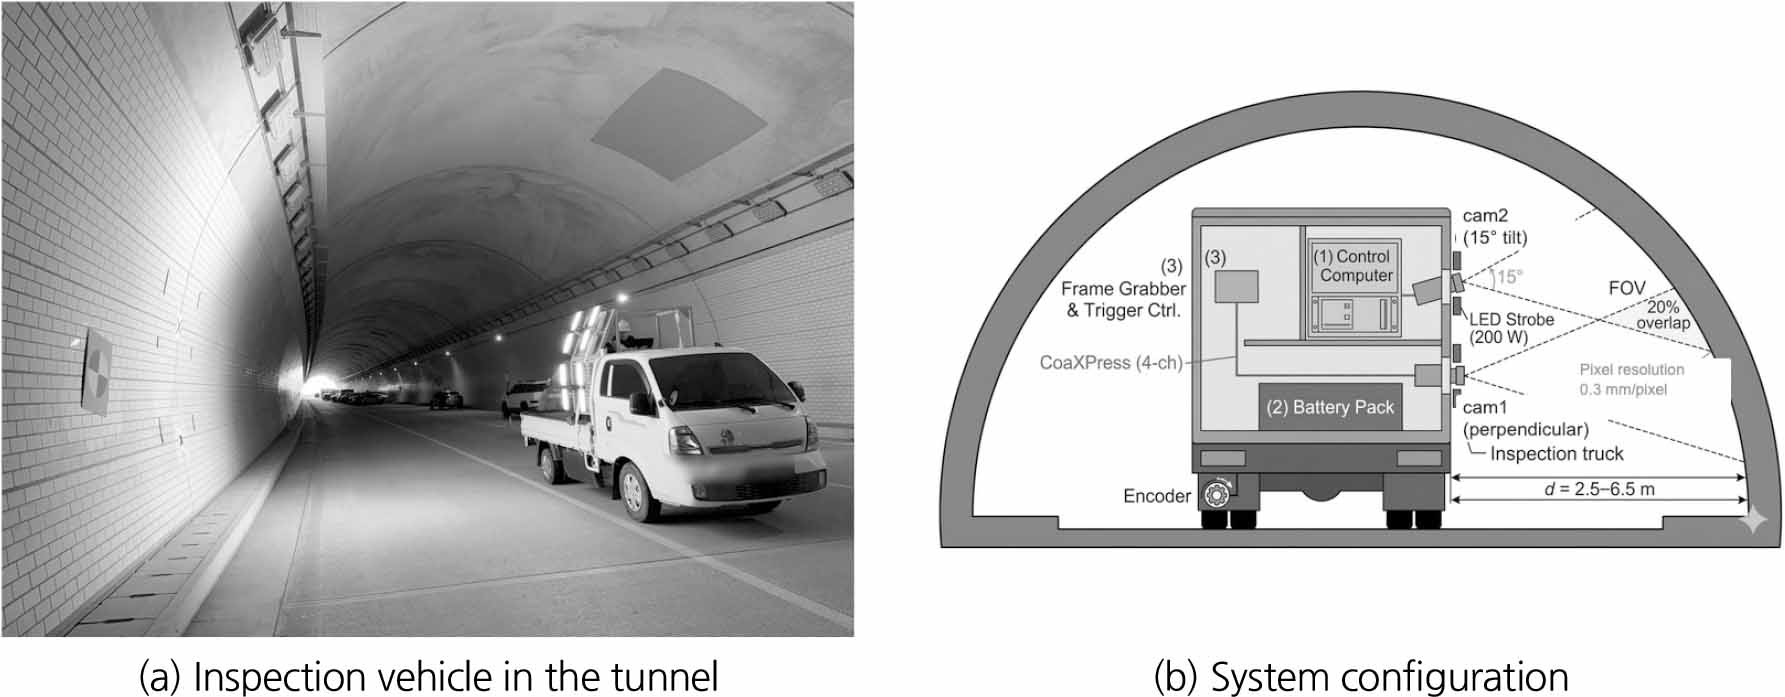
렌즈는 초점 거리 24–85 mm의 줌 렌즈를 사용하였다. 픽셀분해능은 픽셀 피치와 촬영 거리의 곱을 초점 거리로 나눈 값이므로, 목표 픽셀분해능을 유지하는 데 필요한 초점 거리는 촬영 거리에 비례한다. 이때 비례 상수는 픽셀 피치를 목표 픽셀분해능으로 나눈 0.01067이다. 제어계는 촬영 거리에 따라 26.7 mm (2.5 m)에서 69.3 mm (6.5 m)까지의 초점 거리를 명령하고, 영상 대비값을 피드백 신호로 사용하는 대비 검출 자동초점 방식으로 초점을 조정하였다. 조리개 값은 모든 조건에서 f/8로 고정하였다.
조명에는 200 W LED 펄스 광원과 오버드라이브 방식(overdrive mode)을 적용하였다. 펄스 폭은 50 µs, 반복률은 100 Hz, 듀티 사이클(duty cycle)은 0.5%로 설정하였다. 반복률 100 Hz는 인간의 임계 깜빡임 융합 주파수(critical flicker fusion frequency, 약 60–80 Hz)를 상회하도록 선정하였다(Mankowska et al., 2021). 트리거 제어기는 카메라의 영상 취득(50 fps)과 LED 발광을 동기화하고, 로터리 엔코더(rotary encoder)로 측정한 위치를 시간 정보와 함께 기록하였다. 전체 하드웨어 사양은 Table 2에 제시하였다.
Table 2.
System hardware specification summary
3.2 현장실험 조건
현장 실험은 준공 전인 2차로 일반 국도 터널에서 수행하였으며, 터널 폭은 10.5 m였다. 하부 측벽 촬영 카메라를 대상으로 차량 속도(60, 80 km/h), ISO 감도(100, 200, 400, 800, 1600) 및 촬영 거리(2.5–6.5 m, 1.0 m 간격)를 조합하여 총 50개 조건(2개 속도 × 5개 ISO 감도 × 5개 촬영 거리)의 요인설계를 구성하였다(Table 3). 차량 속도는 국내 일반 국도 터널 구간의 제한속도 수준을 반영하였고, 촬영 거리는 측벽에서 천장부 방향으로 변화하는 대표 이격 거리를 반영하였다. 촬영 거리에 따라 줌 위치와 초점 설정도 함께 변경되므로, 거리 효과는 순수한 거리만의 효과가 아니라 거리–줌–초점 설정의 복합 효과로 해석하였다. 노출 시간(50 µs), 반복률 및 스트로브 전력은 모든 조건에서 고정하였으며, 목표 픽셀분해능은 0.3 mm/pixel로 설정하였다.
Table 3.
Classification of experimental variables
3.3 영상 데이터 취득 절차
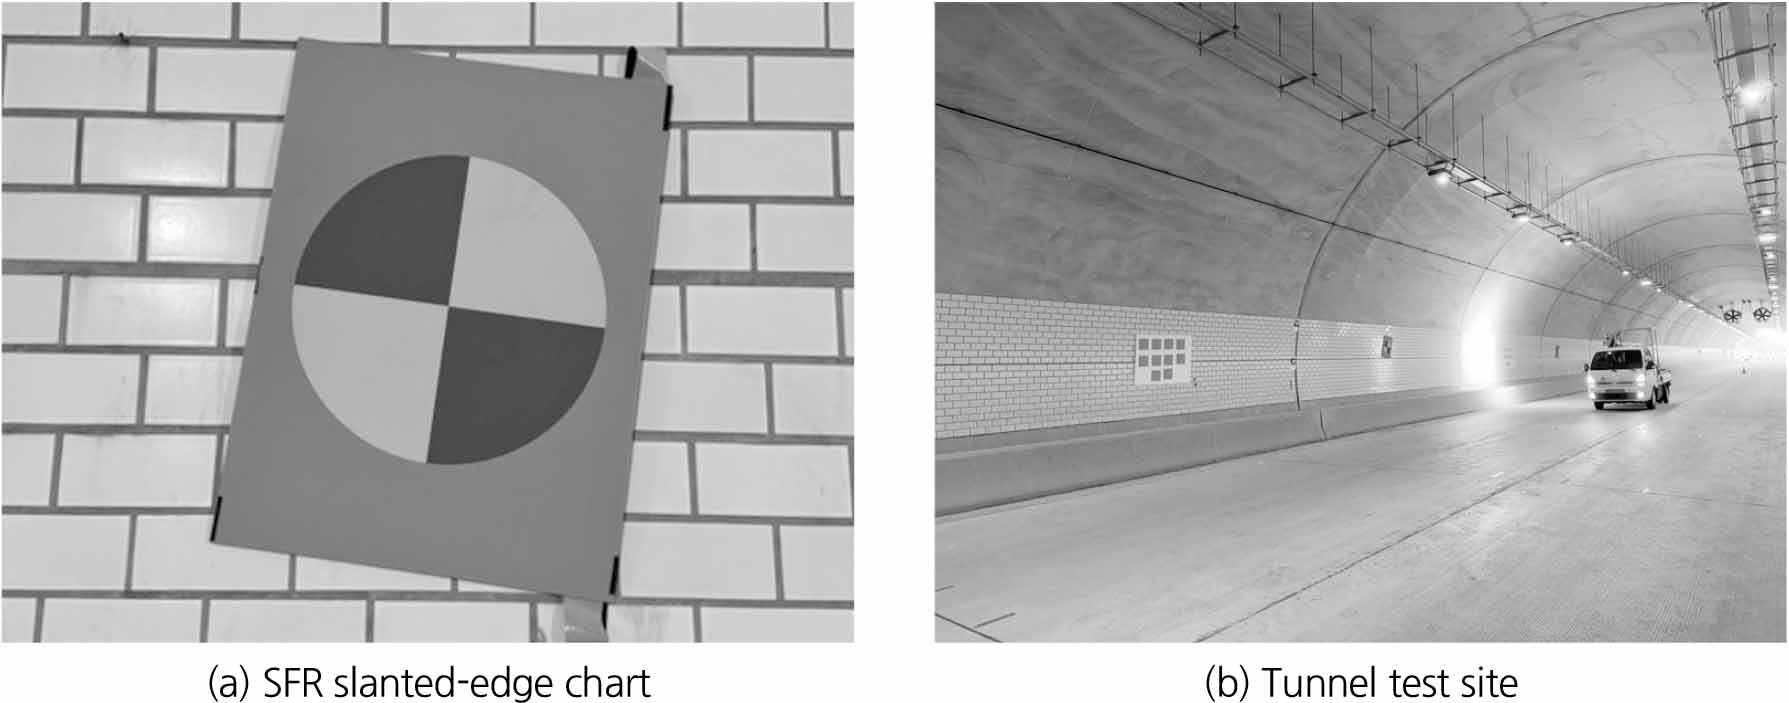
ISO 12233에 부합하는 경사 에지 차트(기울기 약 5.71°)를 터널 벽면에 부착하고, 점검 차량이 각 목표 속도로 통과하는 동안 50 fps의 시간 기반 트리거로 영상을 취득하였다(Fig. 3). 연속 영상에서 에지 표적이 포함된 비중복 프레임을 조건당 7–13장(중앙값 10장) 추출하여 PNG 형식으로 저장하였다.
3.4 MTF50 및 BEW 측정
각 프레임에서 경사 에지의 관심영역(region of interest, ROI)을 추출하고, Imatest v24.1의 ISO 12233 경사 에지 분석을 이용하여 ESF를 산출하였다. 분석 채널은 휘도(Y) 채널로 설정하였고 감마 보정값은 0.5를 적용하였다. 창 길이 7과 다항식 차수 3의 Savitzky-Golay 필터(Savitzky and Golay, 1964)를 적용한 수치 미분으로 LSF를 구하고, 이를 푸리에 변환하여 MTF 곡선을 산출하였다. MTF50은 MTF 곡선의 3차 스플라인 보간으로 결정하였고, BEW는 동일한 ESF에서 10% 및 90% 교차 위치를 선형 보간하여 산출하였다.
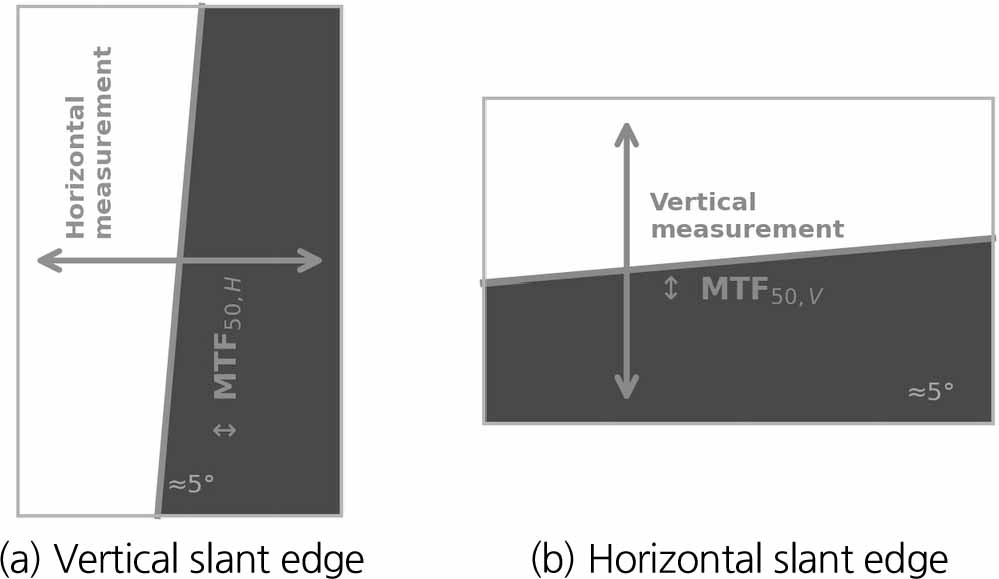
수평 방향 관측값은 차량 진행 방향과 일치하는 센서 수평 방향 지표인 MTF50 (H)과 BEW (H)에, 수직 방향 관측값은 이에 직교하는 센서 수직 방향 지표인 MTF50 (V)와 BEW (V)에 대응시켰다. 각 조건·방향의 대표값은 해당 조건에 포함된 모든 유효 에지 관측값의 산술평균으로 산출하였다. 따라서 조건당 7–13개 프레임은 독립 표본이 아니라 동일 운용 조건에서 얻은 반복 관측값으로 처리하였다. 에지 방향과 측정 방향의 대응 관계는 Fig. 4에 제시하였다. 정량 지표와 별도로 대표 프레임 및 에지 프로파일을 정성적으로 검토하여 포화, 에지 왜곡 및 양방향 성능 저하 여부를 확인하였다. 이 검토는 원인을 확정하기 위한 통계 분석이 아니라 이상 후보의 해석을 보조하기 위한 절차로 수행하였다.
3.5 통계 분석 방법
통계 분석의 실험 단위는 차량 속도, ISO 감도 및 촬영 거리의 조합으로 구성된 50개 조건으로 설정하였다. 에지와 프레임 관측값은 조건 내 반복 측정값이므로 독립 표본으로 취급하지 않았으며, 3.4절에서 산출한 조건·방향별 평균값을 분석에 사용하였다.
차량 속도의 영향은 ISO 감도와 촬영 거리가 동일한 각 조건에서 60 km/h와 80 km/h의 측정값을 한 쌍으로 구성하여 대응표본 t검정으로 평가하였으며, 사후 이상 후보 선별과 관계없이 전체 25개 조건쌍을 분석에 포함하였다. 또한 속도 증가에 따른 변화가 수평 방향에 우세하게 나타나는지를 검정하기 위하여 수평 및 수직 방향의 속도 변화량 차이 C를 식 (2)와 같이 정의하였다.
여기서 Y는 차량 속도 60 또는 80 km/h에서 측정한 수평 또는 수직 방향의 광학 지표이다. MTF50과 BEW 각각에 대하여 C를 산출하고, C의 평균과 95% 신뢰구간 및 대응표본 t검정 결과를 제시하였다. ISO 감도와 촬영 거리의 영향은 ISO 감도, 촬영 거리 및 차량 속도를 범주형 요인으로 포함한 3요인 주효과 선형모형을 이용하여 평가하였으며, 각 주효과는 제2형 제곱합(type II sum of squares)에 근거하여 검정하였다. 균형 요인설계이므로 거리 수준의 조정평균은 관측 주변평균과 일치하며, 거리 수준 간 사후비교에는 선형모형의 잔차분산을 이용한 Tukey HSD 보정을 적용하였다. 강건성 분석에는 HC3 이분산성 일치 공분산을 적용한 Wald F검정, 촬영 거리의 Kruskal–Wallis 검정 및 속도 대응 비교의 Wilcoxon 부호순위검정을 사용하였다. 모든 검정은 양측 검정으로 수행하였으며 유의수준은 0.05, 신뢰수준은 95%로 설정하였다.
본 실험은 조건 조합당 독립 반복이 없어 교호작용과 순수오차를 분리할 수 없으므로 요인 간 교호작용은 검정하지 않았으며, 주효과 검정 결과는 시험한 조건 격자 내의 탐색적 결과로 해석하였다. 광학 이상 후보는 동일 자료의 선행 진단에서 사용한 MTF50 H/V 비 0.90 이상과 BEW H/V 비 1.09 이하의 두 기준을 동시에 적용하여 선별하였다. 이 기준은 외부 자료로 검증된 합격·불합격 기준이 아니므로 원인 진단을 위한 후보 표시로만 사용하였다.
4. 실험 결과 및 분석
4.1 전체 조건의 광학 성능 분포
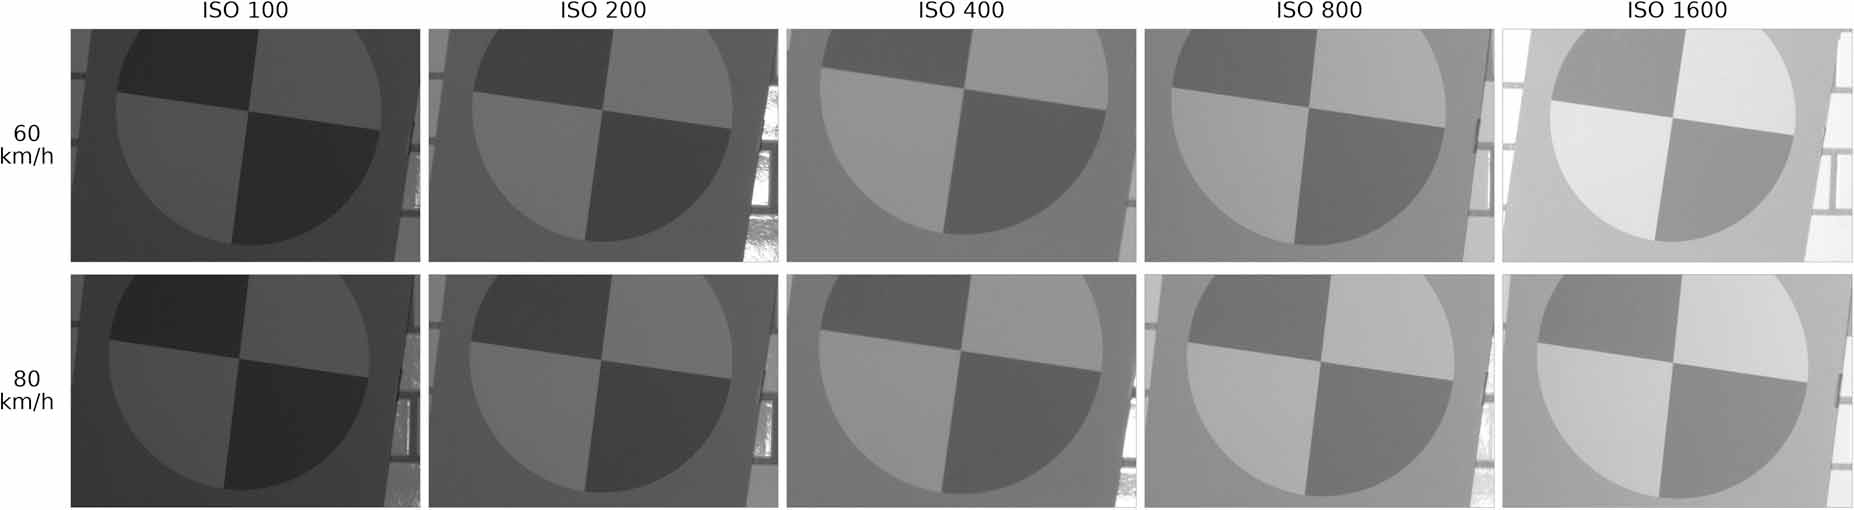
본 절에서는 분석 대상인 하부 측벽 촬영 카메라에서 취득한 50개 운용 조건의 광학 성능을 정성적·정량적으로 검토하고, 이후 ISO 감도, 촬영 거리 및 차량 속도의 영향을 분석하기에 앞서 전체 자료의 분포와 특이 조건을 확인하였다. 먼저 시험 조건에 따른 입력 영상의 정성적 특성을 비교하기 위하여 촬영 거리 4.5 m에서 취득한 대표 SFR 경사 에지 차트 영상을 Fig. 5에 제시하였다.
Fig. 5는 차량 속도 60 및 80 km/h와 ISO 감도 100–1600 조건의 공간주파수응답(spatial frequency response, SFR) 경사 에지 차트 대표 프레임을 나타낸다. 각 조건에서는 차트 전체가 포함된 유효 프레임 중 수직 에지 MTF50이 해당 조건의 평균값에 가장 가까운 프레임을 대표 영상으로 선정하였다.
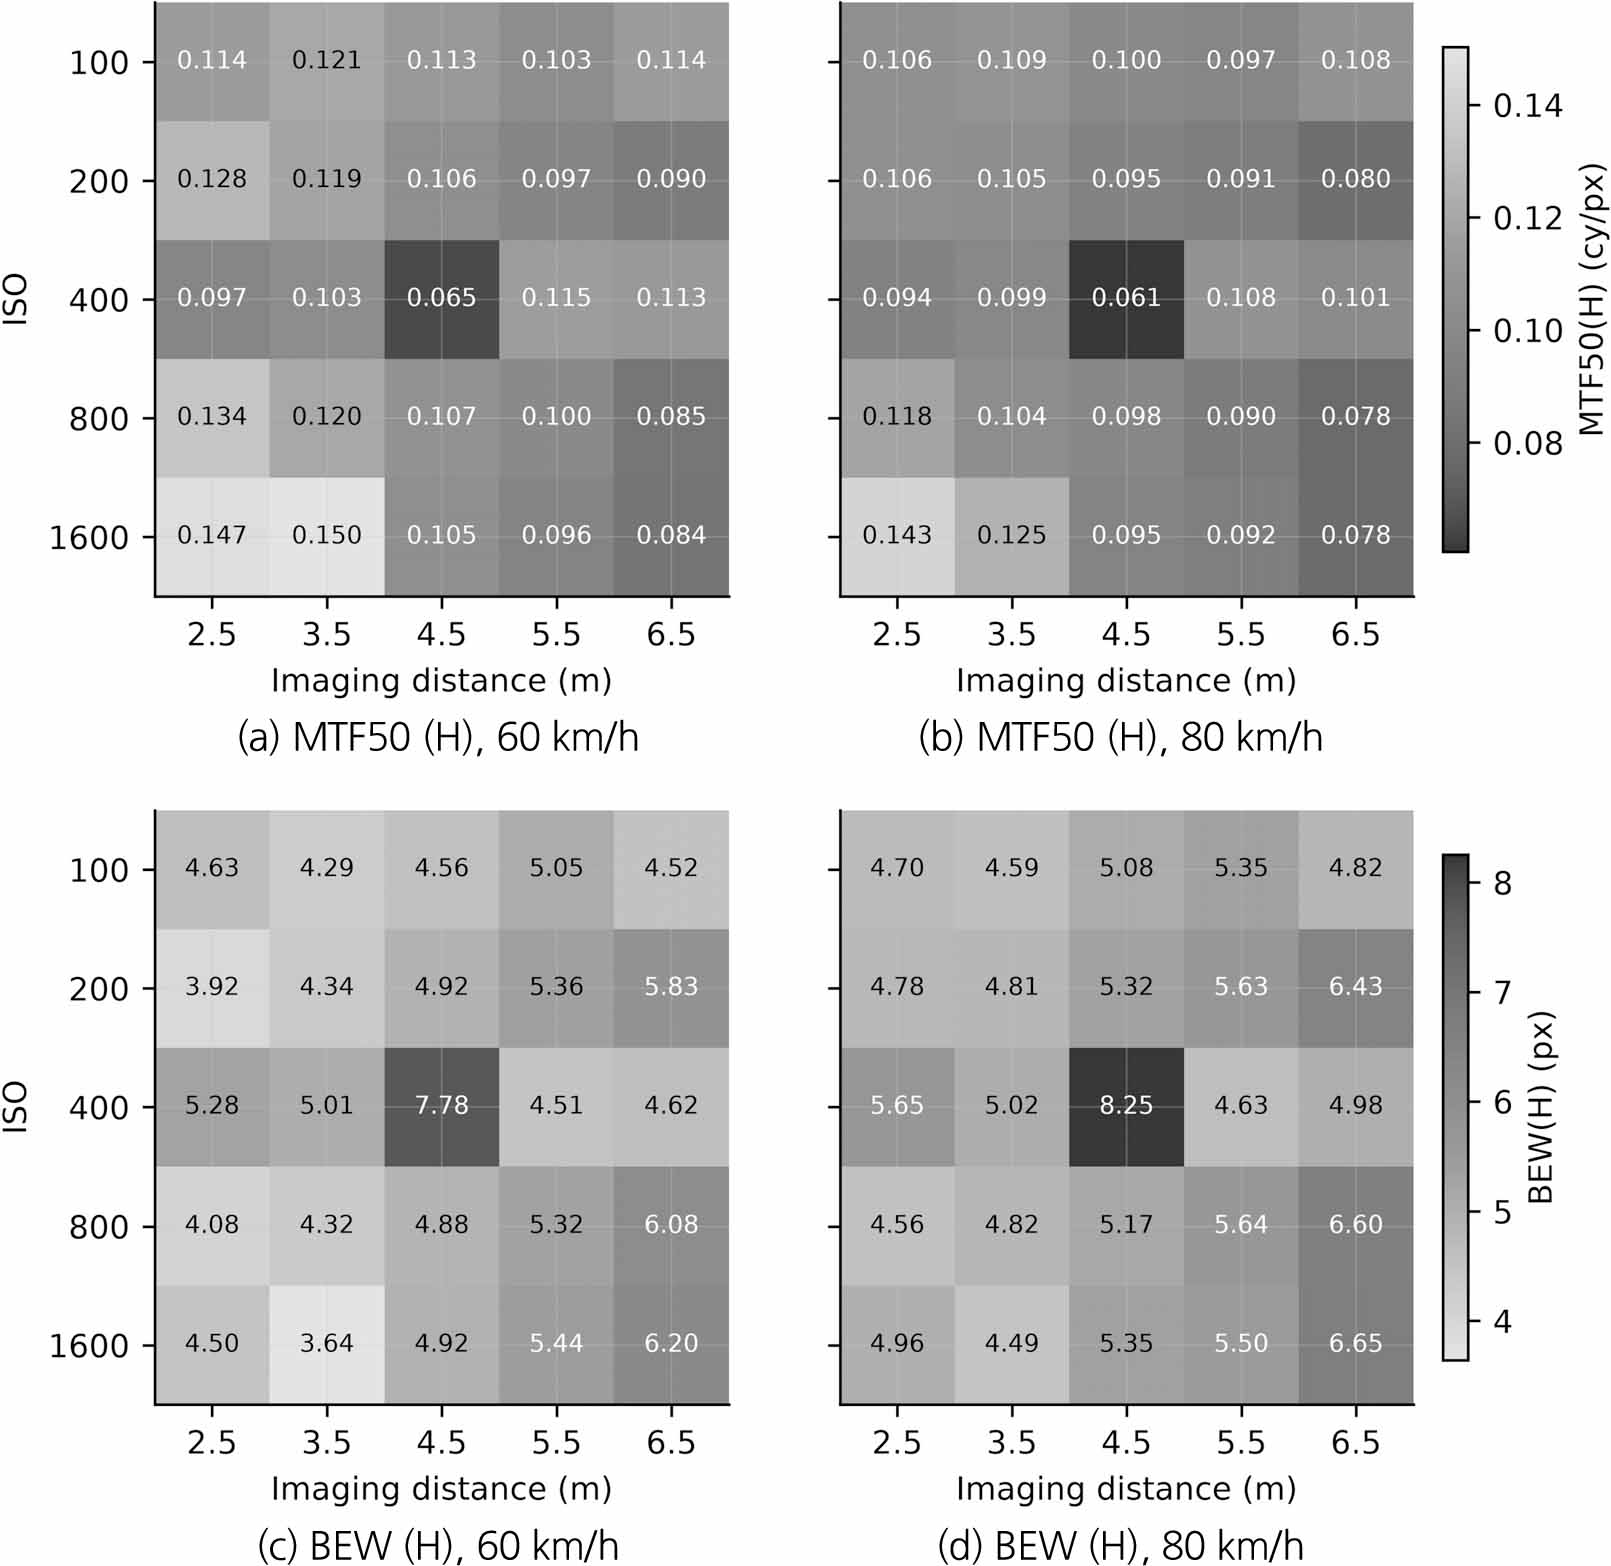
대표 영상의 정성적 비교에 이어, 전체 50개 조건에서 측정한 광학 성능의 정량적 분포를 Fig. 6에 제시하였다. Fig. 6은 차량 속도별 ISO 감도와 촬영 거리의 조합에 따른 MTF50 (H)과 BEW (H)를 격자 형태로 나타낸 것이다. 색상은 각 지표의 상대적인 성능 수준을 나타내며, MTF50은 값이 클수록, BEW는 값이 작을수록 광학 성능이 우수하다.
네 가지 지표인 MTF50 (H), MTF50 (V), BEW (H) 및 BEW (V)의 최선 조건과 최악 조건은 모두 동일하게 나타났다. 최선 조건은 차량 속도 60 km/h, ISO 1600 및 촬영 거리 3.5 m였으며, 이때 MTF50 (H)은 0.150 cy/px, BEW (H)는 3.64 px였다. 반면 최악 조건은 차량 속도 80 km/h, ISO 400 및 촬영 거리 4.5 m였으며, MTF50 (H)은 0.061 cy/px, BEW (H)는 8.25 px였다.
최악 조건에서 수평 및 수직 방향의 성능이 동시에 저하되고 네 지표의 최악 조건이 일치한 점은, 모션 블러만으로 설명되는 방향성 열화보다는 해당 ISO–거리 조합에서 발생한 초점 관련 등방성 열화의 영향을 시사한다. 다만 자동초점 상태 기록과 조건별 독립 반복 자료가 없으므로, 이상의 구체적인 발생 원인을 본 자료만으로 확정할 수는 없다. 따라서 본 절에서는 특정 조건을 사후적으로 제외하지 않고 전체 분포를 제시하였으며, 해당 조건의 탐색적 후보 선별과 해석은 후속 절에서 별도로 다루었다.
전체 조건의 분포를 종합하면, 광학 성능은 ISO 감도에 따라 일관된 단조 경향을 보이지 않았고 촬영 거리와 차량 속도에 따라 서로 다른 변화 양상을 나타냈다. 이에 따라 다음 절부터는 ISO 감도, 촬영 거리 및 차량 속도의 영향을 각각 통계적으로 평가하였다.
4.2 ISO 감도의 영향
ISO 감도는 센서 이득을 조절하여 영상 밝기와 노이즈 특성에 영향을 주지만, 노출 시간이 고정된 조건에서는 모션 블러의 기하학적 크기를 직접 변화시키지 않는다. 본 연구에서는 노출 시간과 스트로브 조건을 고정하고, ISO 감도, 촬영 거리 및 차량 속도를 범주형 주효과로 포함한 3요인 주효과 선형모형을 이용하여 ISO 감도의 독립적인 영향을 탐색적으로 평가하였다. Fig. 7은 각 ISO 수준에서 촬영 거리를 평균한 MTF50과 BEW를 차량 속도별로 나타낸 것이다.
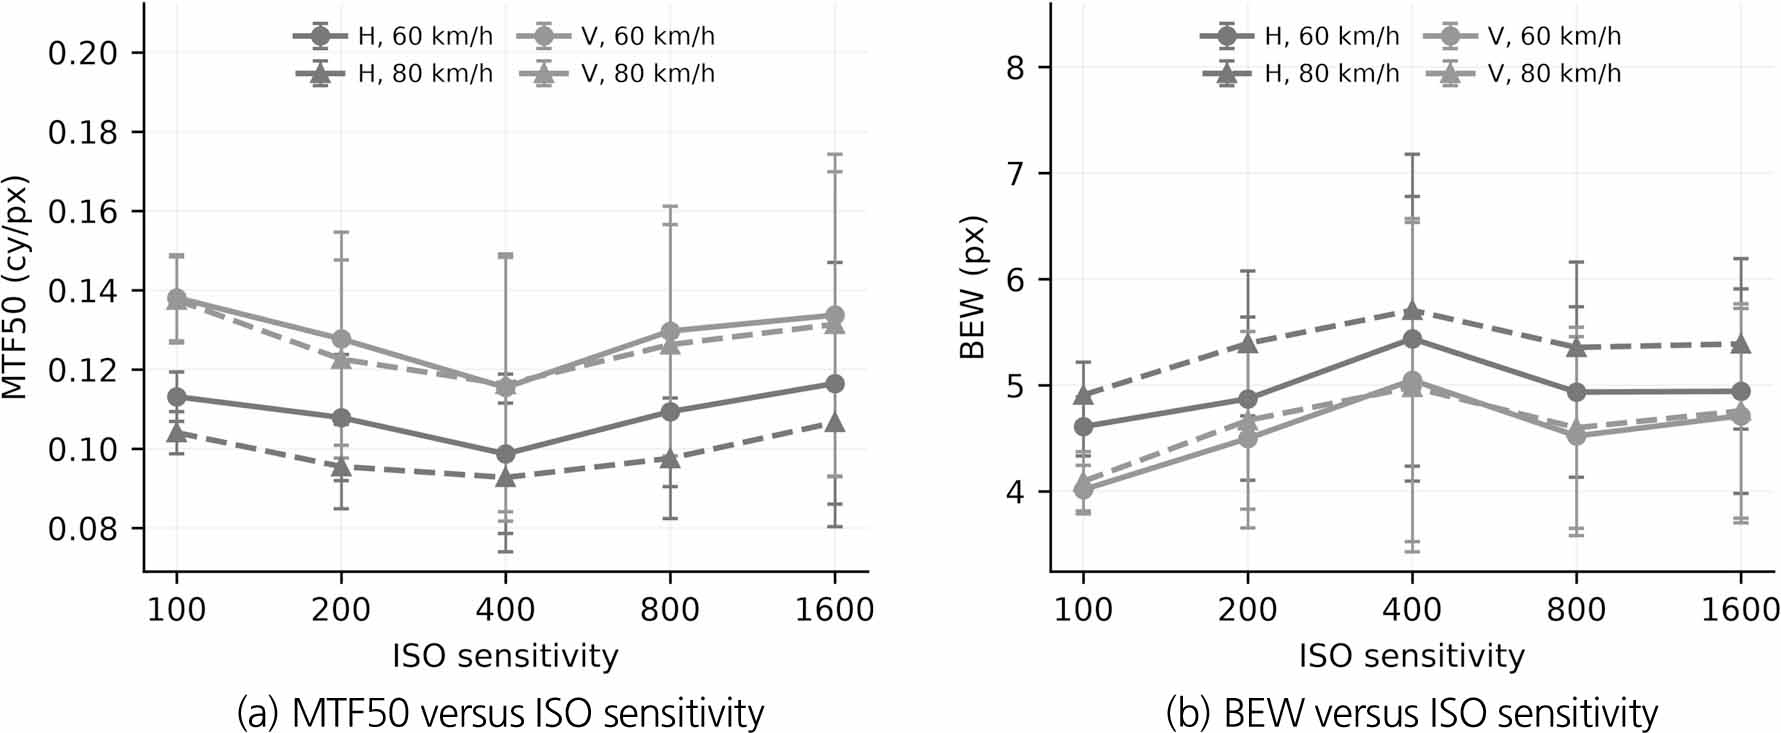
ISO 감도의 주효과에 대한 3요인 주효과 선형모형, 지표별 HC3 강건 Wald 검정 및 광학 이상 후보를 제외한 제한적 민감도 분석 결과를 Table 4에 정리하였다. 세 분석에서 네 광학 지표 모두 ISO 감도의 주효과가 통계적으로 유의하지 않았다. 따라서 본 시험 범위에서는 촬영 거리와 차량 속도를 함께 고려한 후에도 ISO 감도의 독립적인 주효과가 검출되지 않았다.
Table 4.
Main-effect and sensitivity analyses of ISO sensitivity on optical-performance metrics
Fig. 7에서 ISO 400의 BEW (H)가 인접 ISO 수준보다 높게 나타났으나, 이 양상은 촬영 거리 4.5 m에서 관찰된 초점 관련 등방성 열화 후보 조건의 영향을 크게 받았다. ISO 400과 관련하여 본문에서 제시한 모든 기술통계 수치는 Table 5에 정리하였다. 다른 촬영 거리에서 동일한 저하가 일관되게 나타나지 않았으므로, 이러한 비단조적 변화는 ISO 감도 자체의 일반적인 효과로 해석하기 어렵다.
Table 5.
Descriptive results for the localized BEW (H) increase at ISO 400
ISO 감도의 주효과가 통계적으로 유의하지 않았다는 것은 ISO 감도가 영상 품질 전반에 영향을 주지 않는다는 의미가 아니다. 본 결과는 고정된 노출 시간과 스트로브 조건, 그리고 본 연구에서 시험한 범위에서 MTF50과 BEW에 대한 ISO 감도의 독립적인 주효과가 검출되지 않았음을 의미한다. 실제 운용에서는 ISO 감도를 선명도 지표만으로 결정하기보다 노출 적정성, 신호대잡음비, 균열 대비 및 포화 발생 가능성을 함께 고려하여 선정해야 한다. 또한 특정 ISO–거리 조합에서 발생할 수 있는 광학 이상을 조기에 식별하기 위해 수평 및 수직 방향의 절대 성능과 H/V 비를 함께 감시하는 품질관리 절차가 필요하다.
4.3 촬영 거리–줌·초점 설정의 영향
본 절에서는 촬영 거리 변화에 따른 광학 성능의 분포와 거리 수준 간 차이를 정량적으로 평가하였다. 본 시스템은 촬영 거리 2.5–6.5 m에서 목표 픽셀분해능 0.3 mm/pixel을 유지하기 위하여 거리 증가에 따라 렌즈의 줌 위치를 조정하고 자동초점을 수행하도록 설계하였다. 따라서 관측된 차이는 순수한 거리 효과가 아니라 촬영 거리, 줌 위치, 자동초점 상태, 조명 감쇠 및 실제 픽셀분해능 제어 잔차가 결합된 거리–줌·초점 설정 효과이다.
Fig. 8은 각 촬영 거리에서 ISO 감도를 평균한 MTF50과 BEW를 차량 속도별로 나타낸 것이다. 거리별 평균 곡선은 수평 및 수직 방향에서 유사한 비단조적 변화 양상을 보였으며, 특히 3.5 m에서 상대적으로 우수한 성능을 보인 후 4.5 m에서 저하되고 5.5 m에서 일부 회복된 뒤 6.5 m에서 다시 낮아지는 경향이 관찰되었다.
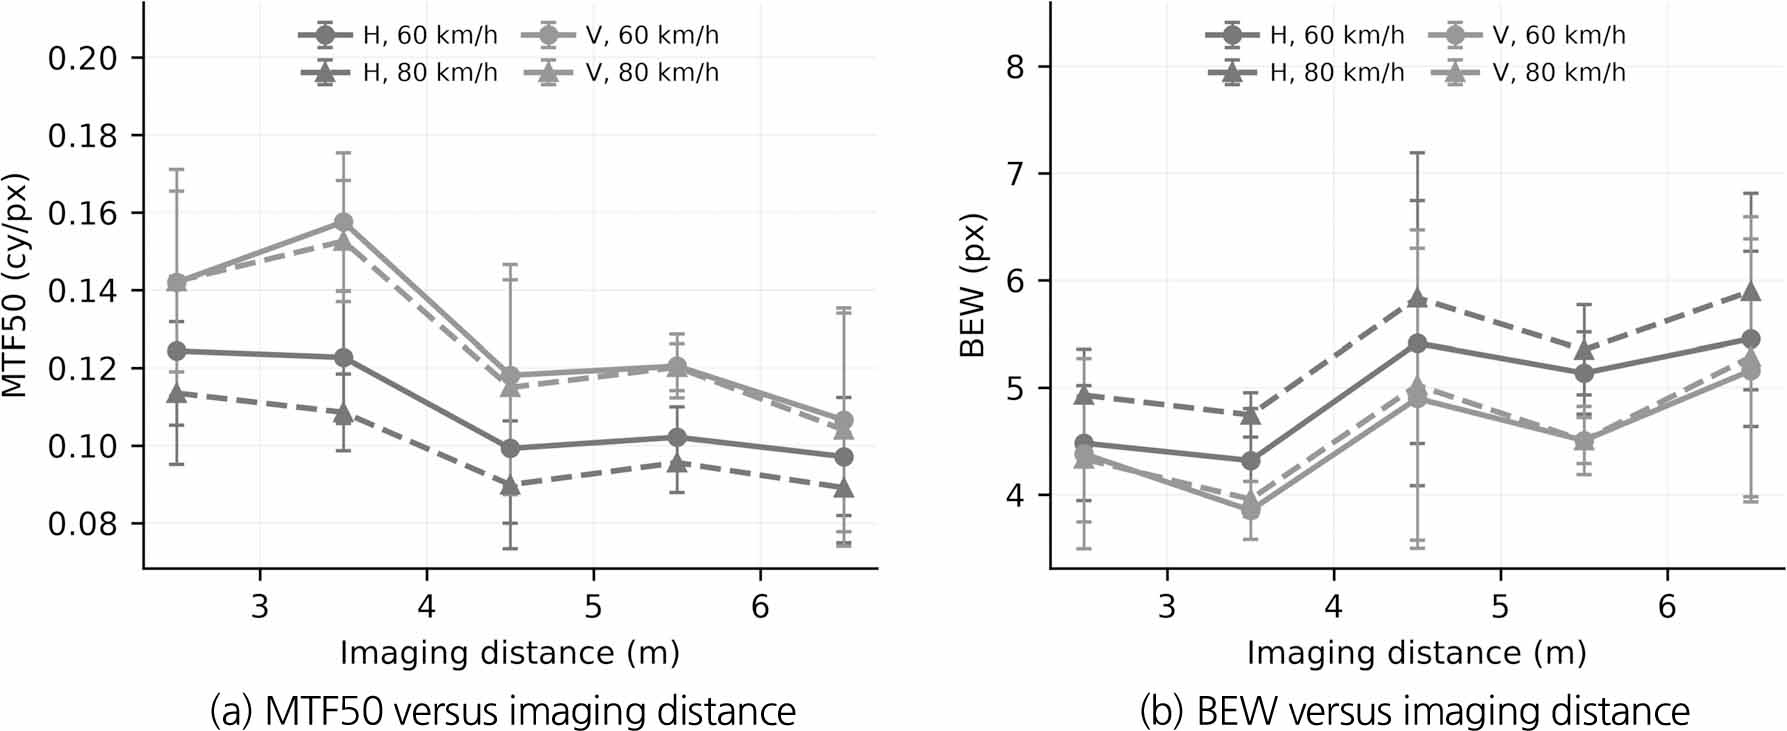
촬영 거리별 조건 단위 평균과 표준편차 및 3요인 주효과 선형모형의 거리 주효과를 Table 6에 정리하였다. ISO 감도와 차량 속도를 함께 고려한 결과 네 지표 모두 거리–줌·초점 설정 수준 간 차이가 유의하였다. HC3 강건 Wald 검정과 Kruskal–Wallis 검정 및 추가 Tukey 대비는 Table 7에 제시하였다.
Table 6.
Distance-level optical performance and main-effect results
Table 7.
Distance robustness and pairwise contrasts
촬영 거리 수준 간 차이는 네 지표 모두에서 확인되었지만 촬영 거리 증가에 따라 일관되게 악화되는 단조 관계는 나타나지 않았다. 2.5 m를 기준으로 한 조정평균의 Tukey HSD 사후비교에서 MTF50 (H)은 4.5, 5.5 및 6.5 m, MTF50 (V)는 6.5 m, BEW (H)는 6.5 m에서 유의한 차이를 보였고 BEW (V)는 유의한 직접 대비가 없었다. 다만 전체 거리 수준 간 비교에서는 Table 7과 같이 추가적인 MTF50 및 BEW 차이가 확인되었다.
특히 4.5 m에서 나타난 성능 저하와 큰 조건 간 변동에는 ISO 400의 두 속도 조건에서 관찰된 초점 관련 등방성 열화 후보가 기여하였다. 6.5 m에서도 일부 ISO 조건에서 수평 및 수직 성능이 함께 저하되었으므로, 관측된 거리 의존 변화를 모션 블러 증가만으로 설명하기는 어렵다. 줌 위치에 따른 광학 수차, 자동초점 상태, 조명 감쇠 및 실제 픽셀분해능 제어 잔차의 복합 영향을 고려해야 한다.
따라서 본 결과만으로 확정적인 운용 거리 한계나 수용 기준을 설정할 수는 없다. 본 장비와 시험 조건에서 3.5 m가 상대적으로 우수한 광학 성능을 보였으므로, 3.5 m 이하의 범위는 후속 반복시험과 외부 수용 기준을 이용해 우선 검증할 후보 범위로 제시할 수 있다.
4.4 차량 속도 효과와 방향성
본 절에서는 차량 속도를 60 km/h에서 80 km/h로 증가시켰을 때 광학 성능이 어떻게 변하는지 평가하고, 그 변화가 차량 진행 방향과 일치하는 센서 수평 방향에 상대적으로 집중되는지를 검토하였다. 속도 효과의 비교에는 동일한 ISO 감도와 촬영 거리로 구성된 25개 대응 조건을 사용하였으며, 광학 이상 후보에 따른 사후 배제는 적용하지 않았다.
운동학적 관계식에 따르면 노출 시간 50 µs와 픽셀분해능 0.3 mm/pixel 조건에서 명목 모션 블러 크기는 60 km/h의 2.78 px에서 80 km/h의 3.70 px로 증가한다. 다만 이 값은 직사각형 모션 커널의 이론적 폭이며, 10–90% 에지 상승 폭으로 정의되는 BEW와 동일한 물리량은 아니다. 따라서 본 절에서는 이론값과 BEW의 절대 크기를 직접 대응시키지 않고, 속도 증가에 따른 변화 방향과 수평·수직 응답의 상대적 차이를 중심으로 해석하였다.
속도별 네 광학 지표의 평균, 변화율 및 대응 비교 결과는 Table 8에 정리하였다. 수평·수직 방향의 속도 변화량 차이, H/V 비, 이론적 블러 폭 및 운용상 변화는 Table 9에 제시하였다.
Table 8.
Paired comparison of optical-performance metrics between 60 and 80 km/h
Table 9.
Direct directional contrasts, H/V ratios, and operational changes
Table 8에서 속도가 증가함에 따라 MTF50 (H)은 8.98% 감소하고 BEW (H)는 7.89% 증가한 반면, MTF50 (V)는 1.65% 감소하고 BEW (V)는 1.34% 증가하였다. 대응표본 t검정에서 MTF50 (H), MTF50 (V) 및 BEW (H)의 차이는 유의하였으나 BEW (V)는 유의하지 않았다. Wilcoxon 부호순위검정에서는 네 지표가 모두 유의하였으며, 특히 BEW (V)의 결론은 검정 방법에 따라 달라지는 탐색적 결과로 해석하였다.
Table 9에서 수평 방향과 수직 방향의 유의확률을 별도로 비교하는 대신, 동일 ISO–거리 조건에서 두 방향의 속도 변화량 차이를 직접 검정하였다. MTF50의 수평 방향 감소량은 수직 방향보다 0.00767 cy/px 컸고, BEW의 수평 방향 증가량은 수직 방향보다 0.330 px 컸으며 두 대비의 95% 신뢰구간은 모두 0을 포함하지 않았다. Wilcoxon 부호순위검정에서도 두 대비가 모두 유의하였다(p < 0.001). 또한 MTF50 H/V 비는 0.846에서 0.783으로 감소하고 BEW H/V 비는 1.088에서 1.158로 증가하여 진행 방향 우세 효과와 부합하였다.
운용 측면에서 60 km/h에서 80 km/h로의 증속은 점검 처리량을 약 33% 높이는 대신 수평 방향 MTF50을 약 9% 저하시켰다. 이는 고속 운용 시 처리량과 진행 방향 선명도 사이에 명확한 절충관계가 있음을 보여준다. 다만 본 실험은 두 속도 수준과 조건별 독립 반복이 없는 설계이므로 속도와 광학 성능 간 비례관계, 수직 방향의 완전한 불변성 또는 모션 블러와 디포커스 블러의 완전한 분리를 입증한 것으로 해석해서는 안 된다. 세 개 이상의 속도 수준과 조건별 독립 반복을 포함한 후속 시험을 통해 변화의 함수 형태와 일반성을 검증할 필요가 있다.
4.5 H/V 비 기반 탐색적 광학 이상 후보 선별
본 절에서는 수평·수직 광학 응답의 H/V 비를 이용하여 차량 진행 방향 우세성이 상대적으로 약한 조건을 탐색적으로 선별하였다. 차량 진행 방향의 모션 블러가 지배적이면 MTF50 H/V 비는 1보다 작고 BEW H/V 비는 1보다 큰 양상이 예상된다. 반대로 수평·수직 응답이 유사하면 두 비는 1에 가까워질 수 있으나, 이러한 양상은 양방향 성능이 모두 우수한 경우에도 나타날 수 있다. 따라서 H/V 비는 광학 이상을 단독으로 판정하는 기준이 아니라 추가 검토가 필요한 조건을 선별하는 보조 지표로 사용하였다.
후보 선별에는 3.5절에서 정의한 MTF50 H/V 비 0.90 이상과 BEW H/V 비 1.09 이하의 두 기준을 동시에 적용하였다. 이 기준은 동일 자료의 선행 진단에서 설정된 탐색적 규칙으로, 외부 자료에서 검증된 수용 또는 합격·불합격 기준이 아니다. 속도별 H/V 비와 후보 규칙 및 전체 선별 결과는 Table 10에, 선별된 조건군과 보조 관측 결과는 Table 11에 정리하였다.
Table 10.
Screening principle, thresholds, and overall candidate-screening summary
Table 11.
Candidate groups and supporting optical observations
Table 11에서 ISO 400, d = 4.5 m의 두 조건은 수평 및 수직 BEW가 함께 증가하여 초점 관련 등방성 열화와 일치하는 패턴을 보였다. 그러나 자동초점 상태와 렌즈 위치가 기록되지 않았고 독립 반복도 없어 원인을 확정할 수 없다. ISO 400, d = 2.5 m의 두 조건은 H/V 비가 등방성에 가까운 후보이지만 절대 MTF50 및 BEW 저하만으로 초점 이상을 확정할 근거는 없으므로 원인 미상의 비율 기반 후보로 해석하였다.
촬영 거리 6.5 m의 여섯 조건에서는 H/V 비가 1에 가까워지고 일부 조건의 BEW (V)가 증가하였으나 동일 거리의 모든 ISO 조건에서 일관되지 않아 원인을 특정할 수 없다. ISO 1600, d = 2.5 m의 두 조건에서 관찰된 간헐적 포화와 에지 프로파일 왜곡은 대표 프레임에 대한 정성적 관찰이며, 포화의 발생 원인을 통계적으로 확정한 결과가 아니다.
H/V 비만으로 광학 이상을 판정해서는 안 된다. 실제 품질관리에서는 H/V 비와 MTF50 및 BEW의 절대 수준, 포화 여부 및 프레임 안정성을 함께 확인해야 한다. 본 규칙은 진단 우선순위를 정하기 위한 탐색적 선별 도구로 제한하여 사용하고, 외부 자료와 독립 반복시험으로 임계값의 오탐과 미탐을 검증해야 한다.
4.6 고찰
기존 연구가 주로 실험실 조건의 모션 블러 보상 또는 이동식 터널 영상의 결함 검출에 중점을 둔 것과 달리(Cha et al., 2017; Ezaki et al., 2022; Lee et al., 2025b), 본 연구는 실제 터널 내에서 운용되는 터널 스캐닝 시스템의 이동 속도 조건에서 동일 ISO–거리 조건을 대응시켜 차량 진행 방향과 직교 방향의 광학 성능 변화를 직접 비교하였다. 특히 방향별 p값을 단순 비교하지 않고 동일 조건에서 두 방향 간 속도 변화량을 직접 검정한 점에 연구의 차별성이 있다.
운동학적 관계식에서 이론적 커널 폭은 2.78 px에서 3.70 px로 33.1% 증가한 반면, BEW (H)은 7.89% 증가하고 MTF50 (H)은 8.98% 감소하였다. 운동학적 관계식은 모션 성분만의 직사각형 커널 폭을 나타내는 반면, 실측 MTF50과 BEW에는 정적 광학 수차, 디포커스, 조명·노출 상태 및 영상처리 절차가 함께 반영된다. 따라서 전체 흐림 중 모션 성분만 증가한 경우 복합 광학 지표의 상대 변화율은 이론적 커널 폭 증가율보다 작게 나타날 수 있다.
수직 방향에서는 MTF50이 1.65% 감소하여 대응표본 t검정에서 유의하였으나(p = 0.028), BEW의 대응표본 t검정 결과는 유의하지 않았다. 이러한 차이는 MTF50이 고주파 응답 변화에 상대적으로 민감하고 차체 진동, 잔여 초점 변화 또는 투영기하의 불완전한 직교 분리가 영향을 주었을 가능성과 관련된다. 또한 탐색적 다중 비교에 따른 경계적 결과일 수 있으므로 수직축을 완전한 불변 기준축으로 간주해서는 안 된다.
본 시험 범위에서 ISO 감도의 독립적인 주효과는 검출되지 않았지만 특정 ISO–거리 조합에서는 두 방향의 성능이 함께 저하되었다. 촬영 거리 결과도 순수 거리 효과가 아니라 줌 위치, 자동초점 상태, 조명 감쇠 및 실제 픽셀분해능 제어 잔차가 결합된 광학 설정 효과이다. 따라서 운용 품질관리는 특정 ISO 또는 거리만으로 판단하지 않고 H/V 비와 절대 MTF50·BEW를 함께 감시해야 한다.
본 연구는 단일 터널, 단일 차트와 광학계, 하부 카메라, 두 속도 수준 및 조건별 독립 반복이 없는 설계에 한정된다. 순간 속도, 실제 픽셀분해능, 자동초점 상태, 렌즈 위치 및 스트로브 발광 파형도 독립적으로 계측하지 못하였다. 후속 연구에서는 세 개 이상의 속도와 독립 반복을 포함하고 외부 자료에서 H/V 후보 임계값을 검증해야 한다. 또한 균열 검출성 또는 POD와 광학 품질 지표를 연계하여 실무 수용 기준을 확립할 필요가 있다.
5. 결 론
본 연구에서는 실제 일반 국도 터널에서 구성한 50개 운용 조건(60, 80 km/h × ISO 100–1600 × 2.5–6.5 m)에서 하부 측벽 촬영 카메라의 방향별 광학 성능을 측정하고, 동일 ISO–거리 조건에서 수평 및 수직 방향의 속도 변화량을 직접 비교하였다. 주요 결론은 다음과 같다.
1. 시험 범위에서 ISO 감도의 독립적인 주효과는 검출되지 않았으나, 촬영 거리와 이에 수반되는 줌·초점 설정에 따른 차이는 네 지표 모두에서 유의하였다. 중간 거리의 변화는 단조적이지 않았고 특정 조건의 초점 관련 등방성 열화 후보가 결과에 영향을 미쳤으므로, 순수한 거리 효과나 확정적인 운용 거리 한계가 아니라 거리–줌–초점 설정의 복합 효과로 해석해야 한다.
2. 속도 증가의 영향은 차량 진행 방향과 일치하는 센서 수평 방향에서 더 크게 나타났다. 전체 25개 대응 조건에서 MTF50 (H)은 8.98%, MTF50 (V)는 1.65% 감소하였고 두 방향 간 속도 변화량 차이는 -0.00767 cy/px였다. BEW (H)은 7.89%, BEW (V)는 1.34% 증가하였으며 두 방향 간 변화량 차이는 0.330 px였다. 다만 두 속도 수준만으로 속도 비례성이나 수직 방향의 불변성을 입증할 수는 없다. 운용 측면에서 60 km/h에서 80 km/h로의 증속은 점검 처리량을 약 33% 증가시키는 대신 진행 방향의 MTF50을 약 9% 저하시켰으며, 고속 터널 영상 취득에서 처리량과 방향별 선명도 간의 절충을 고려해야 함을 보여준다.
3. H/V 비와 방향 간 속도 변화량은 진행 방향 우세 응답과 광학 이상 후보를 선별하는 보조 진단값으로 활용할 수 있다. 그러나 이들 값은 모션 블러의 물리량이 아니며 초점 오차, 렌즈 수차 및 조명 조건의 영향을 포함한다. 따라서 실제 품질관리에는 H/V 비와 두 방향의 MTF50·BEW 절대값, 포화 여부 및 프레임 안정성을 함께 적용하고 외부 자료와 독립 반복으로 임계값을 검증해야 한다.