

1. 서 론
2. 전기차량 하부 표면온도 검출방법 제안
2.1 가시광 영상 기반 전기차량 후보 선별
2.2 차량 속도 산정 및 유효 열화상 영상 프레임 추출
2.3 차량 하부 표면온도 검출
3. 전기차량 하부 표면온도 검출 결과 및 분석
3.1 차량 및 번호판 검출 성능평가
3.2 바퀴 검출모델 학습 및 성능평가
3.3 위험차량 모사실험을 통한 차량 하부 표면온도 검출 성능평가
4. 결 론
1. 서 론
최근 국제사회는 기후변화와 환경문제에 대응하기 위하여 온실가스 감축정책과 관련 규제를 강화하고 있으며, 자동차 분야에서도 화석연료 기반 에너지원에서 전기에너지 기반 구동체계로의 전환이 활발히 추진되고 있다. 이에 따라 전기자동차의 보급 및 시장 비중이 지속적으로 확대되고 있다(Kang et al., 2023; Park et al., 2025b). 이러한 변화에 따라 터널을 이용하는 차량의 종류와 에너지원도 다양해지고 있으며, 차량의 특성에 따른 새로운 안전관리 기술의 필요성이 커지고 있다. 특히 터널과 같은 폐쇄형 도로공간에서는 화재가 발생한 이후의 대응뿐만 아니라, 진입 전 단계에서 차량의 이상상태를 조기에 확인하는 것이 중요하다.
한편, 전기자동차 보급 확대와 함께 고전압 배터리 시스템의 이상발열 및 화재위험에 대한 사회적 관심도 증가하고 있다. 전기자동차 화재에서 리튬이온배터리의 열폭주가 수반되는 경우 화재의 장시간 지속 및 재발화와 같은 문제가 발생할 가능성이 있다(Cui et al., 2022; Kang et al., 2023). 또한 열폭주가 발생한 배터리팩의 진압 및 냉각에는 어려움이 발생할 수 있으며(Cui et al., 2022; Sturm et al., 2022), 불화수소(HF) 등의 유해가스가 발생할 수 있다(Larsson et al., 2017; Sturm et al., 2022). 이러한 특성은 터널과 같은 폐쇄형 도로공간에서 이용자 피난 및 소방활동의 제약으로 이어질 수 있다(Sturm et al., 2022; Park et al., 2025a).
현재 터널 내 화재감지설비는 연기, 열, 화염 및 영상기반의 이상상황 감지를 중심으로 구성되어 있으며, 주로 화재 발생 이후의 상황 인지와 대응을 목적으로 운영된다(Ishii et al., 1997; Han and Lee, 2009; Shin et al., 2017). 그러나 전기자동차 배터리의 이상발열은 화재발생 이전부터 차량 하부의 표면에서 국부적인 온도 상승 형태로 나타날 수 있다(Jia et al., 2024). 따라서 차량이 터널에 진입하기 전 비접촉 방식으로 차량 하부의 열적 상태를 확인하고 이상 고온부의 위치를 식별할 수 있는 감시기술의 필요성이 대두되고 있다.
최근에는 열화상카메라와 영상처리 및 딥러닝 기술을 이용하여 주행차량의 열적 상태를 비접촉 방식으로 검출하는 연구가 수행되고 있다. He et al. (2023)은 가시광 영상과 열화상 영상을 이용하여 주행차량의 브레이크 드럼 영역을 검출하고 해당 부위의 온도를 모니터링하는 방법을 제안하였다. Hu et al. (2026)은 열화상영상에서 차량의 타이어와 탱크 영역을 검출하고 해당 영역의 온도를 실시간으로 산정하였다. 또한 Li et al. (2024)은 열화상 영상을 이용하여 주행 화물차의 타이어 측벽온도를 측정하고 차량 적재상태와의 관계를 분석하였다. 그러나 기존 연구는 주로 타이어, 브레이크 및 탱크 등 특정 부위의 온도측정을 대상으로 하였으며, 바퀴 및 제동장치의 발열영역을 제외한 차량 하부 표면온도 분석은 제한적으로 다루어졌다.
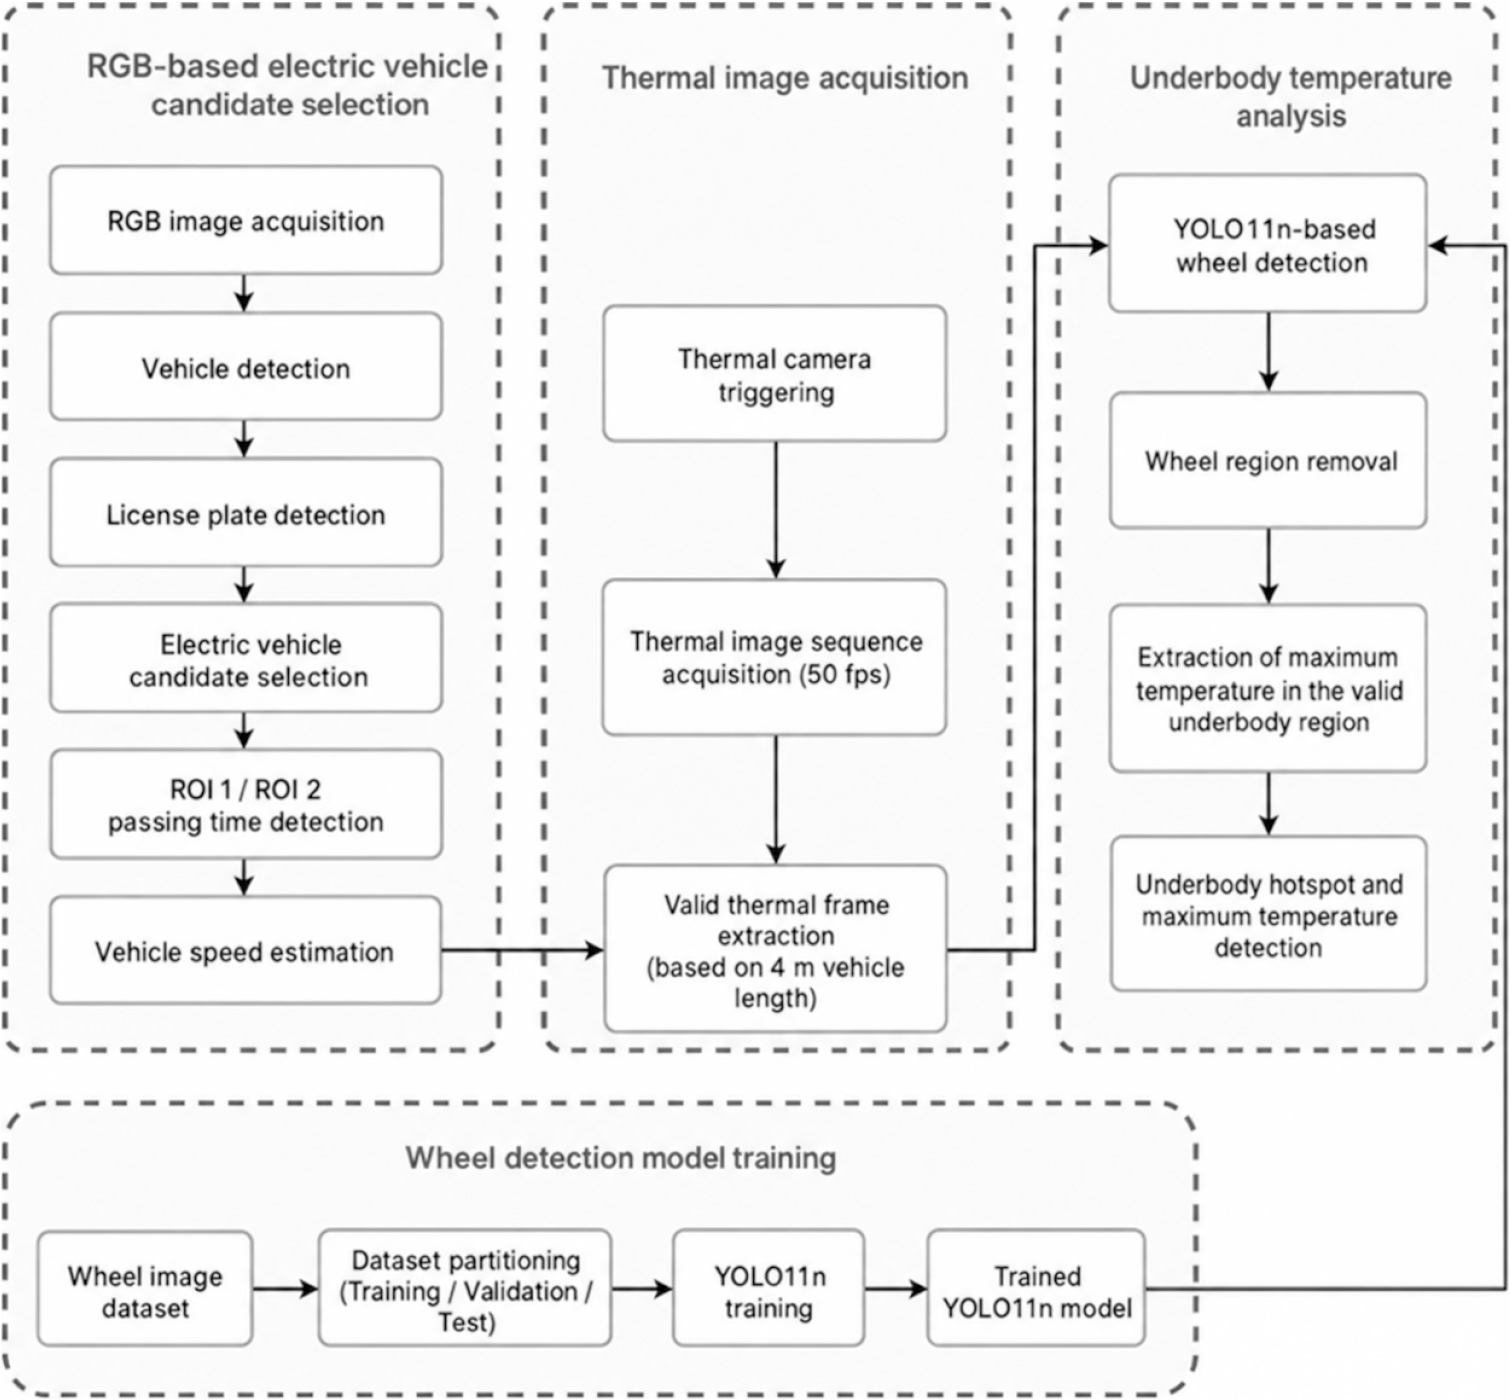
본 연구에서는 터널 진입 전기차량의 하부 표면온도를 검출하기 위하여 일반카메라와 열화상카메라를 연계한 비접촉식 검출방법을 제안하였다. 제안한 방법은 Fig. 1과 같이 가시광 영상 기반 전기차량 후보 선별, 차량속도 기반 유효 열화상 영상 프레임 추출, YOLO11n 기반 바퀴영역 제외 및 차량 하부 최고 표면온도 산정 과정으로 구성된다. 또한 위험차량 모사실험을 통해 주행 중 차량 하부 표면온도 검출방법의 적용 가능성을 평가하였다.
2. 전기차량 하부 표면온도 검출방법 제안
2.1 가시광 영상 기반 전기차량 후보 선별
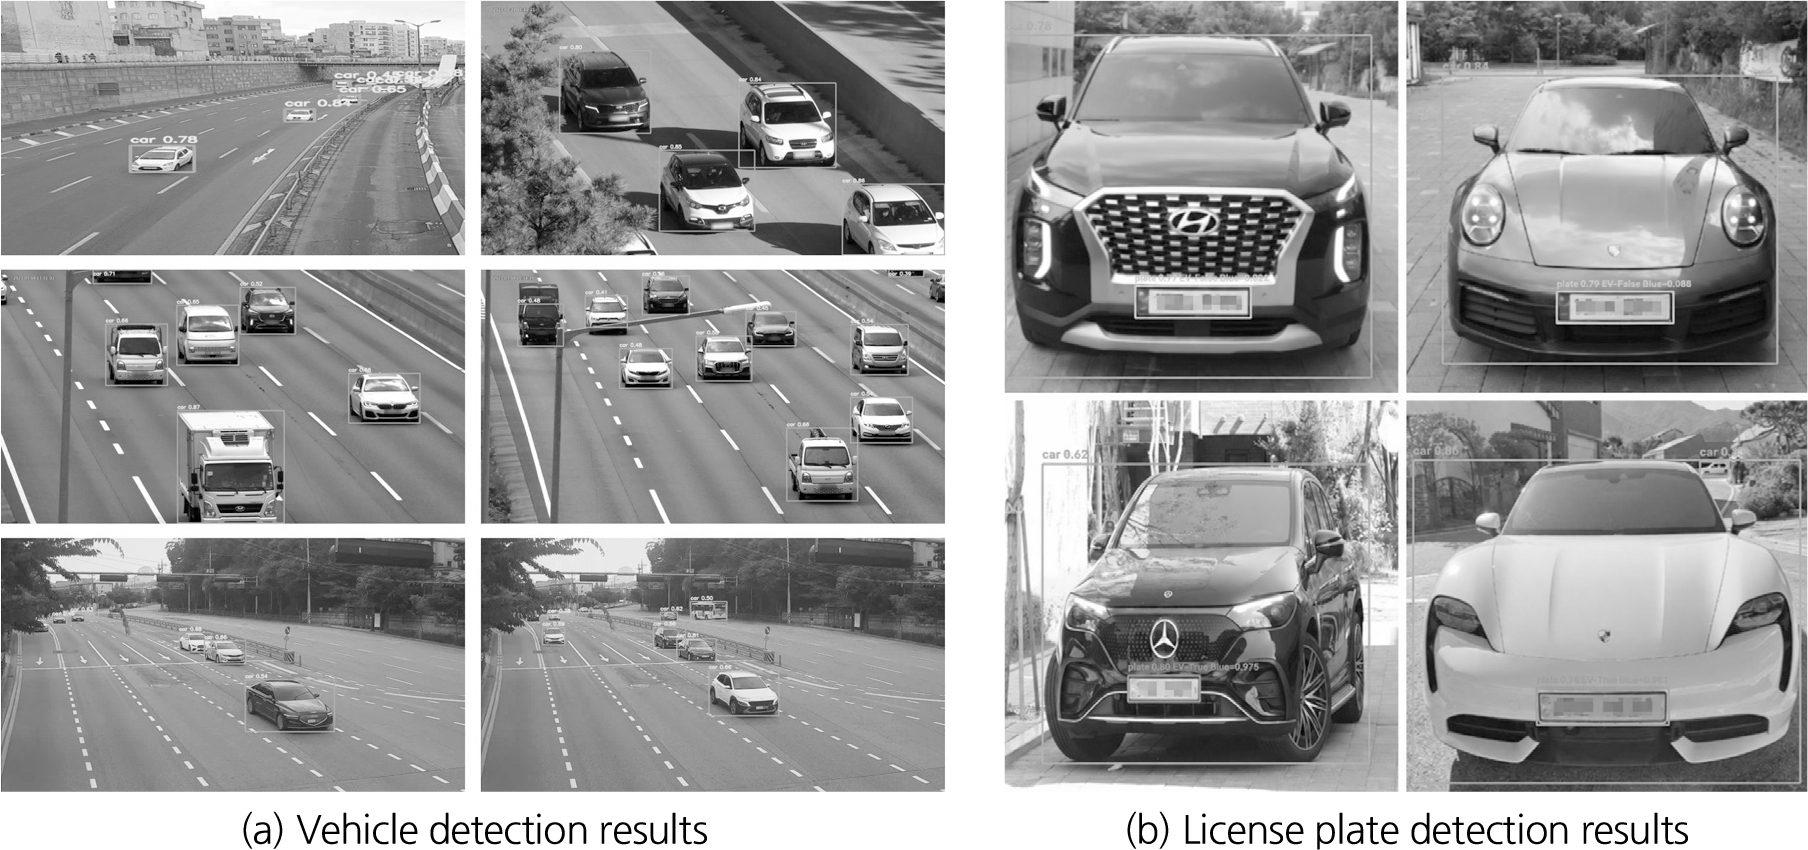
본 연구에서는 일반카메라를 이용하여 주행차량의 전면 영상을 취득하고, Fig. 2(a)와 같이 딥러닝 기반 객체 검출모델인 YOLO를 적용하여 영상 내 차량 영역을 검출하였다(Redmon et al., 2016; Murat and Kiran, 2025). 차량 검출 모델은 주행차량이 포함된 가시광 영상으로 구성된 데이터셋을 이용하여 학습하였으며, 학습된 모델은 입력 영상에서 차량의 위치를 경계박스 형태로 출력하도록 구성하였다. 검출된 차량 영역은 동일 차량의 연속적인 위치 변화와 관심영역 통과 여부를 판단하고, 후속 번호판 색상 분석 및 차량 속도 산정에 활용하였다.
전기차량 후보는 검출된 차량의 번호판 영역에 대한 색상정보를 분석하여 선별하였다. 이때 번호판 검출은 영상 전체가 아닌 검출된 차량 영역의 내부에서 수행하였다. 차량 영역에서 검출된 복수의 번호판 후보 중 검출 신뢰도가 가장 높은 번호판을 Fig. 2(b)와 같이 최종 분석대상으로 선정하였으며, 검출된 번호판 영역을 원본 가시광 영상의 좌표로 변환하여 추출하였다. 국내 친환경자동차 전용 번호판은 일반차량 번호판과 구분되는 파란색 계열의 색상특성을 가지므로, 본 연구에서는 번호판 영역을 RGB 색공간에서 HSV 색공간으로 변환하였다. 해당 번호판은 수소전기자동차에도 적용될 수 있으므로, 본 연구에서는 번호판 색상정보를 전기차량 후보 선별에 활용하였다.
이때 Fig. 2에 제시한 차량 및 번호판 검출 예시 영상은 한국도로공사 고속도로 공공데이터 포털의 중앙분리대 검출 학습데이터셋과 Roboflow Universe의 자동차 번호판 영상 데이터셋을 활용하였다(Roboflow Universe, 2024; KEC, 2025).
번호판 영역의 HSV 변환 결과에서 파란색에 해당하는 색상, 채도 및 명도 범위를 설정하고, 설정 범위에 포함되는 픽셀을 추출하여 이진 마스크를 생성하였다. 이는 식 (1)과 같이 나타난다.
여기서 는 번호판 영상의 각 픽셀이 설정된 파란색 범위에 포함되는지를 나타내는 이진 마스크를 의미한다. 반사광이나 영상 노이즈로 발생하는 불필요한 영역과 단절된 파란색 영역은 형태학적 필터링을 적용하여 제거·보완하였다. 최종적으로 생성된 이진 마스크에서 파란색 영역의 비율을 산정하고, 이를 전기차량 후보 선별에 활용하였다.
2.2 차량 속도 산정 및 유효 열화상 영상 프레임 추출
전기차량 후보로 선별된 차량의 주행속도는 가시광 영상 내 차량 진행방향을 따라 Fig. 3(a)와 같이 설정한 두 개의 관심영역(region of interest, ROI)인 ROI 1과 ROI 2를 이용하여 산정하였다. 연속 프레임에서 검출된 차량은 경계박스의 중심거리와 중첩도(intersection over union, IoU)를 기준으로 동일 차량 여부를 판단하고, 차량별로 고유한 추적 식별번호를 부여하여 추적하였다.
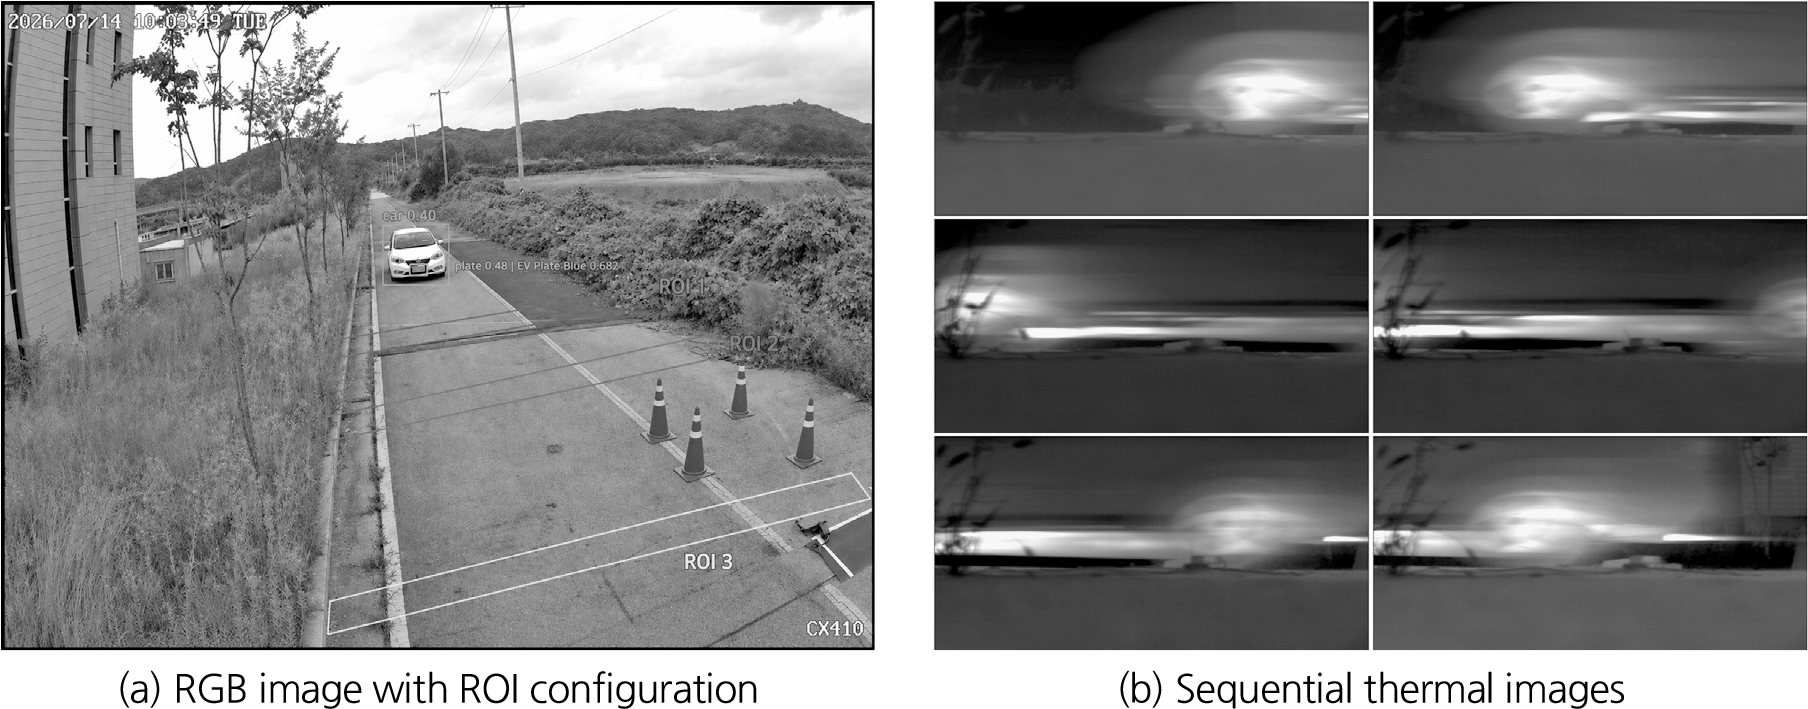
차량속도 산정을 위해 동일한 추적 식별번호의 차량 경계박스가 ROI 1과 ROI 2에 처음 접촉한 시점을 각각 기록하였다. 차량이 동일 관심영역(ROI)에 여러 프레임 동안 겹쳐 나타나더라도 최초 접촉시점만을 적용하여 중복 측정을 방지하였다. 두 관심영역(ROI) 사이의 실제거리를 , 차량이 각 관심영역(ROI)에 접촉한 시점을 과 라고 할 때 차량속도는 식 (2)와 같이 산정하였다.
여기서 는 차량속도(km/h), 는 ROI 1과 ROI 2 사이의 실제거리(m), 은 두 관심영역(ROI) 사이의 통과시간(s)을 의미한다.
전기차량 후보로 선별된 차량의 경계박스가 ROI 3에 접촉하는 시점을 열화상카메라의 촬영 트리거로 설정하였으며, 해당 시점부터 사전에 설정된 시간 동안 차량 측하부의 연속 열화상 영상을 Fig. 3(b)와 같이 취득하였다. 차량의 촬영영역 통과시간은 주행속도에 따라 달라지므로, 배경 프레임의 포함이나 차량 하부영상의 누락을 방지하기 위해 차량 대표길이와 주행속도를 이용하여 통과시간을 식 (3)과 같이 산정하였다.
여기서 는 차량 통과시간(s), 는 차량의 대표길이(m)이다. 열화상카메라의 촬영속도를 (frame/s)이라고 할 때, 차량 통과시간에 해당하는 유효 열화상 영상 프레임 수는 식 (4)와 같이 산정하였다.
여기서 는 온도분석에 사용되는 유효 열화상 영상 프레임 수를 의미한다. 본 연구에서는 분석대상 차량의 대표길이 를 4 m로 설정하고, 측하부 열화상카메라의 촬영속도 는 50 frame/s를 적용하였다.
2.3 차량 하부 표면온도 검출
추출된 유효 열화상 영상 프레임을 대상으로 차량 하부의 표면온도를 분석하였다. 차량 측하부에서 취득된 열화상 영상에는 배터리팩을 포함한 차량 하부 구조물뿐만 아니라 타이어와 제동장치 주변의 발열영역이 함께 포함될 수 있다. 특히 주행 및 제동 과정에서 발생한 바퀴 주변의 높은 온도가 차량 하부의 최고온도로 검출될 경우 실제 분석대상과 관계없는 열원이 차량의 대표온도로 산정될 수 있다. 따라서 본 연구에서는 열화상 영상 내 바퀴 영역을 검출하여 온도분석 대상에서 제외한 후, 잔여 차량 하부영역의 최고 표면온도와 발생위치를 산정하였다.
열화상카메라에서 취득된 384 × 288 크기의 16-bit 원시 열데이터는 바퀴 검출과 온도 산정에 구분하여 사용하였다. 바퀴 검출에는 명암범위를 조정하고 Inferno 컬러맵을 적용한 영상을 사용하였으며, 실제 표면온도는 변환 이전의 원시 열데이터에서 산정하였다. 생성된 열화상 영상에 학습된 YOLO11n 모델을 적용하여 바퀴 영역을 경계박스 형태로 검출하였다. 바퀴 주변의 제동장치 및 열적 영향을 함께 제외하기 위하여 검출된 경계박스를 가로·세로 방향으로 각각 10% 확장하였으며, 최소 4 pixel의 여유영역을 적용하였다.
바퀴 영역이 제외된 원시 열데이터는 식 (5)를 이용하여 섭씨온도로 변환하였다.
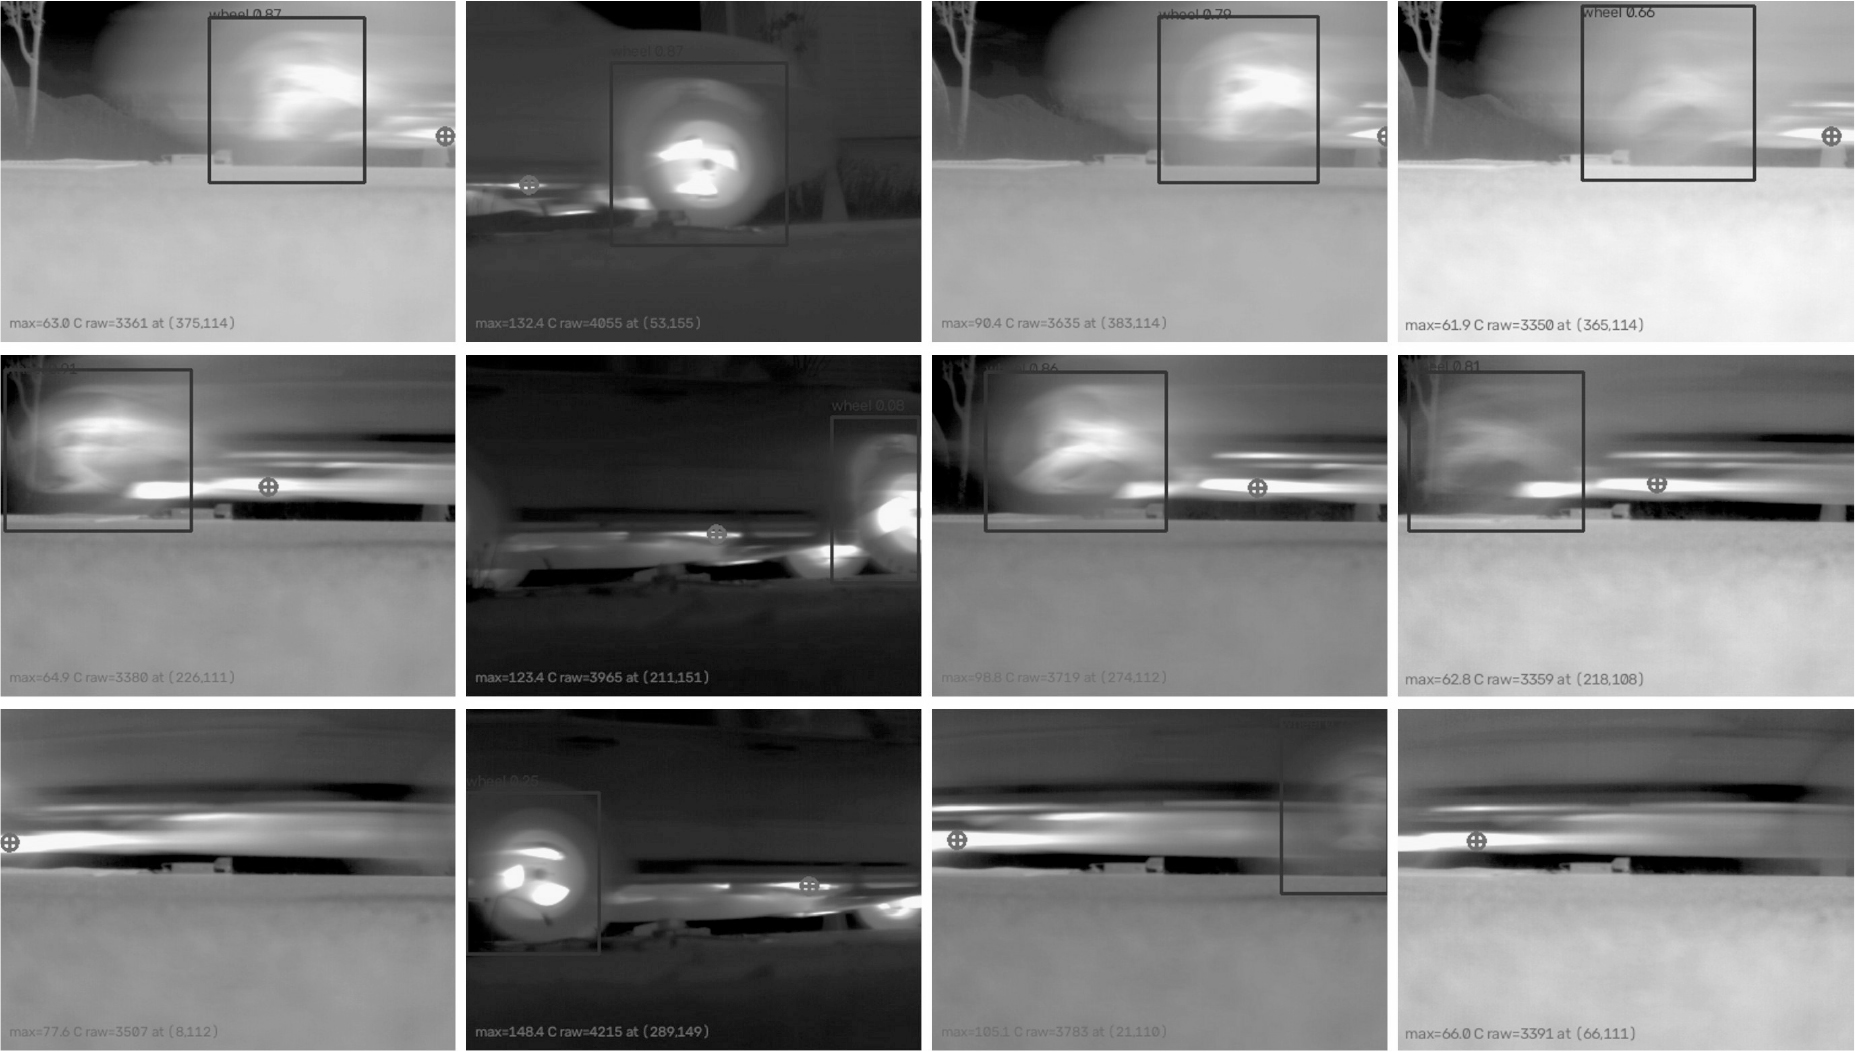
여기서 는 표면온도(°C), 은 열화상카메라에서 취득된 원시 픽셀값을 의미한다. 각 유효 열화상 영상 프레임에서는 바퀴 제외영역을 제외한 나머지 영역의 온도를 비교하여 가장 높은 값을 해당 프레임의 최고 표면온도로 산정하고, Fig. 4와 같이 최고온도가 발생한 픽셀의 위치를 함께 기록하였다.
최종적으로 전체 유효 열화상 영상 프레임에 동일한 분석과정을 적용하고, 각 프레임에서 산정된 최고 표면온도 중 가장 높은 값을 해당 차량의 대표 최고 표면온도로 선정하였다. 이와 함께 최고온도가 발생한 프레임과 영상 내 위치정보를 저장하여 차량 하부에서 고온부가 발생한 위치를 확인할 수 있도록 구성하였다.
3. 전기차량 하부 표면온도 검출 결과 및 분석
3.1 차량 및 번호판 검출 성능평가
제안한 차량 하부 표면온도 검출방법의 전처리 단계에 적용되는 차량 및 번호판 검출성능을 평가하였다. 차량 검출성능은 실제 시스템에서 차량 검출 및 추적이 수행되는 운용영역을 대상으로 평가하였으며, 총 100장의 가시광 영상을 사용하였다. 평가영상의 운용영역 내 차량 경계박스를 정답데이터(ground truth, GT)로 설정하고, 검출된 경계박스와 정답 경계박스 간 중첩도(IoU)가 0.5 이상인 경우를 정상검출(true positive, TP)로 판정하였다.
차량 검출성능은 정밀도(precision), 재현율(recall), F1-score 및 평균정밀도(mAP@0.5)를 이용하여 평가하였다. 정밀도는 검출된 차량 중 실제 차량으로 정상검출된 비율을 나타내며, 재현율은 평가대상 차량 중 모델이 놓치지 않고 정상검출한 비율을 나타낸다. F1-score는 정밀도와 재현율의 조화평균으로 두 지표를 종합적으로 평가하는 성능지표이며, mAP@0.5는 정답 경계박스와 검출 경계박스 간 IoU 기준을 0.5로 설정하였을 때의 평균적인 객체 검출성능을 나타낸다.
차량 검출성능 평가 결과, 운용영역 내 총 113대의 차량 중 100대가 정상검출되었으며, 오검출(false positive, FP)은 1대, 미검출(false negative, FN)은 13대로 나타났다. 이에 따른 정밀도는 0.990, 재현율은 0.885, F1-score는 0.935, mAP@0.5는 0.973으로 나타났다. 높은 정밀도와 mAP@0.5를 통해 운용영역 내 차량에 대한 검출성능이 전반적으로 높은 수준을 나타낸 것을 확인하였다. 다만 재현율은 정밀도에 비해 상대적으로 낮게 나타났으며, 이는 일부 차량이 검출되지 않은 결과에 따른 것으로 판단된다.
번호판 검출성능은 차량과 번호판이 함께 포함된 100장의 가시광 영상을 대상으로 평가하였다. 이때정답 번호판 경계박스와 검출된 경계박스 간 중첩도(IoU)가 0.5 이상인 경우를 정상검출로 판정하였다. 평가 결과, 총 100개의 번호판 중 97개가 정상검출되었으며, 오검출은 5개, 미검출은 3개로 나타났다. 이에 따른 정밀도(precision)는 0.951, 재현율(recall)은 0.970, F1-score는 0.960, 평균정밀도(mAP@0.5)는 0.967로 나타났다. 이를 통해 차량 검출 후 차량 영역 내부에서 수행되는 번호판 검출과정에서도 높은 수준의 검출성능이 확보된 것을 확인하였다. 차량 및 번호판 검출성능 평가 결과는 Table 1에 나타내었다.
Table 1.
Performance evaluation results for vehicle and license plate detection
| Detection target | GT | TP | FP | FN | Precision | Recall | F1-score | mAP@0.5 |
| Vehicle | 113 | 100 | 1 | 13 | 0.990 | 0.885 | 0.935 | 0.973 |
| License plate | 100 | 97 | 5 | 3 | 0.951 | 0.970 | 0.960 | 0.967 |
3.2 바퀴 검출모델 학습 및 성능평가
본 연구에서는 차량 측하부 열화상 영상에서 바퀴 영역을 검출하기 위하여 YOLO11n 기반 객체 검출모델을 학습하였다. 학습 데이터셋은 차량 주행실험을 통해 취득한 측하부 열화상 영상 중 바퀴 영역이 포함된 영상으로 구성하였으며, 각 영상의 바퀴 영역을 경계박스 형태로 라벨링하였다. 구축된 데이터셋은 학습 및 검증용으로 구분하여 모델의 학습과 성능평가에 활용하였다.
학습에 사용한 열화상 영상이 제한적이므로, 일반 이미지로 미리 학습된 YOLO11n 모델을 이용하여 차량 바퀴 열화상 영상을 추가로 학습하였다. 모델에 입력되는 영상의 크기는 640 × 640 pixel로 설정하였으며, 한 번에 학습하는 영상 수인 배치 크기(batch size)는 8로 설정하였다. 또한 학습과정에서 모델을 수정하는 정도를 결정하는 학습률(learning rate)은 0.01로 설정하였다. 전체 학습데이터를 한 번 학습하는 과정을 1회(epoch)로 하여 최대 100회까지 학습하도록 하였으며, 검증 성능이 20회 동안 개선되지 않을 경우 학습을 자동으로 종료하도록 하였다. 이에 따라 실제 학습은 55회에서 종료되었다.
학습과정에서 나타난 오차와 바퀴 검출성능의 변화를 Fig. 5에 나타내었다. 학습이 진행됨에 따라 바퀴의 위치를 찾는 오차와 바퀴를 구분하는 오차는 전반적으로 감소하였다. 또한 모델이 검출한 바퀴의 정확도를 나타내는 정밀도와 종합적인 검출성능을 나타내는 평균정밀도(mAP)는 학습 초기에 빠르게 증가한 후 높은 수준을 유지하였다. 실제 바퀴를 얼마나 놓치지 않고 검출하는지를 나타내는 재현율(recall)은 일부 구간에서 변동이 나타났으나 전반적으로 높은 수준을 유지하였다.
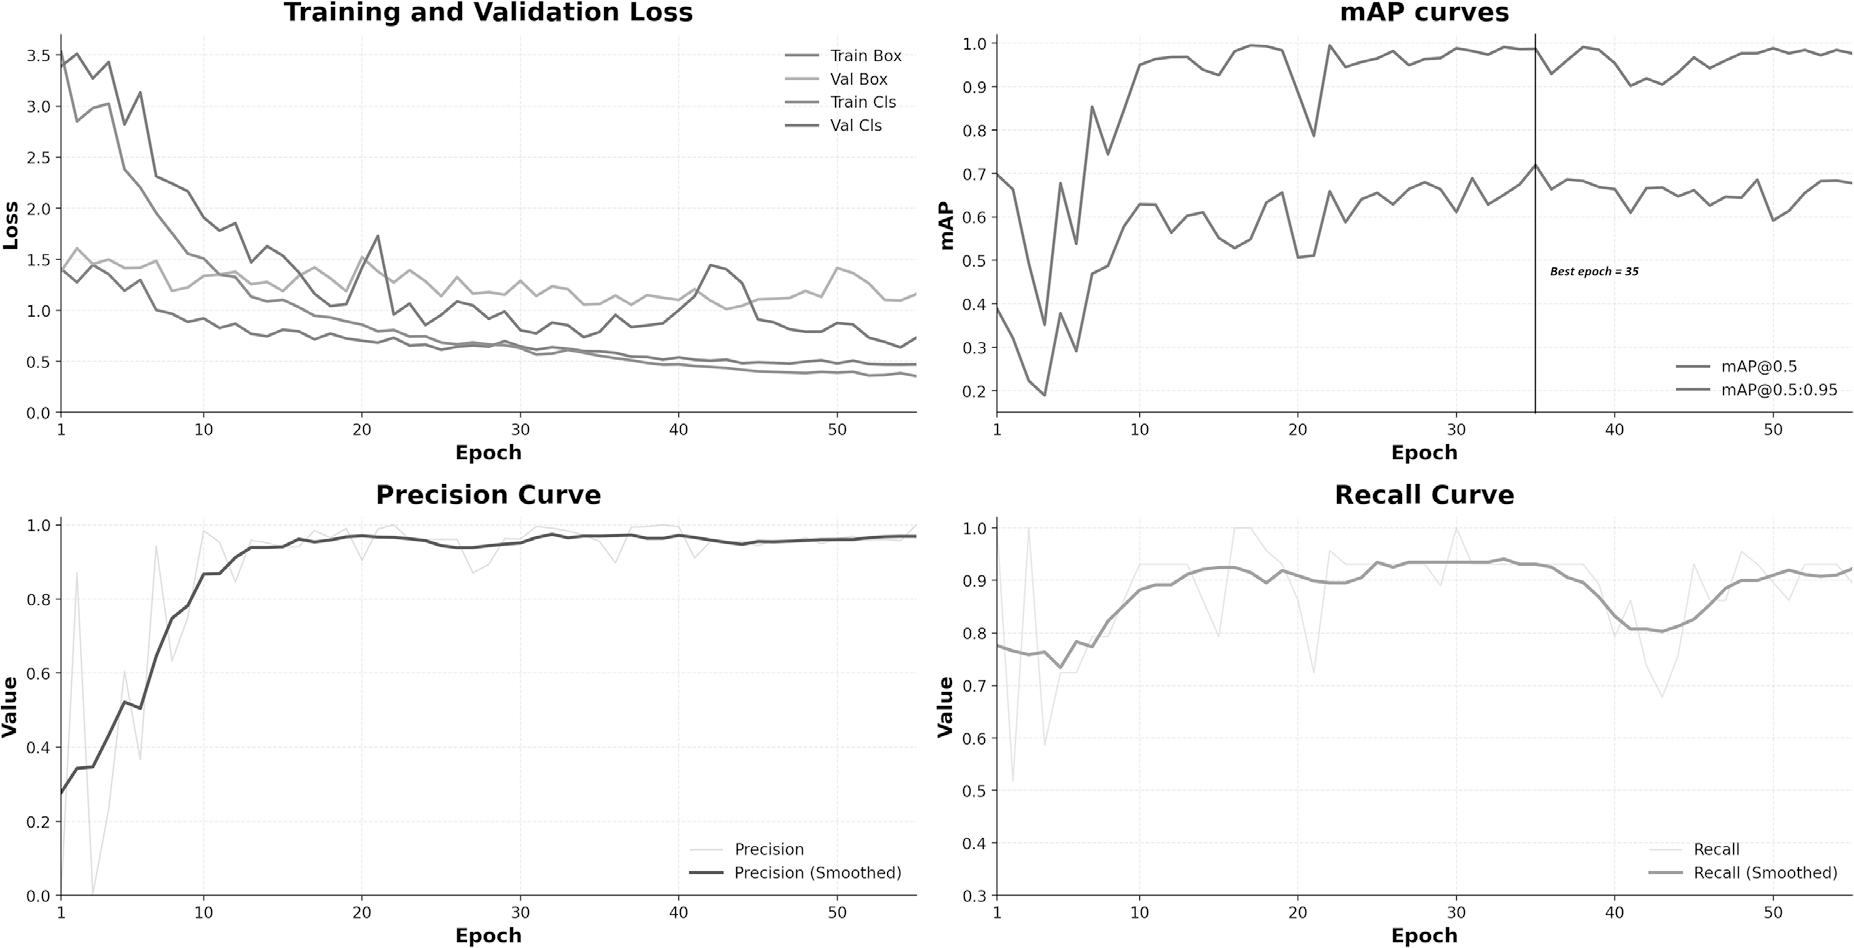
모델의 최종 성능은 정밀도(precision), 재현율(recall) 및 평균정밀도(mAP)를 이용하여 평가하였다. 여러 위치 정확도 기준을 종합적으로 평가하는 mAP@0.5:0.95가 가장 높게 나타난 35회 학습 결과를 최적 모델로 선정하였다. 이때 정밀도는 0.955, 재현율은 0.931, mAP@0.5는 0.987, mAP@0.5:0.95는 0.720으로 나타났다. 이후 학습에서는 추가적인 성능 향상이 나타나지 않았다. 따라서 학습된 YOLO11n 모델이 차량 측하부 열화상 영상에서 바퀴 영역을 검출하기 위한 모델로 적용 가능한 수준의 성능을 확보한 것으로 판단하였다. 이후 차량 하부 표면온도 분석에는 학습과정에서 저장된 최적 가중치를 적용하여 바퀴 영역을 검출하고, 해당 영역을 온도분석 대상에서 제외하였다.
3.3 위험차량 모사실험을 통한 차량 하부 표면온도 검출 성능평가
제안한 차량 하부 표면온도 검출방법의 성능을 검증하기 위하여 차량 하부에 인위적인 열원을 설치한 위험차량 모사실험을 수행하였다. 차량 하부에는 봉형 열선이 적용된 길이 30 cm의 프로파일 형태 열원을 설치하고, 설정된 온도로 가열한 상태에서 차량을 주행시켜 열화상 영상을 취득하였다. 열영상 취득에는 TMC384E 열화상카메라를 사용하였으며, 주요 사양은 Table 2와 같다. TMC384E는 384 × 288 pixel의 해상도를 가지며, 본 실험에서는 50 Hz의 프레임 속도로 열영상을 취득하였다.
Table 2.
Specifications of the thermal camera used in the experiment
| Parameter | Specification |
| Thermal camera | TMC384E |
| Detector type | Uncooled |
| Resolution | 384 × 288 pixels |
| Frame rate | 50 Hz |
| Installation | Side/underbody measurement |
| Measurement target | Vehicle underbody surface |
각 실험조건에서 차량속도에 따라 유효 열화상 영상 프레임을 추출하고, 학습된 YOLO11n 모델을 이용하여 바퀴영역을 온도분석 대상에서 제외하였다. 이후 프레임별 최고 표면온도를 산정하고, 전체 유효 프레임 중 가장 높은 값을 해당 실험조건의 열화상카메라 측정온도로 선정하였다. 이때 온도 검출성능을 평가하기 위하여 열화상카메라와 열전대 계측용 데이터로거의 측정시간을 동기화하고, 열화상카메라의 최고온도 발생시점과 동일한 시각의 열전대 측정온도를 비교하였다.
대표 차량길이 4 m 기준 촬영영역 통과시간은 80 및 100 km/h에서 각각 약 0.18 s와 0.14 s이다. 다만 전체 시스템 응답시간은 평가하지 않았으며, 실제 적용을 위해서는 검출지점과 터널 진입부 간 거리 및 차단·경보설비 연계를 고려한 추가 검증이 필요하다.
실험결과, Table 3과 같이 전체 5개 실험조건의 절대 상대오차는 1.5–8.9%의 범위로 나타났으며, 평균 절대 상대오차는 약 5.9%로 산정되었다. 따라서 80 및 100 km/h 주행조건의 모든 실험조건에서 열전대 측정값 대비 열화상카메라 측정값의 상대오차가 10% 이내로 나타나, 주행차량의 하부 표면온도 검출 가능성을 확인하였다. 열전대와 열화상카메라의 측정위치가 공간적으로 완전히 일치하지 않을 수 있다는 한계가 있으나, 본 실험을 통해 주행 중인 위험차량 모사조건에서 제안한 방법을 이용한 차량 하부 고온영역 및 표면온도 검출 가능성을 확인하였다.
Table 3.
Comparison of underbody temperatures measured by thermocouple and IR camera
이때 차량 추적은 ROI 기반 속도 산정에 필요한 동일 차량의 연속성 확인을 목적으로 수행하였다. 위험차량 모사실험 5개 조건의 가시광 영상을 대상으로 ROI 1 진입시점부터 ROI 2 통과시점까지 차량에 부여된 추적 식별번호의 유지 여부를 확인하였다. 평가 결과, 모든 실험조건에서 Table 4와 같이 동일 차량의 추적 식별번호가 유지되었으며, 분석구간 내 식별번호 변경(ID switch)이나 추적 소실은 발생하지 않았다. 다만 본 평가는 단일 차량이 주행하는 5개 실험조건을 대상으로 수행되었으며, 향후 복수차량 및 다양한 교통조건을 고려한 추가적인 추적성능 검증이 필요하다.
Table 4.
Evaluation results of vehicle tracking continuity under different driving conditions
| Case | Driving condition | ID maintained | ID switch | Tracking loss |
| C1 | 100 km/h | O | X | X |
| C2 | 100 km/h | O | X | X |
| C3 | 100 km/h | O | X | X |
| C4 | 80 km/h | O | X | X |
| C5 | 80 km/h | O | X | X |
본 실험에서는 차량 및 번호판 검출 오류는 분석대상 차량의 식별 및 후속 열화상 영상 취득 여부에 영향을 줄 수 있으며, 차량 추적 및 속도 산정오차는 유효 열화상 영상 프레임 수의 산정에 영향을 줄 수 있다. 또한 바퀴영역의 미검출은 주행 및 제동에 의해 온도가 상승한 바퀴영역이 차량 하부 최고온도로 산정되는 원인이 될 수 있다. 따라서 본 연구에서는 각 검출단계의 성능을 개별적으로 확인하고, 바퀴 검출결과를 기반으로 해당 영역을 온도분석 대상에서 제외하였다. 또한 주행 중 전기자동차 하부의 고온영역과 최고 표면온도를 검출하는 방법의 적용 가능성을 평가하였으며, 검출온도를 기반으로 정상·이상 또는 위험상태를 구분하기 위한 임계온도는 설정하지 않았다. 실제 전기자동차의 배터리 이상발열은 배터리 종류, 열원 위치, 차량 구조 및 운전조건에 따라 차량 하부 표면에 전달되는 온도와 열분포가 달라질 수 있으며, 강우, 노면 수분, 외기온도 및 일사 등의 환경조건 또한 차량 하부 표면의 열적 상태와 열화상 측정결과에 영향을 줄 수 있다. 다만 번호판 색상정보를 이용한 전기차량 후보 선별과 ROI 기반 차량속도 산정에 대해서는 별도의 정량적 성능평가를 수행하지 않았으며, 향후 다양한 차량 및 주행조건에서 추가적인 검증이 필요하다.
4. 결 론
본 연구에서는 주행 중 전기차량의 하부 표면온도를 비접촉 방식으로 검출하기 위하여 일반카메라와 열화상카메라를 연계한 차량 하부 표면온도 검출방법을 제안하였다. 가시광 영상의 번호판 HSV 색상정보로 전기차량 후보를 선별하고, 관심영역(ROI) 통과시간으로 차량속도를 산정하여 유효 열화상 영상 프레임을 추출한 후, YOLO11n 모델로 바퀴영역을 제외하여 차량 하부의 최고 표면온도와 발생위치를 검출하였다. 차량 측하부 열화상 영상 147장을 이용하여 YOLO11n 바퀴 검출모델을 학습한 결과, 최적 모델에서 정밀도 0.955, 재현율 0.931, mAP@0.5 0.987 및 mAP@0.5:0.95 0.720의 성능을 나타내어 차량 측하부 열화상 영상에서 바퀴영역을 검출할 수 있음을 확인하였다.
또한 차량 하부에 인위적인 열원을 설치한 위험차량 모사실험을 수행하고, 열화상카메라 측정온도와 동일 시각의 열전대 측정온도를 비교하였다. 80 및 100 km/h 주행조건에서 전체 실험조건의 절대 상대오차는 1.5–8.9%, 평균 절대 상대오차는 약 5.9%로 나타났으며, 모든 실험조건에서 열전대 측정값 대비 열화상카메라 측정값의 상대오차가 10% 이내로 나타났다.
제안한 방법을 통해 80 및 100 km/h로 주행하는 차량의 측하부 고온영역을 비접촉 방식으로 검출하고, 차량 하부의 최고 표면온도를 산정할 수 있음을 확인하였다. 또한 열전대 측정결과와의 비교를 통해 주행조건에서도 일정 수준의 온도 검출성능을 확보할 수 있음을 확인하였으며, 본 연구결과는 터널 진입차량의 하부 발열상태를 사전에 확인하기 위한 비접촉식 차량 온도검출 시스템의 기초자료로 활용될 수 있을 것으로 판단된다. 향후에는 다양한 차종과 주행속도, 온도 및 환경조건과 카메라 설치 높이, 촬영각도 및 차량과의 거리 등의 설치조건을 고려한 반복실험을 통해 제안한 방법의 적용범위와 검출성능을 추가적으로 검증할 필요가 있다.