

1. 서 론
2. 실험 구성 및 분석방법
2.1 워터젯 절삭조건
2.2 센서 배치 및 탄성파 신호 계측
2.3 탄성파 신호 처리 및 특징변수 추출
2.4 원주방향 절삭위치 산정
2.5 회귀모델 구성 및 검증방법
2.6 위치추정 성능 평가방법
3. 결과 및 분석
3.1 회귀모델에 따른 절삭위치 추정 성능
3.2 센서 설치거리에 따른 절삭위치 추정 성능
3.3 원주방향 절삭위치에 따른 위치추정 오차분포
4. 고찰 : 센서 설치거리 및 원주방향 절삭위치에 따른 오차 특성
5. 결 론
1. 서 론
도시화와 인구 집중으로 도시 기반시설의 수요가 지속적으로 증가하고 있으며, 제한된 지상공간을 효율적으로 활용하기 위해 지하공간의 활용이 확대되고 있다. 공동구(utility tunnel)는 수도, 전기, 난방 및 통신 등의 기반시설을 하나의 지하공간에 통합 수용하는 시설로 반복굴착을 줄이고 유지관리 효율성을 향상시킬 수 있다(Sim et al., 2017; Bergman et al., 2022). 국토안전관리원에 따르면 2025년 기준 국내 공동구는 총 39개소가 관리대상 시설물로 등록되어 있다(KALIS, 2025). 한편 국내 공동구 33개소를 대상으로 설치현황을 정리한 결과, 이 중 18개소는 2000년 이전에 설치된 것으로 나타났다(Song et al., 2024). 공동구의 사용기간이 증가함에 따라 내부 수용시설의 노후화도 진행되고 있으며, 특히 주철관은 장기간 사용에 따른 부식으로 관벽 두께 감소와 구조적 성능 저하가 발생할 수 있다(Mohebbi and Li, 2011). 따라서 노후 상수관의 유지관리와 함께 성능이 저하된 관의 교체가 요구된다.
공동구 내 상수관의 유지관리 및 교체는 제한된 작업공간과 장비 운용조건으로 인해 일반 매설관과 상이한 작업환경을 가진다. 국내 노후 공동구 현장조사에서도 상수도 유지보수는 인력에 크게 의존하고 있으며, 수용시설의 교체 및 이송을 위한 작업공간 확보가 주요 제약조건으로 평가되었다(Park et al., 2024). 공동구의 유지관리 효율성과 작업 안전성을 향상시키기 위해 센서, RFID 및 점검로봇을 활용하는 스마트 유지관리 방식도 제안되고 있다(Shahrour et al., 2020; Lee et al., 2023). 그러나 이러한 기술은 주로 점검 및 상태평가를 대상으로 하며, 노후 대구경 상수관의 교체에는 절삭, 이송 및 반출과 같은 물리적 작업공정이 요구된다.
노후 상수관의 교체를 위해서는 기존 관을 일정 길이로 분할하고 반출하는 과정이 필요하다. 관 절삭에는 다이아몬드 톱 절단(diamond saw cutting), 레이저 절단(laser cutting) 및 워터젯 절삭(waterjet cutting) 등 다양한 기술이 적용될 수 있다. 공동구 내에서는 절삭성능뿐만 아니라 장비의 설치공간, 이동성 및 작업 안전성이 함께 고려되어야 하며, 워터젯 절삭은 주철관 절삭에 대한 적용성이 높은 방법으로 평가된 바 있다(Cha et al., 2025). 워터젯 절삭은 고압의 유체를 이용하여 대상 재료를 제거하는 절삭기술이다. 연마재 워터젯 절삭은 고압수에 연마재를 혼합하고 이를 노즐을 통해 고속으로 분사하여 재료를 제거한다. 이 과정에서 절삭성능은 수압, 연마재 공급량 및 노즐 이동속도 등의 영향을 받는다(Kartal, 2017). 또한 열적 영향이 작고 절삭 과정에서 발생하는 기계적 하중이 비교적 작다. 따라서 제한된 작업공간에서 대구경 주철관을 절삭하는 공동구 환경에 워터젯 절삭을 적용할 수 있다.
그러나 원격 절삭시스템에서는 절삭장치의 운전 여부만으로 실제 절삭상태를 판단하기 어렵다. 특히 절삭장치가 관 내주면을 따라 이동하는 경우 현재 절삭위치와 절삭 진행상태를 작업자가 직접 확인하기 어렵다. 따라서 절삭 과정에서 발생하는 물리적 응답을 계측하여 절삭공정을 모니터링할 필요가 있다. 워터젯이 관 표면에 충돌하면 고압수와 연마재의 충격 및 재료 제거에 의해 탄성파가 발생한다. 이러한 신호는 절삭조건과 계측 위치에 따라 진폭 및 주파수 특성이 변화할 수 있다. 실제 연마재 워터젯 절삭시험에서도 계측된 신호가 노즐 이동속도 및 절삭상태의 변화와 관련되는 것으로 나타났으며, 이를 절삭공정 모니터링에 활용할 수 있음이 제시되었다(Tyč et al., 2022).
구조물에서 발생하는 탄성파를 이용한 위치추정은 균열, 충격 및 누수 등의 발생위치를 산정하기 위해 적용되어 왔다. 기존 위치추정 연구에서는 일반적으로 여러 센서에 도달하는 신호의 시간차를 이용하므로 센서의 수와 배치가 위치추정 성능에 중요한 영향을 미친다. 이와 함께 단일 센서를 이용한 위치추정 방법도 제안되고 있다. 판 구조물을 대상으로 한 연구에서는 하나의 acoustic emission (AE) 센서에서 계측된 파형의 특성을 이용하여 발생위치를 구분할 수 있음을 보였다(Ebrahimkhanlou and Salamone, 2018). 관 구조물에서도 단일 센서에서 계측된 신호의 전파 및 주파수 특성을 이용하여 누수 위치를 추정하는 방법이 제안된 바 있다(Xu et al., 2020).
그러나 기존의 단일 센서 위치추정 연구는 주로 충격, AE 또는 누수와 같이 고정된 위치에서 발생하거나 간헐적으로 발생하는 신호를 대상으로 한다. 반면 워터젯 관 절삭은 절삭원이 관의 원주방향을 따라 연속적으로 이동하며, 고압수 충돌과 재료 제거가 동시에 발생한다. 따라서 절삭 과정에서 계측되는 탄성파 신호에는 절삭위치와 절삭상태의 영향이 함께 포함될 수 있다. 또한 센서와 절삭선 간 이격거리에 따라 신호의 감쇠와 주파수 특성이 달라질 수 있다. 따라서 단일 센서 기반 절삭위치 추정을 위해서는 절삭위치에 따른 신호특성과 센서 설치거리에 따른 위치추정 성능을 함께 평가할 필요가 있다.
본 연구에서는 워터젯 관 절삭 과정에서 발생하는 탄성파 신호를 이용하여 원주방향 절삭위치를 추정하고자 하였다. 이를 위해 절삭선으로부터 이격거리를 달리하여 센서에서 탄성파 신호를 계측하고, 시간영역 특징변수를 추출하여 회귀모델의 입력자료로 사용하였다. 또한 센서 설치거리에 따른 추정 성능을 비교하여 단일 센서 기반 절삭위치 추정의 적용성과 적정 센서 설치조건을 함께 평가하였다.
이러한 위치추정기법은 공동구 내 대구경 상수관의 원격 절삭 과정에서 절삭위치 및 진행상태를 모니터링하는 데 활용될 수 있다. 한편, 해양 고정식 구조물의 강재 기초 철거에도 워터젯 절삭이 적용되고 있으며(Alaloul et al., 2021), 수중에서 수행되는 절삭작업은 절삭 진행상태를 직접 확인하기 어렵다는 점에서 공동구 내 원격 절삭과 유사한 계측조건을 가진다. 따라서 탄성파 신호를 이용한 절삭위치 추정기법은 해당 공정으로의 확장 적용을 검토할 수 있다.
2. 실험 구성 및 분석방법
2.1 워터젯 절삭조건
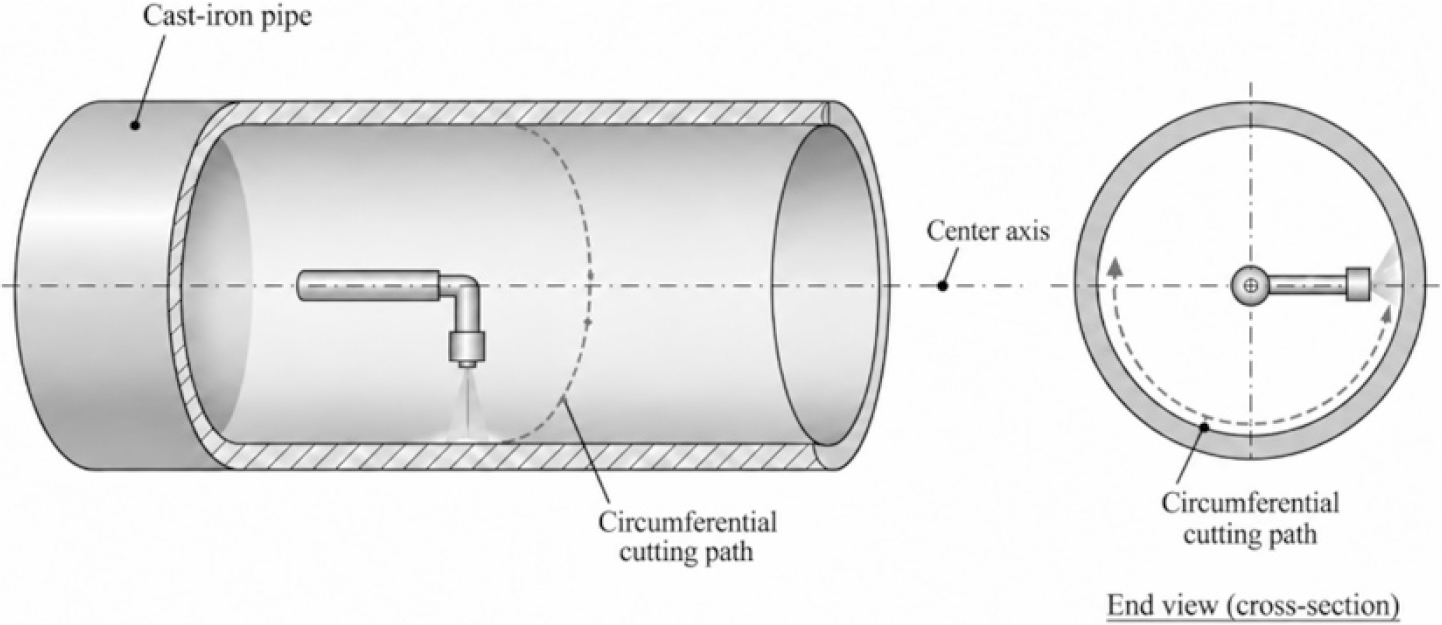
본 연구에서는 워터젯 관 절삭 과정에서 발생하는 탄성파 신호를 이용하여 절삭위치를 추정하기 위한 실험을 수행하였다. 실험에는 외경 532 mm 주철관을 사용하였으며, 관은 수평방향으로 거치하였다. 워터젯 절삭장치는 관 내부에 설치하였으며, 노즐이 관 내주면을 향하도록 구성하였다. 절삭장치는 관 내부에서 원주방향으로 이동하며 관벽을 연속적으로 절삭하도록 제작되었다. 워터젯 관 절삭 시스템은 Fig. 1과 같다.
2.2 센서 배치 및 탄성파 신호 계측
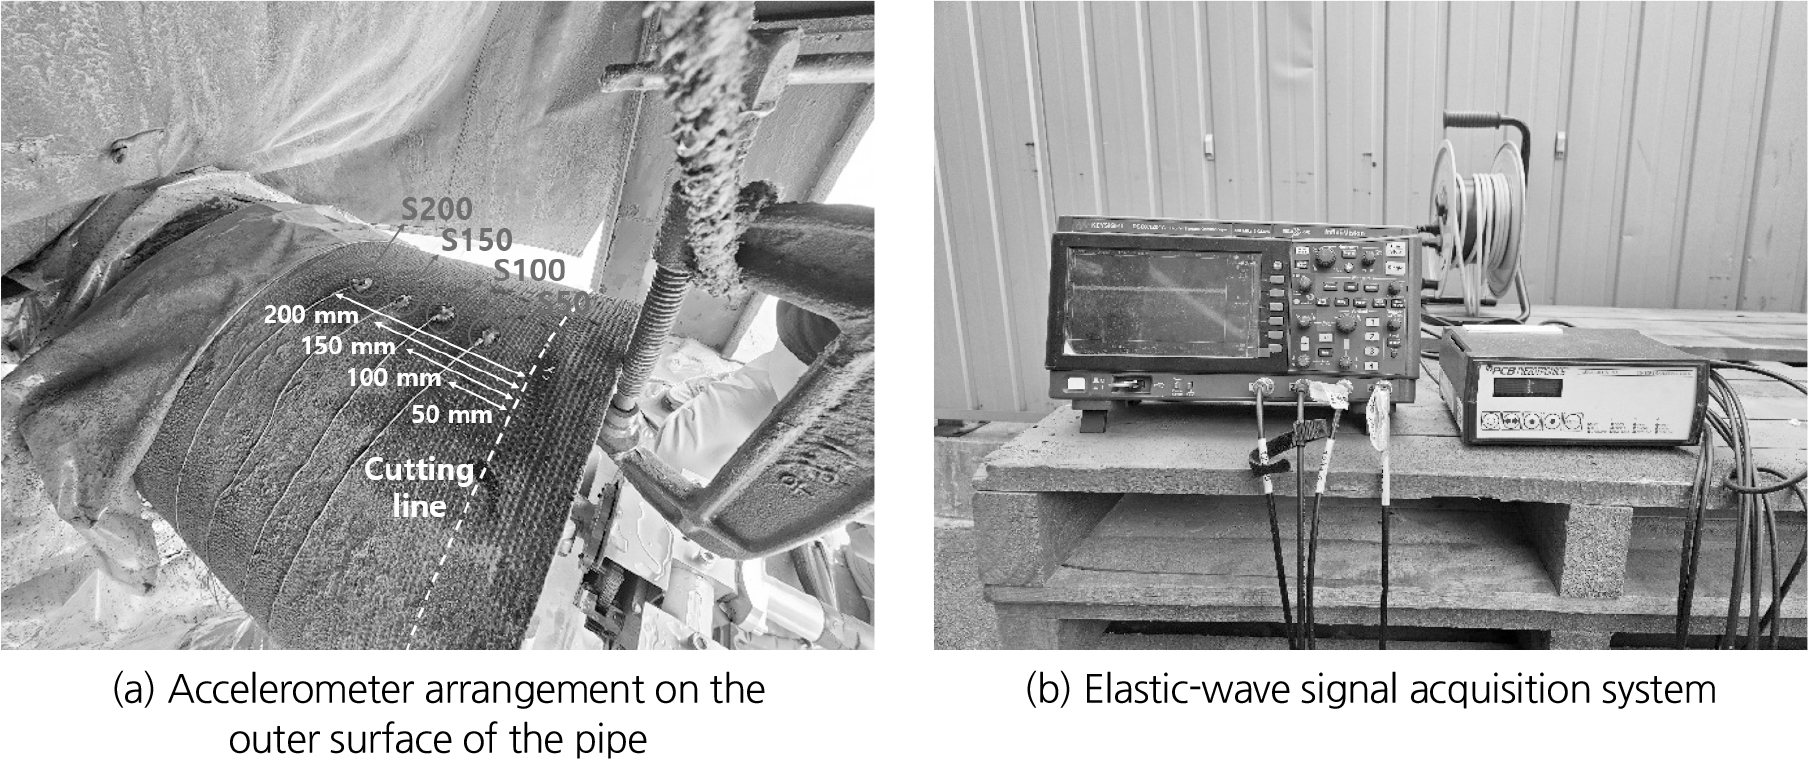
워터젯 절삭 과정에서 관을 따라 전달되는 탄성파 신호를 계측하기 위해 가속도계(PCB: 352C22) 4개를 사용하였다. 센서는 절삭선으로부터 축방향으로 각각 50, 100, 150 및 200 mm 이격된 위치에 설치하였다. 각 센서는 동일한 원주방향 위치에 배치하였으며, 절삭선과의 축방향 이격거리만 변화하도록 구성하였다. 센서 배치조건은 Fig. 2(a)와 같다.
센서 케이블은 워터젯 절삭장치의 이동 및 분사영역과 간섭하지 않도록 절삭 진행부의 반대방향으로 인출하였다. 이후 케이블을 관 외면을 따라 후방으로 배치하여 신호 증폭장치와 연결하였다. 이를 통해 절삭 과정에서 발생하는 물과 연마재의 비산이 계측장비에 미치는 영향을 최소화하였다.
가속도계에서 측정된 탄성파 신호는 신호 증폭장치(PCB: 482C16)를 통해 증폭한 후 데이터 수집장치(DSOX1204A)에 저장하였다. 계측 시스템은 Fig. 2(b)와 같다. 센서 설치거리에 따른 위치추정 성능을 비교하기 위해 50, 100, 150 및 200 mm 조건을 각각 S50, S100, S150 및 S200으로 정의하였다. 4개의 센서 신호는 동시에 계측하였으나 위치추정 분석에서는 각 센서의 신호를 독립적으로 사용하였다.
2.3 탄성파 신호 처리 및 특징변수 추출
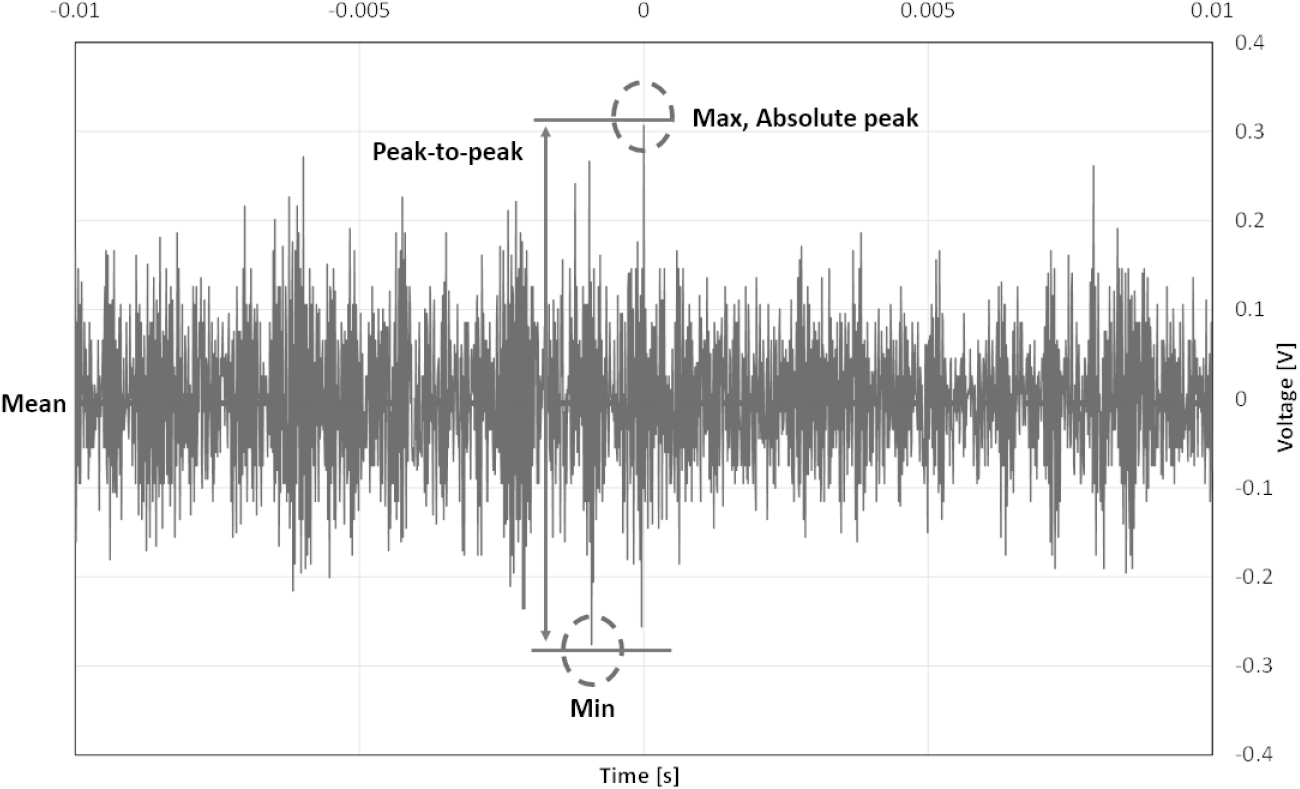
워터젯 절삭 과정에서 4개의 가속도계로부터 탄성파 신호를 계측하였다. 각 계측시점에서 4개 센서의 신호를 동시에 취득하였으며, 하나의 계측자료는 센서별 2,000개의 전압신호로 구성하였다. 전체 절삭과정에서 총 84개의 탄성파 자료를 취득하였으며, 절삭 시작점에 해당하는 1개 자료를 제외한 83개 자료를 분석에 사용하였다. 각 계측자료는 절삭 시작 후 경과시간을 기준으로 원주방향 절삭위치를 부여하였다. 대표적인 탄성파 계측신호와 파형에서 직접 산정되는 특징변수는 Fig. 3과 같다.
절삭위치에 따른 신호특성의 변화를 정량화하기 위해 계측자료를 시간영역에서 분석하였다. 공동구 내 상수관은 사용기간과 열화 정도에 따라 부식상태가 상이할 수 있으며, 이러한 부식상태의 차이는 계측신호의 주파수 특성에 영향을 미칠 수 있다(Park et al., 2006). 이와 같은 관 상태에 따른 주파수 특성의 변화는 절삭위치와 무관한 변동요인으로 작용할 수 있다. 따라서 본 연구에서는 주파수영역 특징변수를 제외하고, 절삭위치 변화에 따른 신호의 크기와 분포특성을 반영하기 위해 시간영역 특징변수를 적용하였다. 각 센서에서 계측된 신호로부터 총 15개의 시간영역 특징변수를 추출하였다. 특징변수는 파형의 크기, 변동성 및 분포특성을 정량화할 수 있는 항목으로 구성하였다. 모든 센서에는 동일한 특징변수 구성을 적용하였으며, 산정된 특징변수는 절삭위치 추정을 위한 회귀모델의 입력자료로 사용하였다. 적용한 시간영역 특징변수는 Table 1과 같다. Table 1에서 는 번째 계측 전압값, 는 계측 데이터의 인덱스, 은 하나의 계측자료를 구성하는 전압 데이터의 개수이며, 본 연구에서는 2,000을 적용하였다. 와 는 각각 계측 전압값의 평균과 표준편차를 나타내며, 는 zero crossing 여부를 판별하기 위한 지시함수를 의미한다.
Table 1.
Time-domain features used for cutting-point position estimation
추출된 특징변수는 회귀모델 입력 전에 표준화하였다. 표준화는 각 특징변수의 평균을 0, 표준편차를 1로 변환하는 방법을 적용하였으며, 표준화된 특징값 는 식 (1)과 같이 산정하였다.
여기서 는 특징값, 𝜇는 평균, 𝜎는 표준편차이다. 교차검증 과정에서는 학습자료를 기준으로 평균과 표준편차를 산정하고, 동일한 값을 검증자료에 적용하였다.
2.4 원주방향 절삭위치 산정
절삭위치는 워터젯 절삭 진행시간을 기준으로 산정하였다. 절삭 시작점을 기준위치로 설정하고, 절삭장치가 관의 원주방향을 따라 이동하여 시작점에 도달하는 위치를 절삭 종료위치로 정의하였다. 전체 절삭구간은 0–100%의 상대위치로 나타내었다. 전체 절삭시간을 , 절삭 시작 후 경과시간을 라 할 때 상대 절삭위치 는 식 (2)와 같이 산정하였다.
관의 원주방향 좌표는 절삭 시작점과 종료점이 동일한 물리적 위치에 해당하는 순환형 좌표이다. 이에 따라 위치추정 성능평가에서는 실제위치와 추정위치 사이의 원주방향 최단거리를 이용하여 위치오차를 산정하였다.
2.5 회귀모델 구성 및 검증방법
절삭위치 추정을 위해 ridge regression, support vector regression (SVR), random forest, extra trees, gradient boosting regression의 5개 회귀모델을 적용하였다. 본 연구에서는 시간영역 특징변수와 절삭위치 사이의 관계를 서로 다른 회귀학습 방식에서 비교하기 위해 선형 회귀모델, 커널 기반 비선형 회귀모델 및 트리 기반 앙상블 회귀모델을 선정하였다. 모델의 입력변수는 각 탄성파 신호에서 산정한 15개의 시간영역 특징변수이며, 목표변수는 원주방향 절삭위치로 설정하였다.
Ridge regression은 선형 회귀모델에 정규화항을 적용하여 회귀계수의 변동을 제한하는 방법이다(Hoerl and Kennard, 1970). 본 연구에서는 시간영역 특징변수와 절삭위치 사이의 선형적인 관계에 대한 기준 성능을 평가하기 위해 적용하였다.
SVR은 입력변수와 목표변수 사이의 비선형 관계를 추정할 수 있는 회귀모델이다(Awad and Khanna, 2015). 본 연구에서는 방사기저함수(radial basis function, RBF) 커널을 적용하여 시간영역 특징변수와 절삭위치 사이의 비선형 관계를 고려하였다.
Random forest는 다수의 결정트리를 생성하고 각 트리의 예측결과를 종합하여 최종 예측값을 산정하는 앙상블 모델이다(Breiman, 2001). 본 연구에서는 배깅 기반 앙상블 모델의 기준 성능을 평가하기 위해 적용하였다.
Extra trees는 random forest와 유사한 트리 기반 앙상블 모델로, 트리 생성 과정에서 분할변수와 분할기준에 추가적인 무작위성을 적용한다(Geurts et al., 2006). 본 연구에서는 분할방식의 차이에 따른 위치추정 성능 변화를 비교하기 위해 적용하였다.
Gradient boosting regression은 이전 단계에서 발생한 예측오차를 순차적으로 보정하도록 회귀트리를 결합하는 방법이다(Friedman, 2001). 본 연구에서는 시간영역 특징변수와 절삭위치 사이의 비선형 관계에 대한 단계적 학습성능을 비교하기 위해 적용하였다.
모델의 위치추정 성능은 반복 5-fold 교차검증을 이용하여 평가하였다. 전체 자료를 5개의 부분집합으로 구분하고, 이 중 4개를 학습자료로, 나머지 1개를 검증자료로 사용하였다. 검증자료를 순차적으로 변경하여 5회의 학습 및 검증을 수행하였으며, 동일한 과정을 10회 반복하였다. 이에 따라 각 센서 및 회귀모델 조건에서 총 50회의 검증결과를 산정하였다. 각 교차검증 단계에서 특징변수의 표준화는 학습자료를 기준으로 수행하였다. 학습자료에서 산정한 평균과 표준편차를 학습자료와 검증자료에 동일하게 적용하였다. S50, S100, S150 및 S200 조건에서는 동일한 회귀모델과 검증방법을 적용하였으며, 각 센서의 신호는 독립적으로 분석하였다.
2.6 위치추정 성능 평가방법
절삭위치 추정 성능은 결정계수(R2)와 원주방향 평균절대오차(circular mean absolute error, Circular MAE)를 이용하여 평가하였다. R2는 실제 절삭위치와 예측위치의 일치 정도를 평가하기 위해 사용하였으며, Circular MAE는 위치추정 오차의 크기를 정량화하기 위해 적용하였다.
관의 원주방향 위치는 절삭 시작점과 종료점이 동일한 물리적 위치에 해당하므로, 위치오차 산정 시 원주형 좌표 특성을 반영하였다. 실제 절삭위치를 , 예측위치를 , 관의 원주길이를 라 할 때 각 자료의 원주방향 위치오차 는 식 (3)과 같이 산정하였다.
여기서 는 관의 전체 원주길이이며, 본 실험에서는 1,671.3 mm를 적용하였다. Circular MAE는 식 (4)를 통해 산정하였다.
여기서 은 검증자료의 개수이다. 각 센서 및 회귀모델 조건에서 산정된 R2와 Circular MAE를 비교하여 위치추정 성능을 평가하였다.
본 연구에서는 실제 절삭위치와 예측위치 사이의 평균적인 공간오차를 직접적으로 나타내는 Circular MAE를 주요 평가지표로 설정하였다. 또한 원주방향 위치에 따른 영향을 평가하기 위해 절삭구간을 5% 간격으로 구분하고 각 위치구간에 대한 Circular MAE를 별도로 산정하였다.
3. 결과 및 분석
3.1 회귀모델에 따른 절삭위치 추정 성능
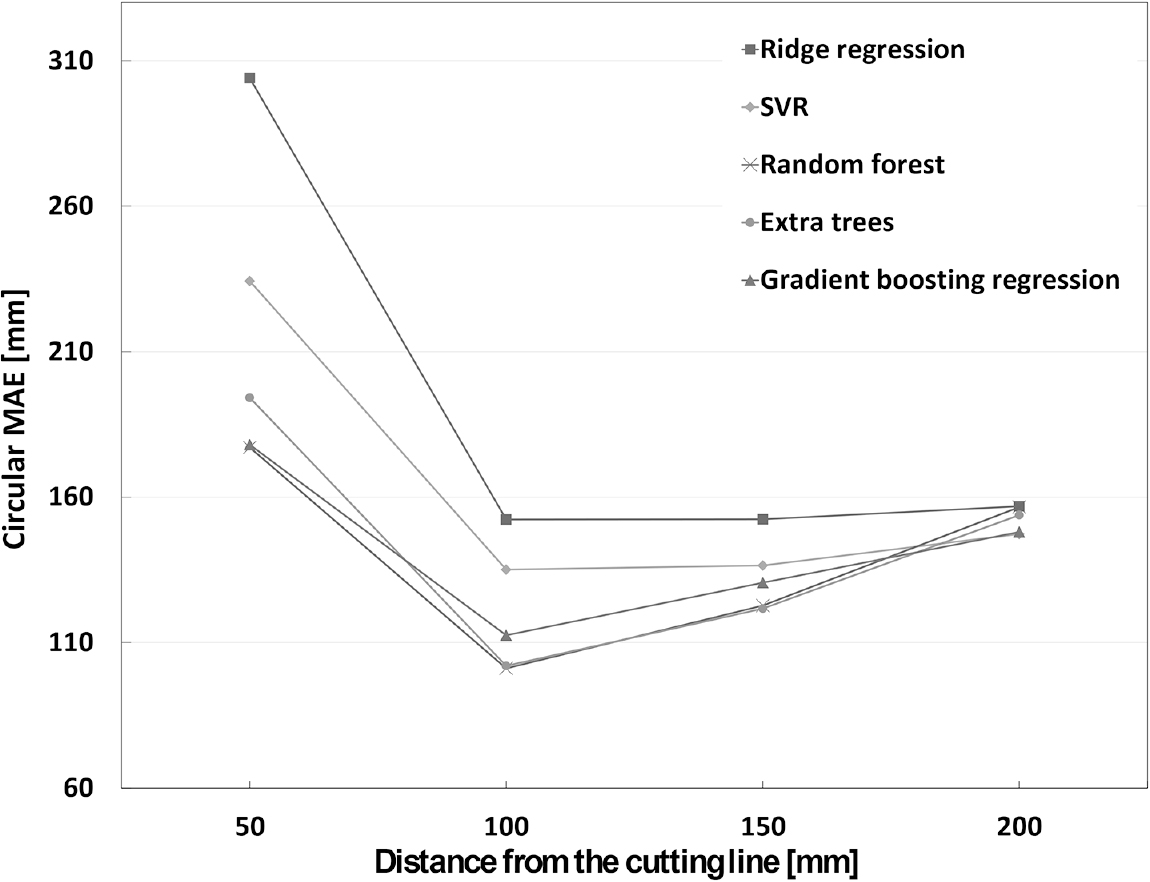
절삭위치 추정을 위해 적용한 5개 회귀모델의 성능을 비교하였다. 각 센서 조건에 동일한 15개의 시간영역 특징변수를 적용하였으며, Circular MAE와 R2를 이용하여 위치추정 성능을 평가하였다. 회귀모델에 따른 센서별 위치추정 성능은 Table 2와 같다.
S50 (절삭선으로부터 축방향으로 50 mm 이격된 센서 조건)에서는 random forest의 Circular MAE가 177.16 mm로 가장 낮게 나타났으며, gradient boosting regression은 178.01 mm로 유사한 수준을 나타냈다. R2는 random forest에서 0.6656, extra trees에서 0.6585로 유사하게 나타났다. 반면 ridge regression과 SVR의 Circular MAE는 각각 304.06 mm와 234.27 mm로 상대적으로 크게 나타났다.
S100 (절삭선으로부터 축방향으로 100 mm 이격된 센서 조건)에서는 random forest와 extra trees의 Circular MAE가 101.14 mm와 102.00 mm로 거의 동일하게 나타났다. R2는 extra trees에서 0.9094로 random forest의 0.9069보다 소폭 높게 나타났다.
S150 (절삭선으로부터 축방향으로 150 mm 이격된 센서 조건)에서는 extra trees의 Circular MAE가 121.70 mm로 가장 낮았으며, random forest는 122.71 mm로 약 1.01 mm 높은 결과를 보였다. Extra trees와 random forest에서 R2는 0.8723과 0.8571이었다. 따라서 S150에서는 extra trees가 가장 높은 성능을 나타냈으나 Circular MAE를 기준으로 random forest와의 차이는 제한적이었다.
S200 (절삭선으로부터 축방향으로 200 mm 이격된 센서 조건)에서는 SVR의 Circular MAE가 147.32 mm로 가장 낮았으며, gradient boosting regression과 extra trees의 Circular MAE는 148.02 mm와 153.84 mm로 나타났다. Random forest의 Circular MAE는 156.58 mm로 최소값 대비 약 9.26 mm 증가하였다. R2는 SVR에서 0.7745로 가장 높았다.
Table 2.
Comparison of regression models for cutting-point position estimation
센서 설치거리에 따라 최소 Circular MAE를 나타낸 회귀모델에는 일부 차이가 있었다(Fig. 4). S50과 S100에서는 random forest가 가장 낮은 Circular MAE를 나타냈으며, S150에서는 최소값을 나타낸 extra trees와 random forest의 차이가 약 1.01 mm에 불과하였다. S200에서는 SVR이 가장 낮은 오차를 나타냈으나, random forest와의 Circular MAE 차이는 약 9.26 mm로 제한적으로 나타났다. 특정 센서 조건에서의 최소 오차뿐만 아니라 전체 센서 설치조건에서의 위치추정 성능을 종합적으로 고려하였을 때, 센서 설치거리에 따른 성능변화가 상대적으로 작게 나타난 random forest를 대표 회귀모델로 선정하였다.
3.2 센서 설치거리에 따른 절삭위치 추정 성능
대표 회귀모델로 선정된 random forest를 기준으로 센서 설치거리에 따른 위치추정 성능을 비교하였다. 센서별 Circular MAE와 R2는 Table 3과 같다.
Table 3.
Cutting-point position estimation according to sensor distance
| Sensor | Circular MAE (mm) | R2 |
| S50 | 177.16 | 0.6656 |
| S100 | 101.14 | 0.9069 |
| S150 | 122.71 | 0.8571 |
| S200 | 156.58 | 0.7216 |
S100의 Circular MAE가 101.14 mm로 가장 낮게 나타났다. S150의 Circular MAE는 122.71 mm였으며, S200과 S50은 156.58 mm와 177.16 mm로 나타났다. R2는 S100에서 0.9069로 가장 높게 나타났다. 따라서 random forest의 센서별 성능에서는 절삭선으로부터 100 mm 이격된 S100에서 가장 높은 위치추정 성능이 나타났다(Fig. 5).
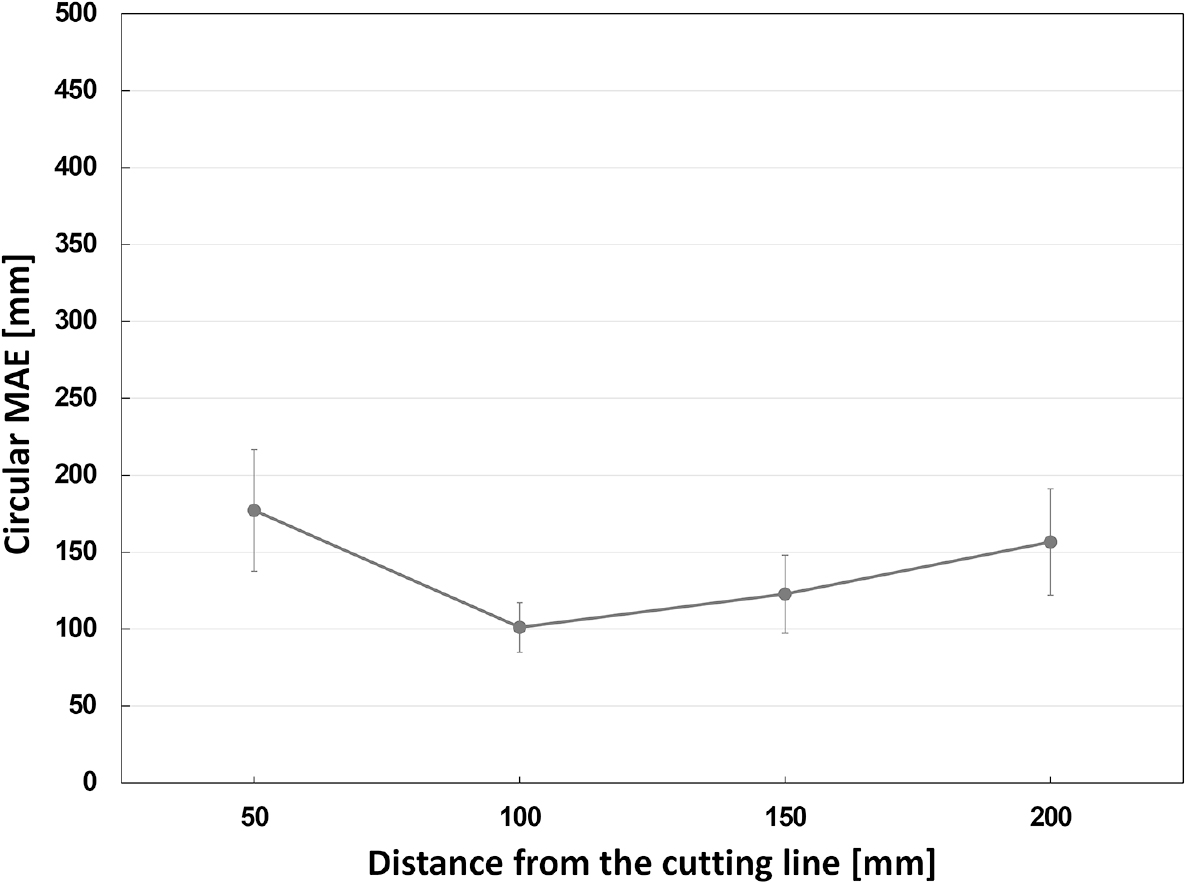
S50에서 S100으로 센서 설치거리가 증가함에 따라 Circular MAE는 177.16 mm에서 101.14 mm로 약 42.9% 감소하였다. 반면 S100 이후에는 설치거리가 증가함에 따라 Circular MAE가 증가하였으며, S150과 S200은 S100 대비 각각 약 21.3%와 54.8% 증가하였다. S150에서 S200으로 증가한 경우에도 Circular MAE는 약 27.6% 증가하였다. 전체 원주길이 1,671.3 mm를 기준으로 Circular MAE는 S100에서 약 6.1%로 가장 낮았으며, S150, S200 및 S50에서는 약 7.3%, 9.4% 및 10.6%에 해당하였다.
S50에서 S100으로 센서 설치거리가 증가하면서 위치추정 오차가 감소한 반면, S100 이후에는 설치거리가 증가함에 따라 오차가 다시 증가하였다. 따라서 본 실험조건에서는 절삭선과 센서의 단순한 근접성보다 탄성파의 전달과 절삭위치에 따른 신호특성이 안정적으로 계측될 수 있는 설치거리가 위치추정 성능에 중요한 영향을 미치는 것으로 판단된다. 이러한 결과를 바탕으로 S100을 본 실험조건에서의 적정 센서 설치조건으로 선정하였다.
3.3 원주방향 절삭위치에 따른 위치추정 오차분포
최종 선정조건인 S100과 random forest를 기준으로 원주방향 절삭위치에 따른 위치추정 오차를 분석하였다. 전체 절삭구간은 5% 간격으로 구분하였으며, 각 구간의 Circular error를 평균하여 Circular MAE를 산정하였다. 원주방향 절삭위치별 Circular MAE는 Table 4와 같다.
Table 4.
Circular MAE according to circumferential position of the cutting point
원주방향 절삭위치별 Circular MAE는 35.00–251.82 mm의 범위로 나타났다. 가장 낮은 오차는 60–65% 구간에서 35.00 mm로 나타났으며, 20–25%, 45–60% 구간에서도 39.81–58.30 mm의 낮은 오차가 나타났다.
30–35% 구간에서는 Circular MAE가 251.82 mm로 가장 크게 나타났다. 0–5%, 35–40% 및 95–100% 구간에서도 196.00–197.88 mm의 높은 오차가 나타났다. 최고오차가 나타난 30–35% 구간은 최저오차가 나타난 60–65% 구간보다 약 7.2배 크게 나타났다.
절삭 초기부에서는 0–5%의 197.88 mm에서 20–25%의 39.81 mm까지 감소하였다. 이후 30–40% 구간에서 오차가 크게 증가하였으며, 45–65%에서는 35.00–58.30 mm의 낮은 오차 범위를 나타냈다. 65–75% 구간에서는 오차가 증가하였으나 이후 80–85% 구간까지 다시 감소하였으며, 85% 이후에는 증가하여 95–100%에서 197.27 mm로 나타났다.
원주방향 절삭위치에 따른 위치추정 오차는 일정한 증가 또는 감소 경향을 나타내지 않았으며, 특정 위치구간에서 오차가 크게 증가하였다. 특히 30–40% 구간과 절삭 초기 및 종료부에서 상대적으로 높은 오차가 나타났으며, 45–65% 구간에서는 낮은 오차가 연속적으로 나타났다.
4. 고찰 : 센서 설치거리 및 원주방향 절삭위치에 따른 오차 특성
본 연구에서는 단일 센서에서 계측한 탄성파 신호를 이용하여 관의 원주방향 절삭위치를 추정하였으며, 센서 설치거리와 절삭 진행위치에 따라 위치추정 성능의 차이가 나타났다. 센서 설치거리별 비교에서는 절삭선으로부터 100 mm 이격된 S100에서 가장 낮은 Circular MAE가 나타났다. 반면 절삭선에서 가장 가까운 S50에서 오차가 가장 크게 나타났다. 이에 따라 센서 설치거리는 단순한 근접거리보다 계측되는 탄성파의 전달특성과 위치별 신호 구분성을 함께 고려하여 결정할 필요가 있다.
원주방향 절삭위치에 따른 오차분포는 일정한 증가 또는 감소 경향보다 특정 구간에서 오차가 집중되는 형태를 나타냈다(Fig. 6). 이는 시간영역 특징변수에 포함된 위치정보의 구분성이 원주방향 위치에 따라 달라짐을 나타낸다.
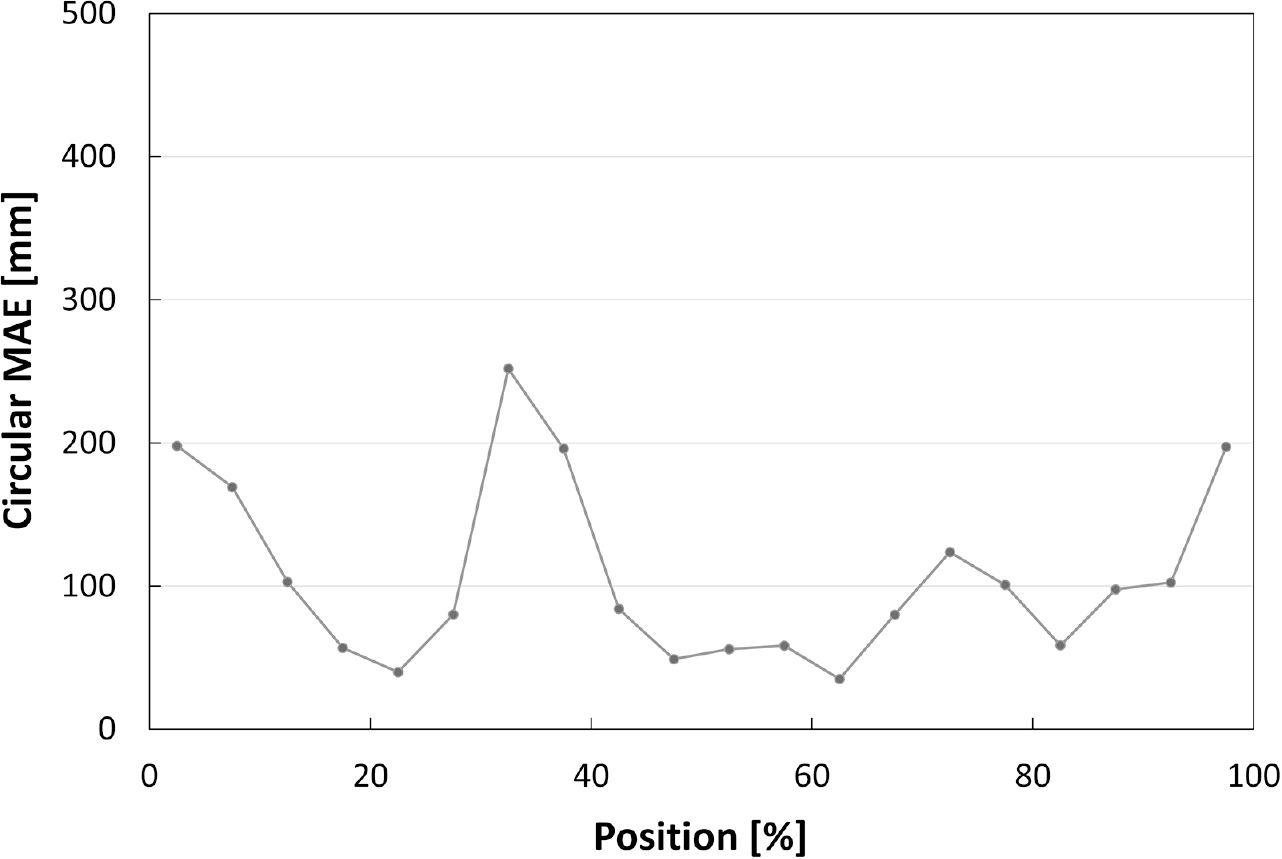
절삭 초기부인 0–25% 구간에서는 절삭이 진행됨에 따라 Circular MAE가 점차 감소하는 경향이 나타났다. 절삭 시작 직후에는 워터젯 시스템의 구동과 절삭 개시에 따른 기계진동이 탄성파 신호에 함께 포함될 수 있으며, 이러한 초기 과도응답이 위치추정 오차에 영향을 미친 것으로 판단된다. 이후 절삭이 진행되면서 구동상태가 안정화되어 초기의 오차가 점차 감소한 것으로 판단된다.
반면 30–40% 구간에서는 Circular MAE가 196.00–251.82 mm로 나타나 다른 주요 절삭구간에 비해 상대적으로 높은 위치추정 오차를 보였다. 해당 구간은 절삭점이 센서의 원주방향 위치를 통과한 이후에 해당하며, 절삭 진행에 따라 센서 인접부에 형성된 절삭홈이 탄성파의 전달 및 계측 특성에 영향을 미쳤을 가능성이 있다. 또한 절삭홈 주변에서의 유체 및 연마재의 거동 변화가 계측신호에 추가적인 변동요인으로 작용할 수 있다. 이러한 절삭 진행에 따른 국부적인 계측조건의 변화가 해당 구간의 위치추정 오차 증가에 영향을 미친 것으로 판단된다.
45–65% 구간에서는 낮은 오차가 연속적으로 나타났다. 이는 해당 구간에서 절삭위치에 따른 시간영역 특징변수의 변화가 상대적으로 일정하게 형성되어 위치정보의 구분성이 높게 유지된 결과로 해석된다. 특히 최저오차가 나타난 60–65% 구간과 최고오차가 나타난 30–35% 구간 사이에는 약 7.2배의 차이가 나타나, 동일한 센서와 회귀모델을 적용하더라도 원주방향 위치에 따라 위치추정 성능에 차이가 발생함을 나타낸다.
65–75% 구간에서는 위치추정 오차가 다시 증가하였다. 이 구간은 절삭점과 센서 사이의 원주방향 이격거리가 크게 형성되는 구간으로, 탄성파의 전달거리가 증가하면서 신호감쇠와 전달특성의 변화가 함께 발생한 것으로 판단된다. 따라서 센서에서 가장 멀리 위치한 절삭구간은 위치에 따른 시간영역 특징변수의 차이가 상대적으로 감소하여 위치추정 오차가 증가할 가능성이 있다.
절삭 종료부에서는 위치추정 오차가 증가하였다. 절삭이 원주방향으로 진행되면서 관벽의 대부분이 절삭된 상태가 되므로, 절삭 초기와 비교하여 관벽의 연속성과 구조적 구속조건이 변화한다. 이에 따라 탄성파의 전달경로와 계측신호의 특성도 달라지며, 이러한 절삭 진행상태의 변화가 종료부의 위치추정 오차에 영향을 미친 것으로 판단된다. 또한 원주형 구조에서는 종료점이 절삭 시작점과 다시 인접하게 되므로, 시작부와 종료부 사이의 신호특성이 일부 유사하게 형성되는 영향도 함께 고려할 수 있다.
본 연구에서는 단일 센서에서 계측한 탄성파 신호만으로 관의 원주방향 절삭위치를 추정하였다. 센서 설치거리와 원주방향 절삭위치에 따른 위치추정 성능의 차이를 구분할 수 있었다. 일부 구간에서 오차가 증가하였으나, 이는 특정 원주위치에서 신호특성의 구분성이 감소한 결과로 판단된다. 따라서 절삭 초기부, 30–40% 구간 및 절삭 종료부의 계측자료를 추가 확보하여 학습자료를 보강할 경우 위치별 성능편차를 감소시킬 수 있을 것으로 판단된다. 또한 실제 노후 상수관에서는 부식 및 열화에 따른 국부적인 관벽 두께 감소가 발생할 수 있으며, 이러한 관 상태의 변화는 탄성파의 전달특성에 영향을 미칠 수 있다. 따라서 향후 관의 열화상태와 워터젯 분사조건에 따른 탄성파 신호 및 위치추정 성능의 변화를 추가적으로 평가할 필요가 있다.
5. 결 론
공동구 내 상수관의 유지관리 및 철거 작업은 협소한 작업공간과 제한된 접근성으로 인해 절삭 진행상태와 실제 절삭위치를 실시간으로 파악하기 어렵다. 특히 무인 워터젯 절삭장치를 적용할 경우 절삭위치의 확인이 제한되므로, 계측신호를 이용한 위치추정 기술이 요구된다. 이에 본 연구에서는 워터젯 관 절삭 과정에서 발생하는 탄성파 신호를 이용하여 단일 센서 기반 원주방향 절삭위치 추정기법을 적용하여 평가하고, 센서 설치거리에 따른 위치추정 성능과 원주방향 위치별 오차특성을 분석하였다. 이를 위해 절삭선으로부터 50, 100, 150 및 200 mm 이격된 위치에서 탄성파 신호를 계측하고, 15개의 시간영역 특징변수와 5개 회귀모델을 적용하였다.
1. Ridge regression, SVR, random forest, extra trees 및 gradient boosting regression의 위치추정 성능을 비교한 결과, 센서 설치거리에 따라 최소 Circular MAE를 나타내는 회귀모델에는 일부 차이가 나타났다. S50과 S100에서는 random forest가 가장 낮은 Circular MAE를 나타냈다. S150과 S200에서의 random forest 위치추정 성능 또한 최적모델과의 차이가 제한적으로 나타났다. 전체 센서 조건의 결과를 종합하여 random forest를 대표 회귀모델로 선정하였다.
2. Random forest의 센서 설치거리별 위치추정 성능을 비교한 결과, S100에서 Circular MAE는 101.14 mm, R2 값은 0.9069로 가장 높은 성능을 나타냈다. Circular MAE는 S150, S200 및 S50에서 각각 122.71, 156.58, 177.16 mm로 나타나, 본 실험조건에서는 절삭선으로부터 100 mm 이격된 위치에서 가장 낮은 위치추정 오차가 산정되었다.
3. 원주방향 절삭위치에 따른 Circular MAE는 35.00–251.82 mm의 범위로 나타났으며, 위치에 따라 위치추정 성능의 차이가 나타났다. 절삭 초기부와 30–40% 구간 및 절삭 종료부에서 상대적으로 높은 오차가 나타난 반면, 45–65% 구간에서는 낮은 오차가 연속적으로 나타났다.
4. 원주방향 위치별 오차는 절삭 개시 시의 기계진동, 센서 인접부에서 형성되는 절삭홈과 유체의 유동, 센서와 절삭점 사이의 전달거리 변화 및 절삭 진행에 따른 관벽 상태 변화의 영향을 받을 가능성이 있다. 특히 오차가 크게 나타난 특정 원주구간의 계측자료를 추가 확보할 경우 위치별 성능편차를 감소시킬 수 있을 것으로 판단된다.
5. 단일 센서에서 계측한 탄성파 신호만으로 관의 원주방향 절삭위치를 추정할 수 있었다. 따라서 단일 센서 기반 탄성파 계측은 워터젯 관 절삭위치 추정을 위한 유효한 방법으로 적용될 수 있으며, 향후 위치별 학습자료의 보강을 통해 원주방향 전체 구간의 위치추정 성능을 향상시킬 수 있을 것으로 판단된다.